Cordon USB A mâle vers micro-USB B mâle (USB 2.0 - Gamme standard).
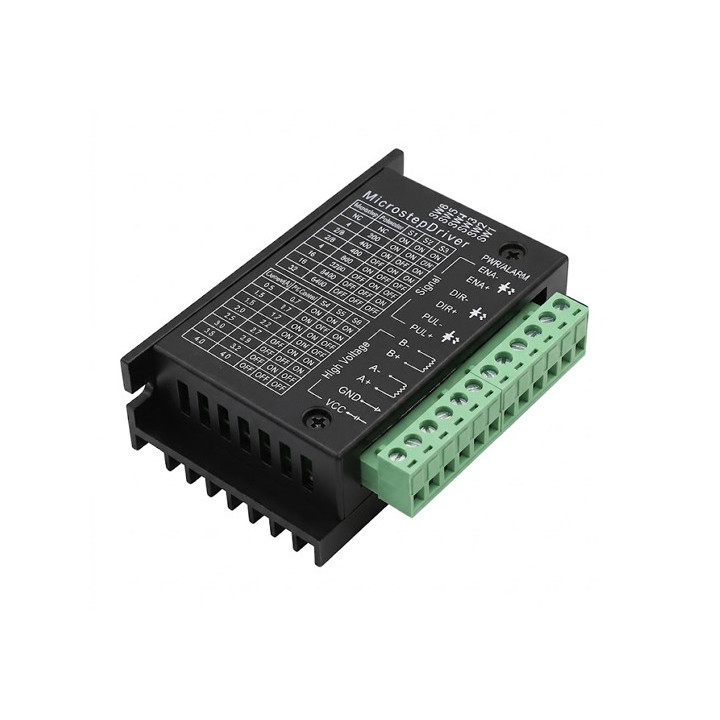
Boitier driver de moteur pas à pas à deux phases pour NEMA 17 et NEMA 23 Images
Le RED-00010 est un driver de moteur pas à pas à deux phases, pensé pour piloter des moteurs hybrides de type 42 (NEMA 17) et 57 (NEMA 23) à partir d'un simple signal impulsion/direction.
CE PRODUIT BENEFICIE D'UN PRIX SPECIAL VALABLE UNIQUEMENT POUR LES ETABLISSEMENTS SCOLAIRES, ECOLES ET UNIVERSITES.
Le RED-00010 est un driver de moteur pas à pas à deux phases, pensé pour piloter des moteurs hybrides de type 42 (NEMA 17) et 57 (NEMA 23) à partir d'un simple signal impulsion/direction. Il propose 7 réglages de micro-pas (jusqu'à 1/32) et 8 réglages de courant (0,5 à 3,5 A max.) sélectionnés par micro-interrupteurs, une alimentation de 9 à 16 VCC et des entrées isolées par optocoupleurs. Cette fiche sert à la fois de présentation et de notice d'utilisation : câblage, réglages et mise en service y sont détaillés.
Un moteur pas à pas ne se branche pas directement sur un Arduino, un Raspberry Pi ou une carte de commande CNC : il faut un driver qui gère le courant dans les bobinages. Le RED-00010 remplit ce rôle avec une mise en œuvre volontairement simple. On règle le micro-pas et le courant avec six micro-interrupteurs, on raccorde le moteur, l'alimentation et trois signaux (impulsion, direction, validation), et le moteur tourne.
Le découpage en micro-pas apporte un fonctionnement plus souple : faibles vibrations, bruit réduit et résolution accrue. La fonction de réduction automatique du courant à l'arrêt (demi-courant) limite l'échauffement du moteur et du driver. Un large dissipateur thermique en aluminium, une protection contre l'inversion de polarité de l'alimentation et des protections contre la surchauffe et les courts-circuits sécurisent l'utilisation.
Il s'adresse aux imprimantes 3D, petites fraiseuses et graveuses CNC, tables traçantes, axes linéaires, plateaux tournants, distributeurs automatiques et à tous les projets de mouvement pilotés par microcontrôleur.
Le RED-00010 accepte une tension d'alimentation de 9 à 16 VCC. Le fabricant recommande une alimentation à découpage capable de fournir 5 A. Le courant de sortie est réglable de 0,5 A à 3,5 A (valeur efficace).
Les entrées de commande (impulsion, direction, validation) sont isolées par optocoupleurs rapides, ce qui protège l'électronique de commande contre les perturbations du côté puissance. Le driver résiste bien aux interférences haute fréquence, un point utile à proximité de moteurs et de broches de découpage..
Le driver dispose de deux borniers à vis, l'un pour les signaux de commande, l'autre pour la puissance.
Le driver est équipé d'un voyant d'état PWR/ALARM qui signale la mise sous tension et les défauts. Les micro-interrupteurs S1 à S6 sont situés sur le dessus du boîtier, avec les tableaux de réglage imprimés sur le côté.
Le driver pilote des moteurs deux phases à 4, 6 ou 8 fils. Repérez d'abord les deux bobinages du moteur (avec un multimètre en mode continuité : les fils d'un même bobinage sont reliés entre eux, ceux de bobinages différents ne le sont pas), puis raccordez-les aux bornes A+, A-, B+ et B-.
Raccordez un bobinage sur A+ / A- et l'autre sur B+ / B-. Si le moteur tourne dans le mauvais sens, inversez le niveau du signal DIR, ou intervertissez les deux fils d'un seul bobinage (A+ et A-, par exemple).
Chaque bobinage possède une prise médiane. Pour un couple élevé, utilisez les deux extrémités de chaque bobinage et laissez la prise médiane isolée. Pour une vitesse élevée, utilisez une extrémité et la prise médiane de chaque bobinage, avec un couple plus faible.
Les bobinages peuvent être câblés en série, pour un couple élevé à vitesse modérée, ou en parallèle, pour privilégier la vitesse. Reportez-vous au schéma de la documentation du moteur pour repérer les fils.
Important : coupez l'alimentation avant tout câblage. Vérifiez que les phases ne sont pas mélangées et évitez tout court-circuit à l'intérieur d'une phase ou entre les phases, qui pourrait endommager le driver.
Les trois entrées (impulsion, direction, validation) disposent chacune d'un « + » et d'un « - », ce qui permet deux modes de câblage selon votre contrôleur : anode commune ou cathode commune.
Reliez PUL-, DIR- et EN- à la masse (GND) de votre contrôleur. Le signal d'impulsions arrive sur PUL+, le signal de direction sur DIR+ et le signal de validation sur EN+.
Reliez PUL+, DIR+ et EN+ à l'alimentation logique du contrôleur. Le signal d'impulsions est appliqué sur PUL-, la direction sur DIR- et la validation sur EN-.
En logique 5 V, les signaux se raccordent directement. Si la tension de commande est supérieure à 5 V, il faut ajouter une résistance de limitation R en série sur chaque entrée, de façon à faire circuler 8 à 15 mA dans l'optocoupleur interne. À titre d'estimation (avec environ 1,5 V de chute dans l'optocoupleur), on obtient environ 1 kΩ pour une commande en 12 V et environ 2,2 kΩ en 24 V. Avec une logique 3,3 V (ESP32, Raspberry Pi), vérifiez que le courant d'entrée atteint bien la plage indiquée, sinon utilisez un étage d'adaptation de niveau.
Les micro-interrupteurs S1, S2 et S3 fixent le nombre de micro-pas. Réglez-les hors tension. L'angle réel de chaque pas se calcule ainsi : angle du pas = angle natif du moteur ÷ nombre de micro-pas. Par exemple, un moteur de 1,8° réglé sur 4 micro-pas avance de 1,8° ÷ 4 = 0,45° à chaque impulsion.
| Micro-pas | Impulsions / tour (moteur 1,8°) | S1 | S2 | S3 |
|---|---|---|---|---|
| 1 | 200 | ON | ON | OFF |
| 2/A | 400 | ON | OFF | ON |
| 2/B | 400 | OFF | ON | ON |
| 4 | 800 | ON | OFF | OFF |
| 8 | 1 600 | OFF | ON | OFF |
| 16 | 3 200 | OFF | OFF | ON |
| 32 | 6 400 | OFF | OFF | OFF |
La combinaison S1, S2, S3 toutes sur ON n'est pas utilisée (NC). Pour un moteur de 0,9° (400 pas/tour), les valeurs du tableau sont doublées. Un micro-pas plus élevé donne un mouvement plus fluide et silencieux, mais demande une fréquence d'impulsions plus élevée pour une même vitesse.
Les micro-interrupteurs S4, S5 et S6 fixent le courant délivré à chaque phase. Choisissez TOUJOURS une valeur inférieure au courant nominal du moteur (indiqué sur sa plaque ou sa fiche technique). Un courant trop faible fait perdre du couple et des pas, un courant trop élevé fait chauffer le moteur et le driver.
| Courant efficace (A) | Courant crête (A) | S4 | S5 | S6 |
|---|---|---|---|---|
| 0,5 | 0,7 | ON | ON | ON |
| 1,0 | 1,2 | ON | OFF | ON |
| 1,5 | 1,7 | ON | ON | OFF |
| 2,0 | 2,2 | ON | OFF | OFF |
| 2,5 | 2,7 | OFF | ON | ON |
| 2,8 | 2,9 | OFF | OFF | ON |
| 3,0 | 3,2 | OFF | ON | OFF |
| 3,5 | 4,0 | OFF | OFF | OFF |
Par exemple, un moteur NEMA 17 de 1,5 A par phase se règle sur S4 = ON, S5 = ON, S6 = OFF.
Suivez cette procédure la première fois pour éviter toute erreur de câblage.
L'entrée EN sert à « libérer » le moteur. Lorsqu'elle est active, le rotor n'est plus verrouillé et tourne librement à la main, et les impulsions reçues sont ignorées. Cette fonction permet un réglage manuel de la position du mécanisme. Une fois le réglage terminé, désactivez EN : le moteur reprend le pilotage automatique. Cette entrée peut rester non raccordée dans la plupart des applications.
Le fabricant conseille une alimentation à découpage de 5 A.
Les moteurs hybrides deux phases (ou quatre phases câblés en deux phases) de type 42 (NEMA 17) et 57 (NEMA 23), à 4, 6 ou 8 fils, dont le courant par phase ne dépasse pas 3,5 A.
Une alimentation continue de 9 à 40 V. Le fabricant recommande une alimentation à découpage de 5 A. Une tension plus élevée permet des vitesses plus élevées, à condition de rester dans la plage admise.
Oui. Avec une logique 5 V, les broches de l'Arduino se raccordent directement aux entrées PUL, DIR et EN en cathode commune. Un exemple de programme est fourni dans cette fiche.
Inversez le niveau logique appliqué à DIR dans votre programme, ou intervertissez les deux fils d'un même bobinage du moteur (A+ et A-, par exemple), hors tension.
Elle libère le rotor pour permettre un réglage manuel de l'arbre. Dans la plupart des cas, on peut la laisser non raccordée.
Divisez l'angle natif du moteur par le nombre de micro-pas. Un moteur de 1,8° en 16 micro-pas avance de 0,1125° par impulsion, soit 3 200 impulsions par tour.
Un échauffement modéré est normal sous charge. Le dissipateur doit rester dégagé et ventilé. En cas de surchauffe persistante, réduisez le courant ou améliorez la ventilation.
Cordon USB A mâle vers micro-USB B mâle (USB 2.0 - Gamme standard).