Dongle Lawicel CAN232 interface RS232 vers bus CAN Images
Dongle Lawicel CAN232 interface RS232 vers bus CAN
Le CAN232 est un dongle Lawicel qui relie un port RS232 à un bus CAN par de simples commandes ASCII. CAN 2.0A/2.0B, jusqu'à 1 Mbit/s, sans pilote à installer.
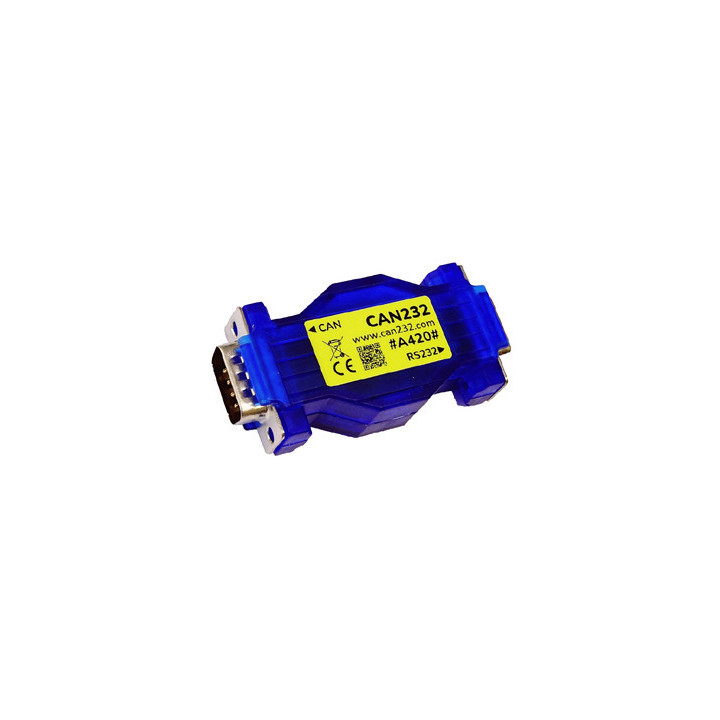
Le dongle CAN232 de Lawicel est un dongle qui transforme n'importe quel port RS232 en interface bus CAN : il émet et reçoit des trames CAN 2.0A (11 bits) et CAN 2.0B (29 bits) jusqu'à 1 Mbit/s, le tout piloté par de simples commandes ASCII terminées par un retour chariot.
Côté matériel, il s'appuie sur le contrôleur CAN Philips SJA1000 cadencé à 16 MHz, un transceiver 82C251 et un microcontrôleur Atmel ATmega162. Vu du PC, le module se présente comme un port COM ordinaire : rien à installer, on ouvre le port série et on dialogue. Ce parti pris en fait autant un outil de terrain qu'un pont durable pour rattacher un équipement RS232 déjà en place à un réseau CAN.
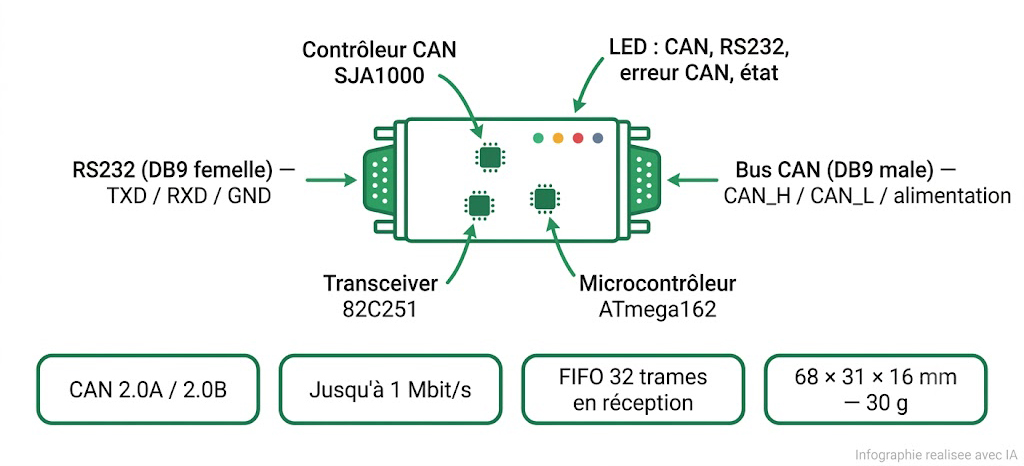
Les points clés du CAN232 : connecteurs, composants internes et débits CAN.
Ce que le CAN232 apporte à vos projets
Le principal atout du CAN232 tient en une ligne : il donne un accès CAN à tout système muni d'un port série, sans pilote ni développement bas niveau. Le dongle étant reconnu comme un port COM classique, on le pilote depuis le langage ou l'outil qu'on a déjà sous la main.
Le protocole ASCII y est pour beaucoup. Chaque commande se lit et s'écrit en clair, ce qui permet de tester le module dans un simple terminal avant même d'écrire la moindre ligne de code. On configure le débit, on ouvre le canal, on envoie une trame, on lit la réponse. Cette lisibilité raccourcit nettement la phase de mise au point.
Le format compact (68 × 31 × 16 mm pour 30 grammes) le rend facile à glisser dans une mallette ou à laisser à demeure sur un équipement. Le firmware se met à jour via le RS232 par bootloader, et quatre LED renseignent en un coup d'œil sur l'activité CAN, l'activité RS232, les erreurs de bus et l'état de fonctionnement.
Un point mérite d'être posé sans détour : le CAN232 vise les réseaux CAN à débit modéré. Le goulot d'étranglement n'est pas le bus CAN mais le lien RS232 et le microcontrôleur. Les mesures du fabricant donnent environ 500 trames standard de 8 octets par seconde à 125 kbit/s CAN avec un RS232 à 115 200 bauds. Pour un bus saturé à haut débit, ce n'est pas l'outil adapté ; pour du diagnostic, du logging ou une passerelle applicative, il fait exactement le travail.
Spécifications techniques
Au cœur du module, le contrôleur CAN Philips SJA1000 tourne à 16 MHz et gère l'ensemble de la couche liaison CAN. Le transceiver 82C251 assure l'interface électrique avec le bus, tandis qu'un microcontrôleur Atmel ATmega162 orchestre le dialogue série et les files d'attente. Le module traite les trames CAN 2.0A (identifiants 11 bits) et CAN 2.0B (identifiants 29 bits), gère les trames RTR et dispose d'un mode écoute seule (listen only) pour observer un bus sans y émettre.
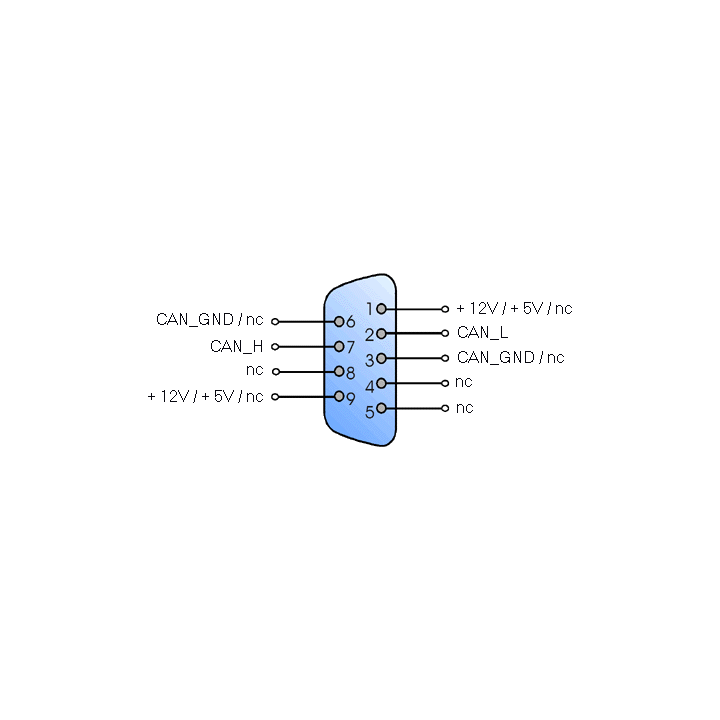
La connectique repose sur deux embases DB9 : une DB9 femelle côté RS232 (signaux TXD, RXD et GND, en niveaux RS232 et non TTL) et une DB9 mâle côté CAN, câblée selon la convention de brochage CiA (CAN in Automation). L'alimentation arrive par le connecteur CAN, entre 6 et 16 V CC (12 V nominal), sur la broche 9 pour le +Vin et la broche 3 pour la masse. La consommation reste inférieure à 70 mA sous 12 V (typiquement moins de 40 mA), avec protection contre l'inversion d'alimentation et les décharges électrostatiques.
Pour absorber les rafales, le CAN232 embarque une FIFO de 32 trames en réception et de 8 trames en émission. Le débit série est réglable de 2400 à 230 400 bauds (57 600 bauds par défaut) et un horodatage optionnel à la milliseconde peut être ajouté à chaque trame reçue. Encombrement : 68 × 31 × 16 mm pour 30 grammes.
Le protocole ASCII : piloter le CAN depuis un port série
Tout le dialogue avec le CAN232 passe par des commandes ASCII d'un ou deux caractères, chacune terminée par un retour chariot. Le module répond par un retour chariot en cas de succès ou par un caractère BELL en cas d'erreur. Les commandes sont sensibles à la casse.
On règle d'abord le débit CAN avec la commande S (de S0 à S8, soit 10 kbit/s à 1 Mbit/s) ou, pour un débit sur mesure, avec les registres BTR0/BTR1. On ouvre ensuite le canal avec O en mode normal ou L en écoute seule, et on le referme avec C. L'émission se fait avec t pour une trame standard, T pour une trame étendue 29 bits, r et R pour les trames RTR. La commande F lit les drapeaux d'état, V renvoie les versions matérielle et logicielle, N le numéro de série.

Deux fonctions changent la donne pour un usage sérieux. Le mode Auto Poll/Send (commande X) fait remonter automatiquement sur le RS232 chaque trame reçue, sans interrogation manuelle : c'est le réglage recommandé pour économiser de la bande passante. Le filtrage matériel (registres d'acceptation et de masque via les commandes M et m, plus le mode de filtre W) laisse le SJA1000 écarter les identifiants inutiles avant qu'ils n'encombrent le lien série. Enfin, la commande Q active un démarrage automatique : le module rouvre le canal avec ses réglages sauvegardés dès la mise sous tension, pratique pour du logging sans PC maître.
Applications et cas d'usage
Le CAN232 se retrouve partout où il faut un accès CAN simple, sans intégrer de carte dédiée ni écrire de pilote. Voici les usages les plus courants.
Diagnostic et mise au point de réseaux CAN
Branché sur le port COM d'un portable, le module devient un analyseur d'entrée de gamme. Le mode écoute seule permet de sniffer un bus existant sans risquer d'y injecter de trafic, et l'horodatage à la milliseconde aide à mesurer les intervalles entre messages.
Passerelle RS232 vers CAN pour un équipement existant
Un appareil ancien ne parle que le RS232 et doit rejoindre un réseau CAN ? Le CAN232 fait le pont sans toucher au matériel d'origine : le logiciel hôte encapsule ses échanges dans le protocole ASCII et dialogue avec les nœuds CAN.
Enregistrement autonome de trames
Avec la fonction de démarrage automatique et le mode Auto Send, le module rejoue ses réglages à chaque mise sous tension et déverse les trames reçues sur le RS232. Couplé à un enregistreur série ou à un petit calculateur embarqué, il constitue un logger CAN discret.
Banc de test et simulation de nœud
Pour valider un équipement CAN en développement, le CAN232 sert de second nœud : il émet des trames de stimulation à la demande et lit les réponses. Rappelons qu'un bus CAN a besoin d'au moins deux nœuds actifs pour fonctionner.
Formation et enseignement du bus CAN
Parce qu'on manipule le CAN en clair dans un terminal, le module se prête bien à l'apprentissage : on visualise concrètement l'effet du débit, des identifiants, des filtres et des trames RTR sans couche logicielle opaque.
Prise en main : câblage, alimentation et premier test
La mise en route tient en quelques minutes. Enfichez la DB9 femelle sur le port COM du PC (directement ou par un câble série), puis alimentez le module par le connecteur CAN entre 6 et 16 V CC, 12 V étant la valeur nominale. Toute tension supérieure endommage le CAN232.
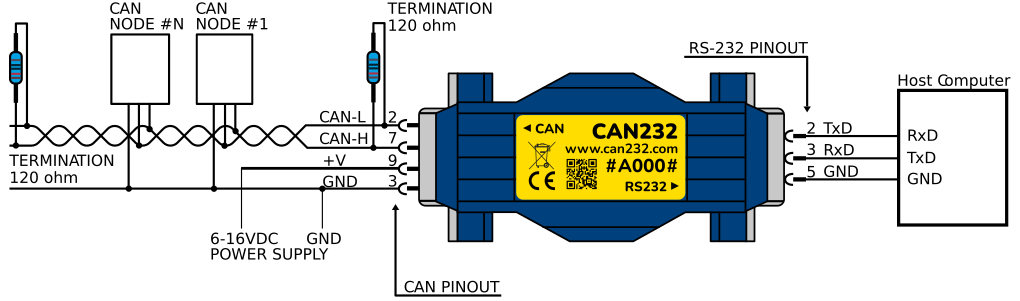
Côté bus, deux règles issues des spécifications CAN s'appliquent : il faut au moins deux nœuds en mode opérationnel et une terminaison de 120 ohms à chaque extrémité de la ligne, sur une paire torsadée. Si le CAN232 se trouve en bout de réseau, placez-y une résistance de 120 ohms et une seconde à l'autre extrémité.
Pour le premier essai, ouvrez un terminal série réglé sur 57 600 bauds, 8 bits, sans parité, 1 bit de stop (les paramètres par défaut), avec l'écho local activé. Tapez la commande V pour lire la version : une réponse du type V1324 confirme le dialogue. Enchaînez avec S4 pour régler le CAN à 125 kbit/s, O pour ouvrir le canal (la LED jaune s'allume), puis une trame de test comme t1001AA. Les LED vertes signalent l'activité CAN et RS232.
Compatibilité : systèmes d'exploitation et intégration
Le CAN232 fonctionne avec tout système capable d'ouvrir un port COM standard, sans pilote propriétaire. La gestion du port série est déjà présente dans Windows, Linux et macOS, comme dans nombre de systèmes embarqués ; il suffit d'ouvrir le port et d'envoyer les commandes ASCII.
Pour le développement, on utilise la bibliothèque RS232 de son environnement habituel : Visual Basic, Delphi, C, C++ font tous l'affaire.

Le fabricant propose des programmes d'exemple dans ces langages ainsi que pour Linux, réutilisables et modifiables librement. Un simple logiciel de terminal suffit d'ailleurs à évaluer le module avant d'écrire quoi que ce soit. À noter : le RS232 est ici le côté maître ; le CAN232 ne transforme pas un équipement RS232 quelconque en émetteur CAN autonome, il faut piloter le protocole ASCII depuis l'hôte.
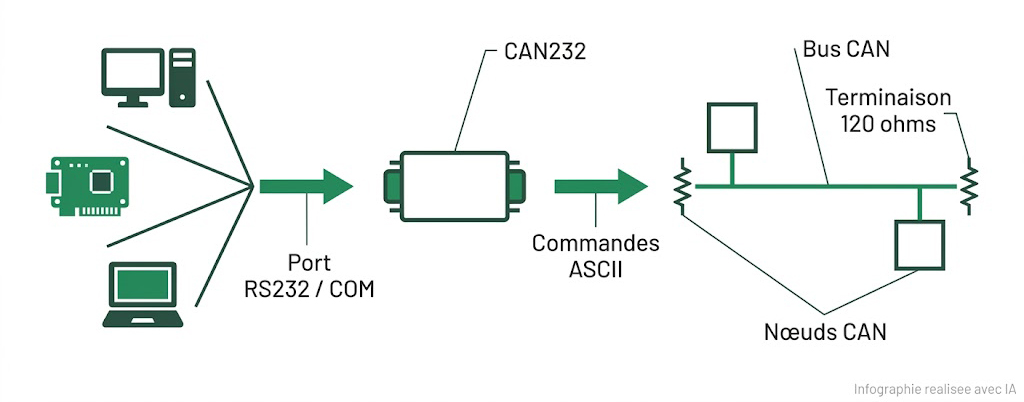
Le CAN232 relie un hôte série RS232 à un bus CAN via des commandes ASCII.
Ressources et programmes d'exemple
La documentation complète du protocole ASCII figure dans le manuel officiel, qui détaille chaque commande, les registres de filtrage et les séquences d'initialisation.
Manuel CAN232 (version 3)
Référence des commandes ASCII, du filtrage par code et masque d'acceptation, de l'horodatage et du démarrage automatique.
Programmes d'exemple et anciennes versions
Exemples en C, C++, Visual Basic 6, Delphi et Linux, plus les manuels des versions antérieures, sur la page de support du fabricant.
Page de support et téléchargements CAN232
Logiciel de terminal recommandé
Pour tester rapidement les commandes ASCII sans écrire de code, un terminal série suffit. Le fabricant recommande Terminal de Bray.
Résumé des caractéristiques techniques
- Contrôleur CAN : Philips SJA1000 cadencé à 16 MHz
- Transceiver CAN : Philips 82C251
- Microcontrôleur : Atmel ATmega162
- Interface hôte : RS232, DB9 femelle (TXD / RXD / GND, niveaux RS232)
- Interface CAN : DB9 mâle, brochage selon la convention CiA
- Formats de trame : CAN 2.0A (11 bits), CAN 2.0B (29 bits), RTR, mode écoute seule
- Débit CAN : jusqu'à 1 Mbit/s (busload modéré)
- Débit RS232 : 2400 à 230 400 bauds, 57 600 bauds par défaut
- Tampons : FIFO 32 trames en réception, 8 trames en émission
- Horodatage : optionnel, à la milliseconde
- Alimentation : 6 à 16 V CC via le connecteur CAN (12 V nominal), < 70 mA sous 12 V
- Indicateurs : 4 LED (activité CAN, activité RS232, erreur CAN, état)
- Mise à jour : firmware actualisable via RS232 (bootloader)
- Dimensions : 68 × 31 × 16 mm — 30 g
- Fabricant : Lawicel
Questions fréquentes
Faut-il installer un pilote pour utiliser le CAN232 ?
Non. Côté RS232, le CAN232 se comporte comme un port COM standard, déjà géré par Windows, Linux et macOS. Il suffit d'ouvrir le port série et d'envoyer les commandes ASCII. C'est justement ce qui distingue cette passerelle série : aucun pilote spécifique à déployer.
Quel débit CAN le CAN232 accepte-t-il réellement ?
Le débit CAN va jusqu'à 1 Mbit/s, mais pas à pleine charge de bus. Le facteur limitant est le lien RS232 et le microcontrôleur, pas le contrôleur CAN. Les tests fabricant relèvent environ 500 trames standard de 8 octets par seconde à 125 kbit/s CAN avec un RS232 à 115 200 bauds. Le module vise donc les réseaux à débit modéré.
D'où vient l'alimentation du module ?
Elle arrive par le connecteur CAN, entre 6 et 16 V CC (12 V nominal), sur la broche 9 pour le +Vin et la broche 3 pour la masse. La consommation reste sous 70 mA à 12 V. Le module est protégé contre l'inversion de polarité et les décharges électrostatiques ; toute tension au-dessus de 16 V l'endommage.
Quelle différence entre le CAN232 et le CANUSB ?
Les deux dongles Lawicel partagent le même esprit et une famille de commandes ASCII proche. Le CAN232 se raccorde par un port RS232, le CANUSB par un port USB. Le CAN232 reste pertinent pour les systèmes qui exposent nativement un port série ou pour rattacher un équipement RS232 à un bus CAN.
Le CAN232 gère-t-il les identifiants CAN 29 bits ?
Oui. Il traite le format standard CAN 2.0A à identifiants 11 bits et le format étendu CAN 2.0B à identifiants 29 bits, ainsi que les trames RTR. L'émission d'une trame étendue se fait avec la commande T, contre t pour une trame standard.
Peut-on filtrer les trames reçues ?
Oui, au niveau matériel. Les registres de code et de masque d'acceptation du SJA1000, réglés par les commandes M et m, laissent passer un identifiant précis ou un groupe d'identifiants et écartent le reste. Le mode de filtre simple ou double se choisit avec la commande W. Ce filtrage soulage le lien RS232 en amont.
Le CAN232 peut-il fonctionner sans PC maître ?
Oui, via la fonction de démarrage automatique (commande Q). Après avoir enregistré le débit et les filtres, le module rouvre le canal avec ces réglages dès la mise sous tension et déverse les trames reçues sur le RS232. C'est utile pour du logging ou pour une intégration où aucun hôte ne configure le module au démarrage.
À qui s'adresse le CAN232 ?
Le CAN232 s'adresse aux techniciens, intégrateurs et enseignants qui ont besoin d'un accès CAN immédiat depuis un port série, sans investir dans une carte d'interface ni développer de pilote. Il brille dans le diagnostic, le logging à débit modéré, l'apprentissage du bus CAN et le raccordement d'équipements RS232 existants.
Ce qu'il faut retenir : un dongle compact, piloté en ASCII, reconnu comme un simple port COM, capable de trames CAN 2.0A et 2.0B jusqu'à 1 Mbit/s sur des bus peu chargés. Pour des réseaux CAN saturés à haut débit, mieux vaut une interface dédiée ; pour tout le reste, le CAN232 offre le chemin le plus court entre une ligne série et un bus CAN.
Les photos et certaines parties du texte de cette page ont été créées ou modifiées par IA.
-
DocumentationTélécharger