Carte de développement Maker Pi RP2040 de Cytron pour Robotique Images
Carte de développement Maker Pi RP2040 de Cytron pour Robotique
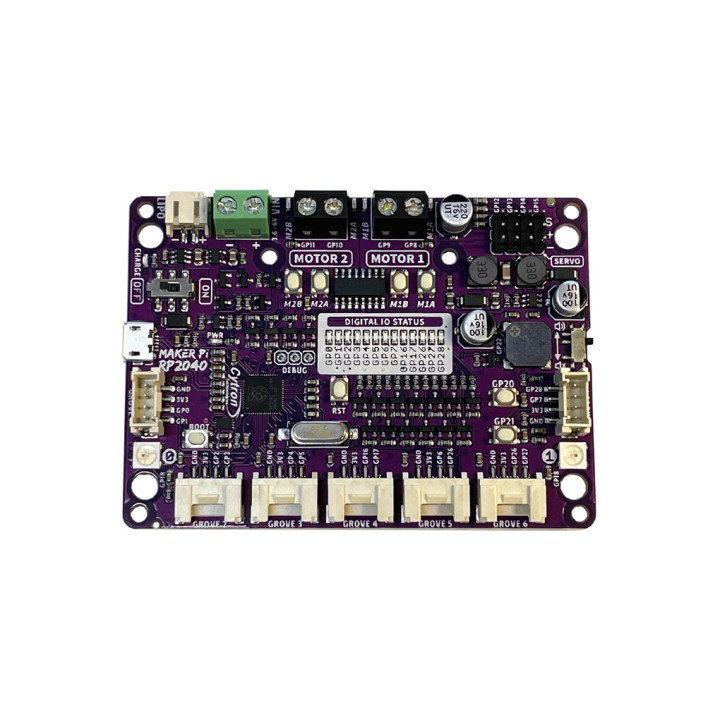
Spécialement conçue pour la robotique, la carte de développement Maker Pi RP2040 de Cytron est architecturée sur la base d'une puce RP2040 de chez Raspberry Pi.
Maker Pi RP2040 : la carte tout-en-un pour piloter vos robots avec le RP2040
Pensée pour la robotique, la carte Maker Pi RP2040 de Cytron embarque une puce RP2040 de chez Raspberry P associée à un double driver moteur pour moteur "cc", à quatre ports servomoteurs et à sept connecteurs ay format Grove : tout est déjà là pour lancer un projet de robot mobile sans câblage compliqué. On branche l'alimentation, on ajoute une base avec des moteurs, on écrit quelques lignes de code, et le robot avance.
Pourquoi choisir le Maker Pi RP2040 ?
Le Maker Pi RP2040 réunit sur une seule carte tout ce qu'il faut pour animer un robot : le cerveau, le pilotage moteur et la connectique capteurs. Un montage classique impose souvent d'empiler une carte RP2040, un shield driver moteur et une platine de connexion. Ici, tout est intégré et pré-câblé.
La carte pilote directement deux moteurs DC via son double pont en H et propose quatre sorties servo pour les articulations ou la direction. Les sept ports Grove acceptent capteurs et modules sans soudure, ce qui rend le prototypage rapide et propre. Cytron a aussi soigné le côté pratique. LED d'état sur chaque broche, boutons de test moteur, buzzer piézo, LED RGB adressables : autant d'aides visuelles et sonores qui simplifient le débogage quand un robot ne se comporte pas comme prévu.
La gestion d'alimentation mérite aussi qu'on s'y arrête. On alimente le tout par USB, par une batterie LiPo/Li-Ion 1 cellule rechargeable directement sur la carte, ou via les bornes VIN. Une seule source suffit à faire tourner la logique et les moteurs. C'est exactement ce qu'on attend d'un robot autonome.
Spécifications techniques
Au cœur de la carte, on trouve le RP2040, le microcontrôleur conçu par Raspberry Pi. Il embarque un double cœur ARM Cortex-M0+ cadencé jusqu'à 133 MHz, avec 264 Ko de SRAM interne et 2 Mo de mémoire Flash QSPI pour stocker le programme. De quoi faire tourner du CircuitPython, du MicroPython ou du C/C++ sans être à l'étroit.
Côté pilotage, on dispose d'un double driver moteur DC capable de 1 A en continu par canal (1,5 A en pic, moins de 5 secondes), plus 4 ports servo reliés aux GPIO GP12 à GP15. Les moteurs DC sont commandés par GP8/GP9 (moteur 1) et GP10/GP11 (moteur 2). La tension moteur suit celle de la source d'alimentation.
La connectique s'articule autour de 7 ports Grove qui exposent, selon les broches, du GPIO, du PWM, du SPI, de l'I²C, de l'UART et des entrées analogiques. L'alimentation accepte 3,6 à 6 V (USB 5 V, LiPo 1S ou VIN), avec charge de la batterie via l'USB. La logique fonctionne en 3,3 V, les entrées analogiques couvrent 0 à 3,3 V, et le rail +3V3 des ports Grove fournit jusqu'à 300 mA au total. La plage de température de fonctionnement va de -20 à 85 °C. Référence fabricant : MAKER-PI-RP2040.
Ce qui change par rapport à une carte Pico ou à un montage classique
Le Maker Pi RP2040 utilise la même puce RP2040 que le Raspberry Pi Pico, mais joue dans une autre catégorie côté usage. Le Pico est une carte nue, minimaliste. Pour piloter des moteurs, il faut lui ajouter un driver externe, gérer l'alimentation à part et câbler les capteurs à la main. Le Maker Pi RP2040 intègre déjà le double pont en H, les ports servo, la connectique Grove et la gestion de batterie LiPo. Le gain de temps sur la partie robotique est net.
Face à un montage traditionnel « carte + shield moteur + breadboard », le raisonnement est le même : moins de fils, moins de points de panne, et un ensemble compact prêt à embarquer sur un châssis. En contrepartie, le format n'est pas celui d'une carte Arduino standard. Pas de connecteurs shield au pas Arduino, mais des ports Grove. C'est un choix assumé, orienté prototypage rapide plutôt que compatibilité avec l'écosystème de shields historiques.
Prise en main et utilisation
Le Maker Pi RP2040 arrive avec le firmware CircuitPython préchargé et un programme de démonstration prêt à tourner. Dès la première mise sous tension par USB (ou LiPo/VIN), la carte joue une mélodie, anime ses LED bleues en séquence, puis fait défiler un dégradé de couleurs sur les LED RGB. Les boutons GP20 et GP21 déclenchent des démos de moteurs et de servos. De quoi vérifier que tout fonctionne avant même d'écrire une ligne de code.
Pour programmer la carte, plusieurs voies s'offrent à vous : CircuitPython (firmware .UF2 dédié, avec les bibliothèques moteurs, servo et NeoPixel déjà incluses), MicroPython, ou C/C++. L'éditeur Mu est recommandé pour débuter en CircuitPython. Le passage en mode bootloader se fait en maintenant le bouton BOOT pendant un reset, puis en glissant le firmware sur le lecteur qui apparaît. Les boutons de test moteur intégrés (M1A, M1B, M2A, M2B) permettent même de faire tourner un moteur sans aucun code.
Pour quels projets utiliser le Maker Pi RP2040 ?
La carte vise avant tout la robotique mobile et les projets de motion control. Sa polyvalence la rend pourtant utile bien au-delà. Voici les usages où elle donne le meilleur d'elle-même.
Robot mobile deux roues
Le double driver moteur DC pilote les deux roues motrices, la batterie LiPo alimente l'ensemble, et les ports Grove accueillent capteurs de distance ou suiveurs de ligne. C'est le cas d'usage phare de la carte.
Bras ou plateforme à servos
Avec ses 4 sorties servo, la carte anime un petit bras articulé, une tourelle de caméra ou un mécanisme pan/tilt sans électronique supplémentaire.
Prototypage avec capteurs Grove
Les 7 connecteurs Grove transforment le Maker Pi RP2040 en plateforme de prototypage rapide. Capteurs de température, boutons, écrans, modules sans-fil se branchent sans soudure.
Projets pédagogiques et FabLab
Les LED d'état, le buzzer et les boutons de test en font un excellent support pour apprendre la programmation embarquée et la robotique, du collège à l'enseignement supérieur.
Interface son et lumière
Le buzzer piézo et les LED RGB WS2812B adressables ajoutent retours sonores et effets lumineux à n'importe quel montage interactif.
Modules et accessoires compatibles
Le Maker Pi RP2040 se marie naturellement avec l'écosystème Grove : capteurs, actionneurs et modules de communication se connectent en un clic sur les sept ports. Côté motorisation, la carte accepte tout moteur DC compatible avec sa plage de tension (3,6 à 6 V) et jusqu'à 1 A par canal, ainsi que les servomoteurs RC standard sur ses quatre sorties dédiées.
Pour l'autonomie, une batterie LiPo ou Li-Ion 1 cellule se branche directement sur le connecteur prévu et se recharge via l'USB. On complète l'ensemble avec un châssis de robot, des roues et, souvent, un capteur à ultrasons ou un module de suivi de ligne pour donner un peu d'intelligence au robot. Au quotidien, les câbles Grove et les modules capteurs au format Grove restent les accessoires les plus utiles.
Tutoriels et ressources pour démarrer
Cytron met à disposition tout le nécessaire pour prendre la carte en main rapidement, avec des exemples de code et un firmware dédié.
Dépôt officiel avec exemples CircuitPython et MicroPython
Le dépôt GitHub officiel de Cytron rassemble le code de démonstration préchargé et une collection d'exemples en CircuitPython et MicroPython : pilotage des moteurs DC, des servos et des LED NeoPixel. Un bon point de départ pour comprendre le fonctionnement de chaque périphérique embarqué.
Voir les exemples sur le dépôt GitHub Cytron
Firmware CircuitPython dédié au Maker Pi RP2040
Une version de CircuitPython spécifique à la carte est maintenue avec le concours des équipes CircuitPython et Adafruit. Elle intègre directement les bibliothèques moteurs, servo et NeoPixel, sans avoir à les ajouter manuellement dans le dossier lib du lecteur CIRCUITPY.
Télécharger le firmware CircuitPython officiel
Résumé des caractéristiques techniques
- Microcontrôleur : Raspberry Pi RP2040, double cœur ARM Cortex-M0+ jusqu'à 133 MHz
- Mémoire : 264 Ko de SRAM interne, 2 Mo de Flash QSPI
- Driver moteur DC : double canal, 1 A continu par canal (1,5 A en pic < 5 s)
- Sorties servo : 4 ports (GP12 à GP15)
- Connecteurs Grove : 7 ports (GPIO / PWM / SPI / I²C / UART / analogique)
- Alimentation : 3,6 à 6 V (USB 5 V, batterie LiPo/Li-Ion 1S ou VIN)
- Charge batterie : via USB, protection surcharge / décharge profonde
- Logique : 3,3 V, entrées analogiques 0 à 3,3 V
- Rail +3V3 (Grove) : 300 mA au total
- Périphériques embarqués : 2 LED RGB WS2812B (GP18), buzzer piézo (GP22), 2 boutons programmables (GP20/GP21), LED d'état GPIO, boutons de test moteur
- Programmation : CircuitPython (préchargé), MicroPython, C/C++
- Connectique : port Micro USB, connecteur de débogage, bouton Reset, bouton Boot, interrupteur On/Off
- Température de fonctionnement : -20 à 85 °C
- Référence fabricant : MAKER-PI-RP2040 (Cytron)
Questions fréquentes
Le Maker Pi RP2040 est-il programmable avec l'IDE Arduino ?
Oui. La puce RP2040 se programme en C/C++ via l'IDE Arduino grâce aux cœurs RP2040 disponibles. La carte est toutefois livrée avec CircuitPython préchargé, et Cytron fournit surtout des exemples en CircuitPython et MicroPython. Le choix du langage reste libre selon vos habitudes.
Combien de moteurs peut-on piloter simultanément ?
La carte pilote deux moteurs DC via son double pont en H (1 A continu par canal) et quatre servomoteurs RC en parallèle. Elle peut aussi commander un moteur pas-à-pas bipolaire ou unipolaire en utilisant les deux canaux DC, selon le câblage retenu.
Quelle alimentation utiliser pour un robot autonome ?
Une batterie LiPo ou Li-Ion 1 cellule (3,7 V nominal) se branche directement sur le connecteur dédié et se recharge via l'USB. Cette source unique alimente à la fois la logique et les moteurs, ce qui en fait la solution idéale pour un robot mobile sans fil.
Faut-il souder quelque chose pour utiliser les capteurs ?
Non. Les sept ports Grove permettent de brancher capteurs et modules compatibles à l'aide de câbles à connecteur, sans aucune soudure. C'est l'un des grands intérêts de la carte pour le prototypage rapide et l'usage pédagogique.
La carte fonctionne-t-elle en 5 V ou en 3,3 V ?
La logique du RP2040 fonctionne en 3,3 V. L'alimentation générale accepte 3,6 à 6 V, mais les entrées/sorties numériques travaillent en 3,3 V et les entrées analogiques couvrent 0 à 3,3 V. Vérifiez la tension logique de vos capteurs avant de les raccorder.
Quelle différence avec un Raspberry Pi Pico ?
Les deux partagent la même puce RP2040. Le Pico est une carte nue destinée au prototypage général, tandis que le Maker Pi RP2040 y ajoute un double driver moteur, des ports servo, la connectique Grove et la gestion de batterie LiPo. Pour la robotique, le Maker Pi RP2040 évite tout un montage annexe.
Peut-on recharger la batterie sans la débrancher ?
Oui. La batterie LiPo/Li-Ion connectée se recharge directement via le port USB de la carte. Le circuit intègre une protection contre la surcharge et la décharge profonde. Si la carte ne s'allume pas batterie branchée, une recharge par USB réactive le circuit de protection.
-
CaractéristiquesTélécharger
-
Guide de démarrageTélécharger