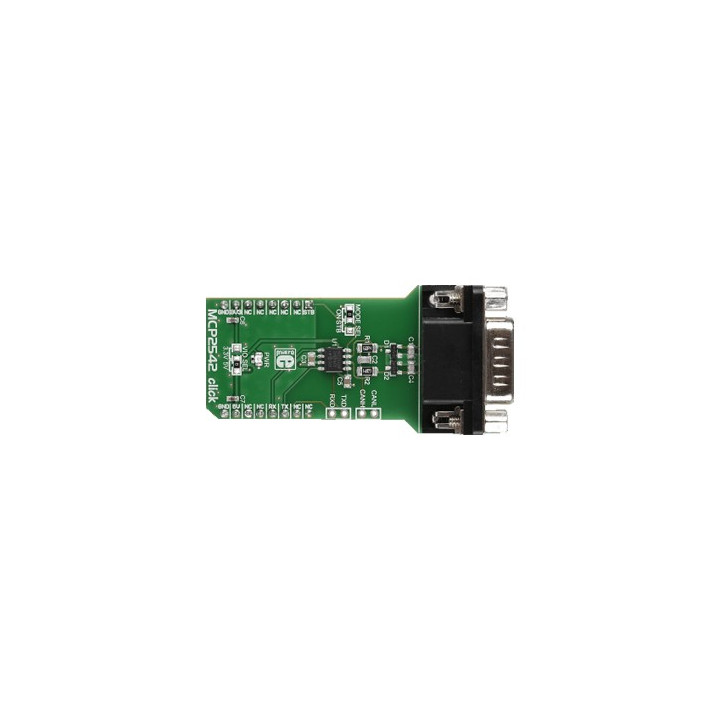
Module MIKROE-2299 : MCP2542 Click - Interface CAN - UART Images
Module MIKROE-2299 : MCP2542 Click - Interface CAN - UART
Ajoutez en quelques minutes un bus de communication CAN à votre microcontrôleur via une interface UART grâce à cette petite platine qui intègre un circuit intégré spécialisé de type MCP2542.
Le module MCP2542 Click (référence MIKROE-2299) est un module Click Board™ conçu par MikroElektronika, intégrant le transceiver CAN FD MCP2542WFD de Microchip Technology. Ce module ajoute une interface CAN FD (Flexible Data-rate) haute vitesse à tout système embarqué équipé d'un socket mikroBUS™, avec des débits allant jusqu'à 8 Mbps en phase de données. Certifié AEC-Q100 Grade 0, il cible les applications automobiles, industrielles et robotiques qui exigent robustesse, protection ESD avancée et compatibilité multi-tension dans un format compact.
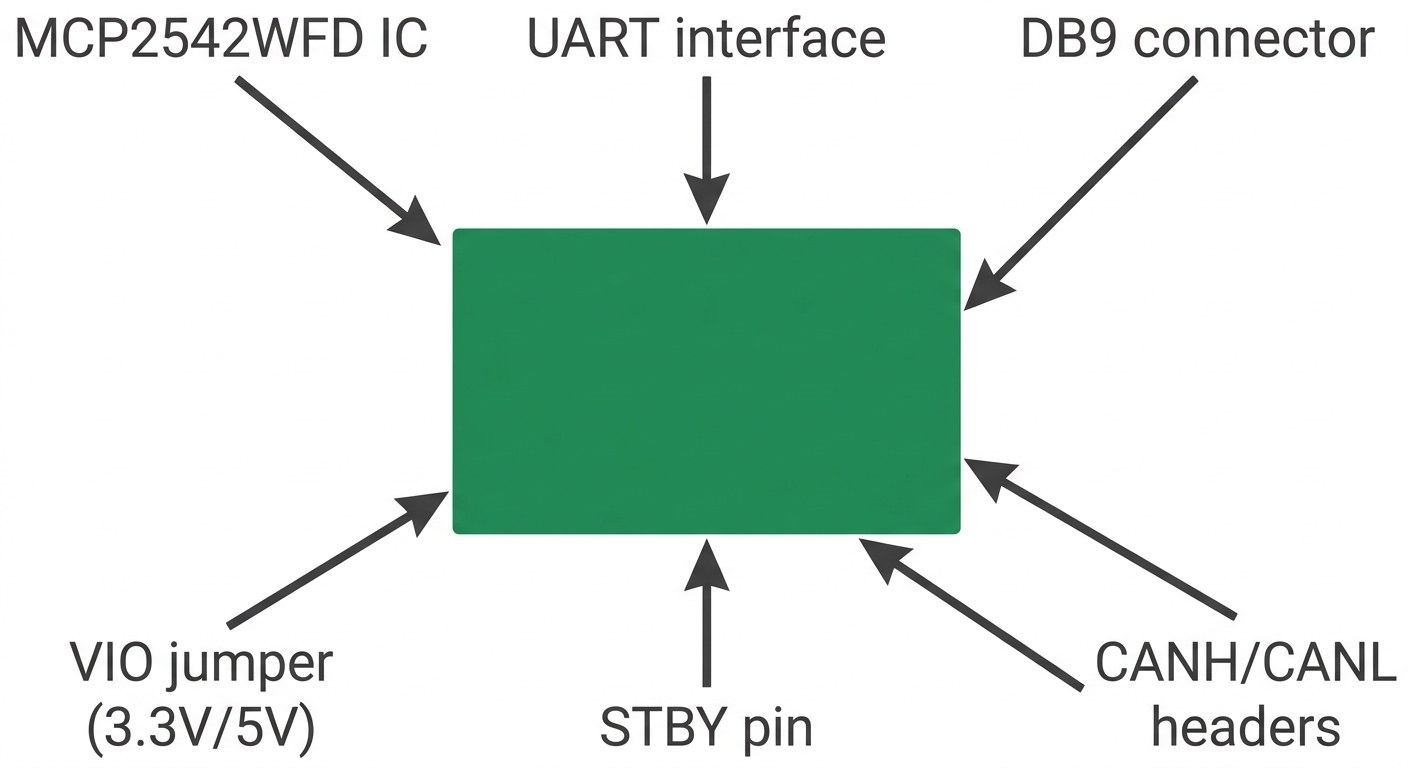
Spécifications visuelles du MCP2542 Click — transceiver CAN FD haute vitesse
(Infographie réalisée par IA)
Pourquoi choisir le MCP2542 Click ?
Le MCP2542 Click (MIKROE-2299) répond aux exigences des systèmes embarqués qui nécessitent une communication CAN robuste et rapide. Fondé sur le MCP2542WFD de Microchip Technology, ce transceiver implémente les normes ISO 11898-2:2003, ISO 11898-5:2007 et ISO/DIS 11898-2:2015, garantissant une interopérabilité totale avec les réseaux CAN et CAN FD existants.
Le module monte jusqu'à 8 Mbps en phase de données CAN FD, tout en restant entièrement rétrocompatible avec les réseaux CAN 2.0 classiques. Cette dualité convient aux projets de migration progressive vers CAN FD, sans remplacement complet de l'infrastructure bus.
La protection ESD de ±13 kV sur les lignes CANH et CANL, combinée à la protection contre les courts-circuits batterie et les transitoires électriques, confère au module une robustesse notable dans les environnements électriquement hostiles (automobile, industrie, sites de production). La détection permanente de dominance sur TXD et le bus CAN, ainsi que la protection thermique avec coupure au-delà de +175 °C, complètent ce bouclier de protection intégré.
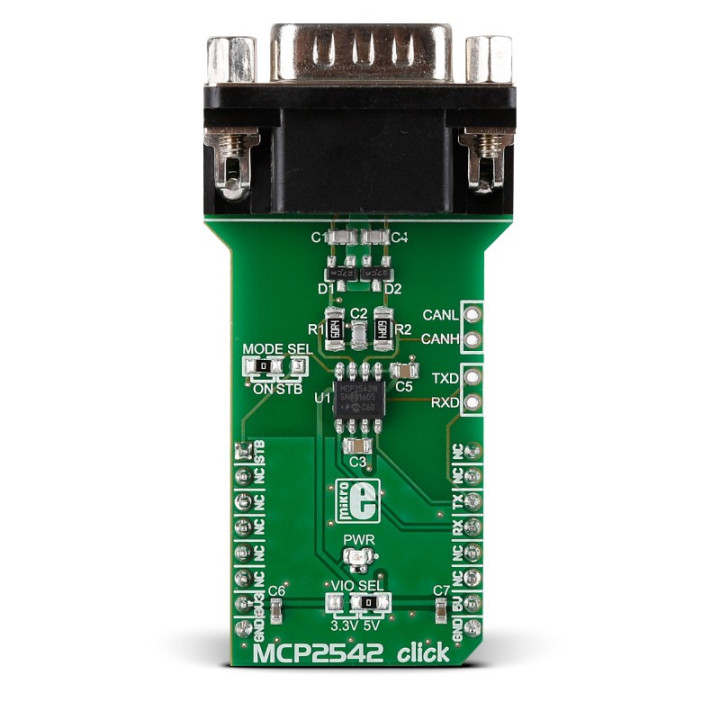
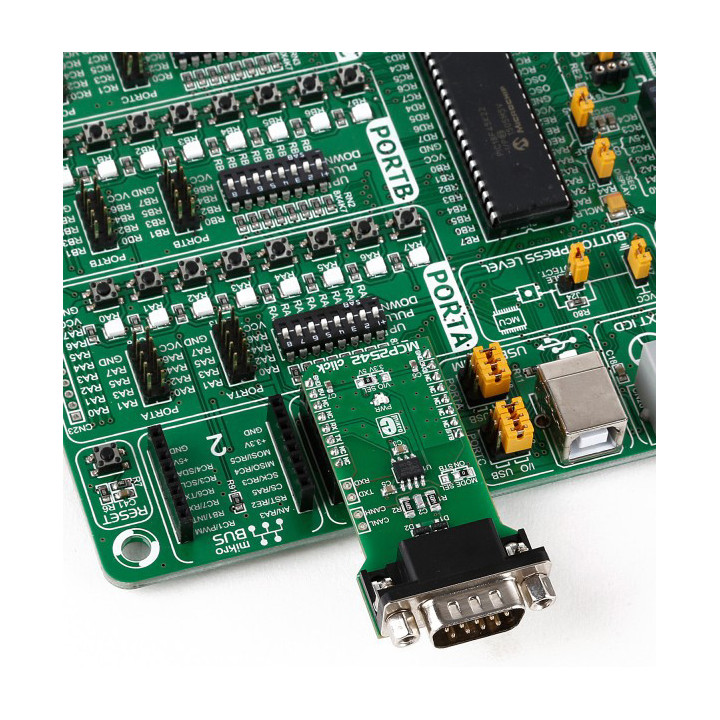
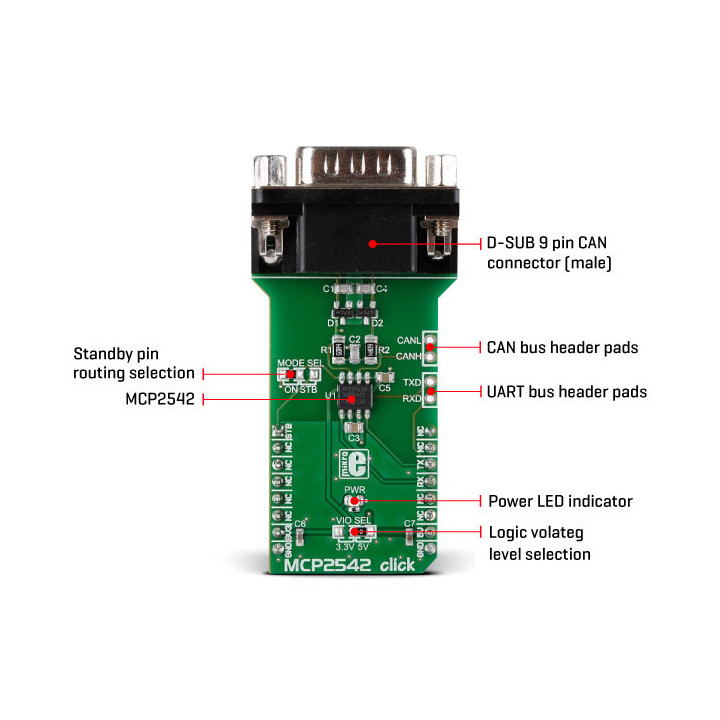
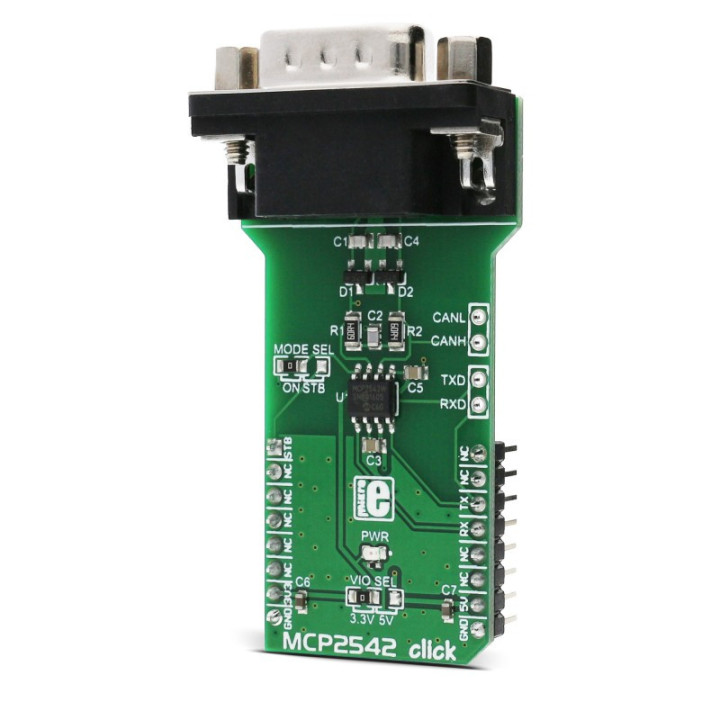
La sélection de tension logique via le jumper VIO SEL (3,3 V ou 5 V) permet d'interfacer le module avec pratiquement n'importe quel microcontrôleur ou carte de développement. Le connecteur DE-9 (DB9) mâle intégré facilite la connexion directe aux systèmes CAN standards sans câblage supplémentaire, tandis que les headers CANH/CANL/RX/TX offrent une flexibilité pour les montages personnalisés.
Spécifications techniques
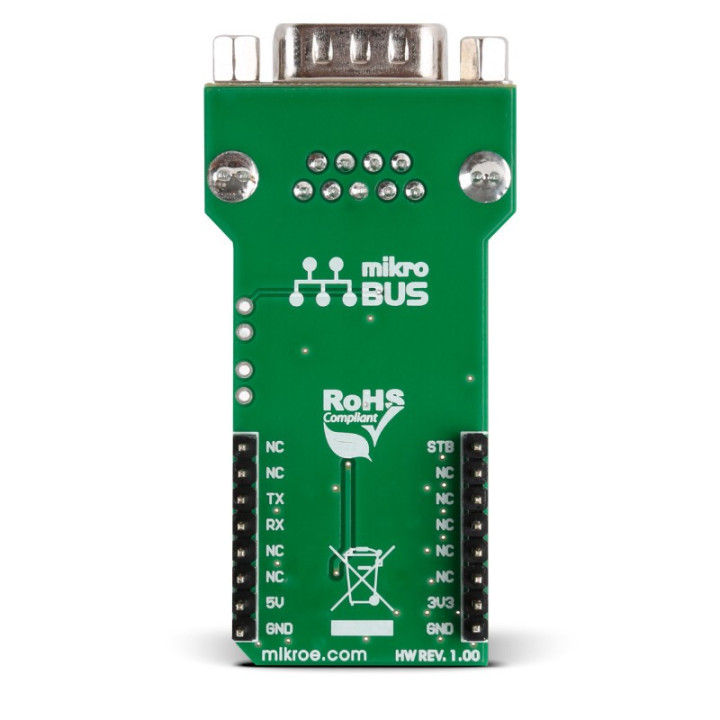
Le MCP2542 Click repose sur le transceiver MCP2542WFD de Microchip Technology. La communication avec le microcontrôleur hôte s'effectue via l'interface UART du connecteur mikroBUS™, en utilisant les lignes TX, RX et STBY (mode veille). Le module prend en charge les débits CAN FD optimisés à 2, 5 et 8 Mbps en phase de données, avec un délai de propagation maximal de 120 ns et une symétrie de délai de boucle de ±10 % à 2 Mbps. En mode CAN 2.0, les débits classiques jusqu'à 1 Mbps sont pleinement pris en charge.
L'alimentation accepte 3,3 V ou 5 V selon la position du jumper VIO SEL, avec un courant de veille typique de seulement 4 µA. La protection ESD atteint ±13 kV sur CANH et CANL. Le module embarque un connecteur DE-9 mâle (DB9) standard ainsi que des headers pour CANH, CANL, RX et TX. Les dimensions du PCB sont de 57,15 × 25,4 mm, au format Click Board™.
Prise en main et utilisation
La mise en œuvre du MCP2542 Click est directe grâce à son format Click Board™ standardisé. Il suffit d'insérer le module dans l'un des sockets mikroBUS™ de la carte de développement cible (MCU card, Fusion for ARM, PIC, dsPIC, ou tout autre système compatible).
La première étape consiste à configurer le jumper VIO SEL selon la tension logique de la carte hôte : position 3,3 V pour les systèmes basse tension (STM32, NRF, etc.), position 5 V pour les systèmes à logique TTL classique. Cette sélection conditionne les niveaux des lignes TX et RX communiquant avec le microcontrôleur.
Le module fonctionne en mode normal (STBY = 0, réception et émission actives) ou en mode veille basse consommation (STBY = 1, courant typique de 4 µA). La broche STBY du mikroBUS™ pilote directement cette bascule.
Pour la connexion au bus CAN, le connecteur DB9 mâle offre une prise directe sur les câbles CAN standardisés (broche 2 = CANL, broche 7 = CANH selon ISO 11898-2). Les headers CANH/CANL permettent également un câblage personnalisé. Aucun réseau de terminaison n'est intégré sur le module : la résistance de terminaison (120 Ω) doit être placée aux extrémités du bus physique.
Des bibliothèques de code d'exemple sont disponibles sur LibStock MikroElektronika (projet 3610) pour les environnements MikroC, MikroBasic et MikroPascal, couvrant l'initialisation du transceiver, l'envoi et la réception de trames CAN FD.
Pour quels projets utiliser le MCP2542 Click ?
Systèmes embarqués automobiles
Le MCP2542 Click cible en premier lieu les applications automobiles. Sa certification AEC-Q100 Grade 0 (–40 °C à +150 °C) le qualifie pour les environnements moteur et habitacle les plus exigeants. Il s'intègre dans les réseaux CAN FD des ECU (Electronic Control Units) modernes, pour la gestion moteur, l'ABS, les systèmes ADAS ou la communication inter-ECU à haute vitesse. La résistance aux transitoires électriques et aux courts-circuits batterie répond aux normes ISO 7637 typiques de l'industrie automobile.
Industrie 4.0 et automatisation
Dans les réseaux d'automates industriels, le CAN FD transmet des volumes de données bien supérieurs au CAN 2.0, tout en maintenant une faible latence. Le MCP2542 Click sert de passerelle entre un microcontrôleur de supervision et un bus CAN industriel (machines CNC, bras robotiques, convoyeurs), en exploitant les débits de 2 à 8 Mbps pour des cycles de contrôle rapides.
Robotique mobile et collaborative
Les robots mobiles et collaboratifs (cobots) utilisent les réseaux CAN pour coordonner servomoteurs, capteurs de force/couple et contrôleurs de mouvements. Le débit CAN FD à 8 Mbps réduit la latence des commandes de mouvement et transmet des trames de données plus longues (jusqu'à 64 octets de payload vs 8 en CAN 2.0), ce qui est utile pour les retours d'état temps réel en robotique avancée.
Domotique et bâtiment intelligent
Le protocole CAN est présent dans de nombreux systèmes de gestion technique du bâtiment (GTB) et de domotique industrielle. Le MCP2542 Click connecte un microcontrôleur de passerelle à ces réseaux, pour piloter éclairage, volets, systèmes HVAC ou centraliser les données de capteurs environnementaux sur un bus CAN existant.
Réseaux de capteurs longue distance
Le bus CAN couvre des distances allant jusqu'à 500 mètres à 125 kbit/s. Le MCP2542 Click convient donc aux installations de capteurs répartis sur de longues distances : stations météo industrielles, réseaux de surveillance de températures/pressions en usine, systèmes de pesage, ou monitoring d'équipements distants. La protection ESD ±13 kV sur CANH/CANL est particulièrement utile dans ces environnements exposés. À noter : sur les longues distances, le débit est limité par les contraintes physiques du bus, le CAN FD n'est exploitable à 8 Mbps que sur des segments courts.
Bancs de test et prototypage CAN FD
Pour les ingénieurs qui développent ou valident des équipements CAN FD, le MCP2542 Click constitue un nœud de test rapide à déployer. Connecté à une carte de développement mikroBUS™ ou via shield d'adaptation, il simule un nœud CAN FD, injecte des trames de test, analyse des réponses et valide l'implémentation de la couche physique — sans matériel dédié coûteux.
Compatibilité et écosystème
Le module MCP2542 Click (MIKROE-2299) s'intègre dans l'écosystème MikroElektronika via le connecteur mikroBUS™ standardisé. Il est compatible avec l'ensemble des cartes de développement équipées de ce socket : MCU Card, Fusion for ARM v8, Flip & Click, Clicker 2, EasyMX, EasyPIC et bien d'autres.
Du côté logiciel, MikroElektronika propose des compilateurs et des environnements de développement compatibles via ses compilateurs mikroC, mikroBasic et mikroPascal, avec des bibliothèques UART prêtes à l'emploi pour piloter le transceiver. Les développeurs sous MikroC PRO for ARM, PIC ou AVR trouveront des exemples de code directement exploitables.
Le module prend en charge le protocole de wake-up sur pattern (WUP) défini par la norme ISO 11898-2:2015, permettant de réveiller le nœud depuis le bus CAN sans intervention du microcontrôleur — utile pour les applications embarquées à faible consommation.
Côté bus, le module accepte jusqu'à 112 nœuds sur le même segment CAN (MCP2542WFD en mode normal), et la topologie bus linéaire avec terminaisons de 120 Ω aux extrémités reste la configuration recommandée pour les meilleurs débits CAN FD.
Utilisation avec Arduino, Raspberry Pi, micro:bit et Teensy
Le MCP2542 Click n'est pas réservé aux seules cartes équipées d'un socket mikroBUS™ natif. Grâce à un shield d'adaptation dédié, ce module Click Board™ devient compatible avec les plateformes les plus répandues dans le monde maker et éducatif.
Les cartes Arduino UNO et Arduino Mega 2560, le Teensy et le Raspberry Pi peuvent ainsi piloter ce module en quelques lignes de code. Le shield d'adaptation s'intercale entre la carte hôte et le Click Board™, assurant la correspondance des broches et des niveaux logiques.
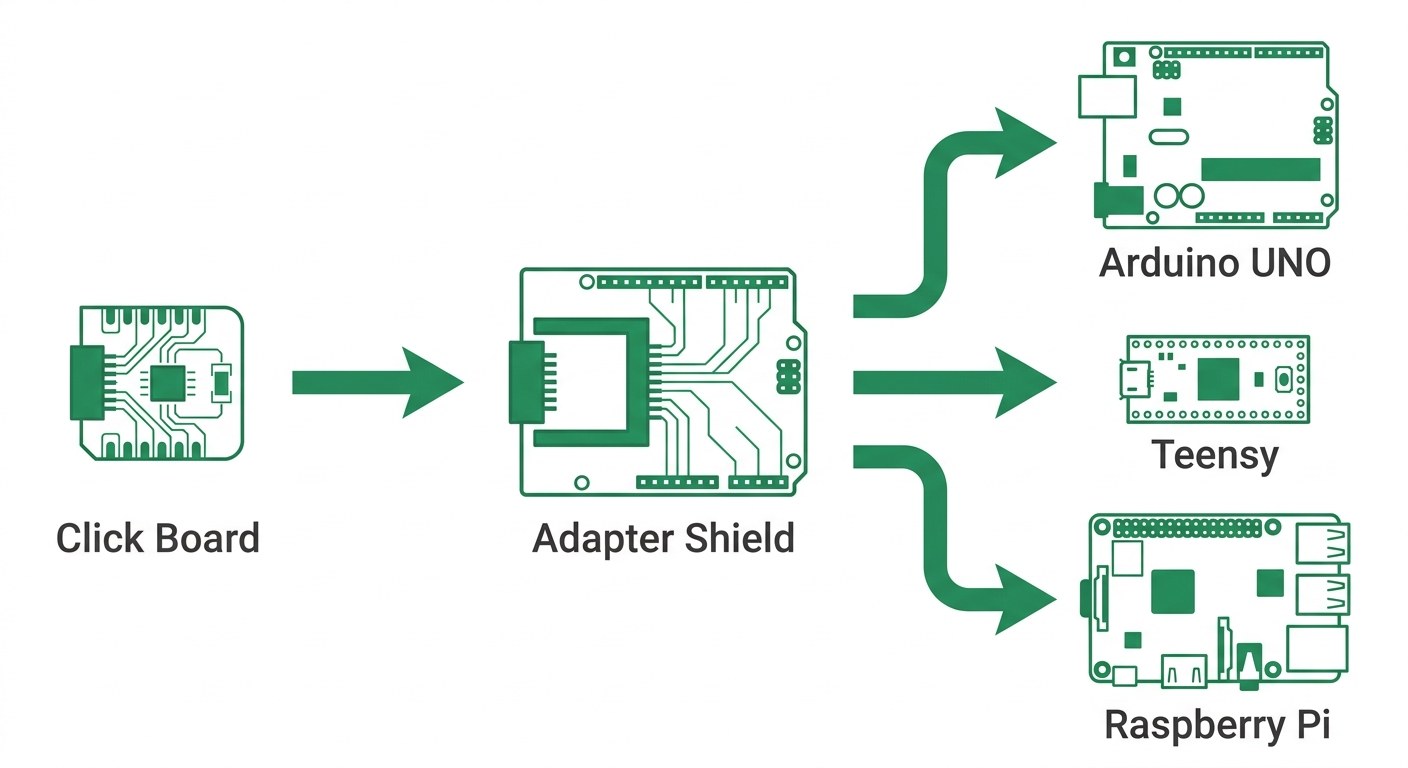
MCP2542 Click utilisable avec Arduino, Raspberry Pi et Teensy via un shield d'adaptation mikroBUS™
(Infographie réalisée par IA)
Tutoriels et ressources techniques
MikroElektronika met à disposition un ensemble de ressources pour la prise en main du MCP2542 Click :
- LibStock projet 3610 — La page LibStock MCP2542 Click propose des exemples de code complets pour MikroC, MikroBasic et MikroPascal, couvrant l'initialisation, l'émission et la réception de trames CAN FD via UART.
- learn.mikroe.com/mcp2542 — Le tutoriel MCP2542 — Use All Benefits of CAN Bus sur le portail Learn de MikroElektronika détaille les concepts CAN FD, l'architecture du module et des exemples pratiques d'utilisation dans différents scénarios applicatifs.
- GitHub Click_MCP2542 — Le dépôt GitHub officiel MikroElektronika mikroSDK Click v2 contient les drivers MIKROE-2299 pour les environnements de développement modernes (mikroSDK 2.0), compatibles avec un large panel de microcontrôleurs ARM Cortex-M, PIC et AVR.
- Datasheet MCP2542WFD — La fiche technique complète du transceiver est disponible sur le site Microchip Technology, référence document DS20005514C, couvrant l'ensemble des caractéristiques électriques, les diagrammes de timing CAN FD et les recommandations de conception PCB.
- Schéma du module — Le schéma électronique du MCP2542 Click est téléchargeable depuis le site MikroElektronika (mcp2542-click-schematic-v100.pdf), permettant aux ingénieurs de vérifier le câblage exact et les valeurs des composants passifs.
Résumé des caractéristiques techniques
- Référence produit : MIKROE-2299
- IC principal : MCP2542WFD (Microchip Technology)
- Protocole : CAN 2.0 + CAN FD (ISO 11898-2:2003, ISO 11898-5:2007, ISO/DIS 11898-2:2015)
- Débit maximum : 8 Mbps (phase données CAN FD) — optimisé 2, 5, 8 Mbps
- Délai de propagation : 120 ns maximum
- Interface hôte : UART via mikroBUS™ (TX, RX, STBY)
- Tension d'alimentation : 3,3 V ou 5 V (jumper VIO SEL)
- Courant veille : 4 µA typique (mode STBY)
- Protection ESD : ±13 kV sur CANH/CANL
- Connecteur bus : DE-9 mâle (DB9) + headers CANH/CANL/RX/TX
- Dimensions : 57,15 × 25,4 mm
- Température de fonctionnement : –40 °C à +150 °C
- Qualification : AEC-Q100 Grade 0
- Fonctionnalité Wake-Up sur Pattern (WUP) : ISO 11898-2:2015, filtre d'activité 3,6 µs
- Poids : 35 g
Questions fréquentes
Quelle est la différence entre CAN 2.0 et CAN FD ?
Le CAN FD (Flexible Data-rate) est une évolution du CAN 2.0 qui augmente le débit pendant la phase de données (jusqu'à 8 Mbps vs 1 Mbps pour le CAN 2.0) et étend la taille des trames de données jusqu'à 64 octets (vs 8 octets en CAN 2.0). Le MCP2542 Click prend en charge les deux protocoles de manière transparente, permettant une coexistence sur le même réseau physique.
Le MCP2542 Click est-il compatible avec les réseaux CAN 2.0 existants ?
Oui, le MCP2542WFD est entièrement rétrocompatible avec le CAN 2.0. Il fonctionne sur un réseau CAN classique à 1 Mbps maximum, et bascule en mode CAN FD haute vitesse lorsque les deux nœuds le prennent en charge. Cette rétrocompatibilité facilite la migration progressive des systèmes existants vers CAN FD.
Faut-il ajouter une résistance de terminaison sur le module ?
Non, le MCP2542 Click n'intègre pas de résistance de terminaison. Selon la norme ISO 11898-2, la résistance de terminaison de 120 Ω doit être placée aux deux extrémités du bus CAN physique. Le module se connecte simplement entre ces deux terminaisons, sans résistance supplémentaire.
Peut-on utiliser le MCP2542 Click sans socket mikroBUS™ natif ?
Oui, grâce à un shield d'adaptation Click Board™, le module est utilisable avec Arduino UNO, Arduino Mega, Teensy et Raspberry Pi. Le shield assure la correspondance des broches et la compatibilité des niveaux logiques entre les plateformes maker et le connecteur mikroBUS™.
Comment fonctionne le mode veille (STBY) du MCP2542 Click ?
Lorsque la broche STBY du mikroBUS™ est mise à l'état haut par le microcontrôleur, le transceiver MCP2542WFD entre en mode veille avec un courant typique de seulement 4 µA. En mode veille, la fonction Wake-Up sur Pattern (WUP, ISO 11898-2:2015) permet au transceiver de se réveiller automatiquement sur détection d'une activité sur le bus CAN, sans intervention du MCU.
Combien de nœuds peut-on connecter sur un bus CAN avec le MCP2542 Click ?
Le MCP2542WFD prend en charge jusqu'à 112 nœuds sur le même segment de bus CAN en mode de fonctionnement normal. Cette capacité répond aux exigences des réseaux industriels et automobiles, où de nombreux équipements communiquent simultanément sur le même bus physique.
Quels environnements de développement sont compatibles ?
Le MCP2542 Click est compatible avec les environnements MikroC PRO, MikroBasic PRO et MikroPascal PRO de MikroElektronika, ainsi qu'avec le mikroSDK 2.0 (drivers disponibles sur GitHub). Pour les utilisateurs Arduino, des bibliothèques UART standard permettent de piloter le module via le shield d'adaptation, en utilisant la communication série native des cartes Arduino.
Notes d'applications Lextronic
Note d'application Click Board™ et Arduino™ (TOME 1)
Note d'application Click Board™ et Arduino™ (TOME 2)
Téléchargez également les fichiers sources de ces notes d'applications
Les modules Click™ Board sont utilisés dans les établissements scolaires !
Lextronic propose également désormais aux professeurs de recevoir (par email) et sur simple demande différents TP leur permettant de mettre en oeuvre divers modules Click Board avec une platine arduino UNO.
En tant que professeur, il vous suffit de nous adresser votre demande via notre adresse email lextronic@lextronic.fr (en précisant le nom et l'adresse de votre établissement) - Seules les demandes en provenance d'une adresse email académique seront traitées (les demandes via des comptes free, gmail, hotmail, etc... ne pourront pas être traitées - Merci de votre compréhension).
Ces différents TP sont composés: d'une documentation technique, des programmes Arduino™, des schémas (sous Proteus) et des corrigés
Les photos et certaines parties du texte de cette page ont été créées ou modifiées par IA.
-
Vidéo de présentationTélécharger
-
Datasheet du moduleTélécharger