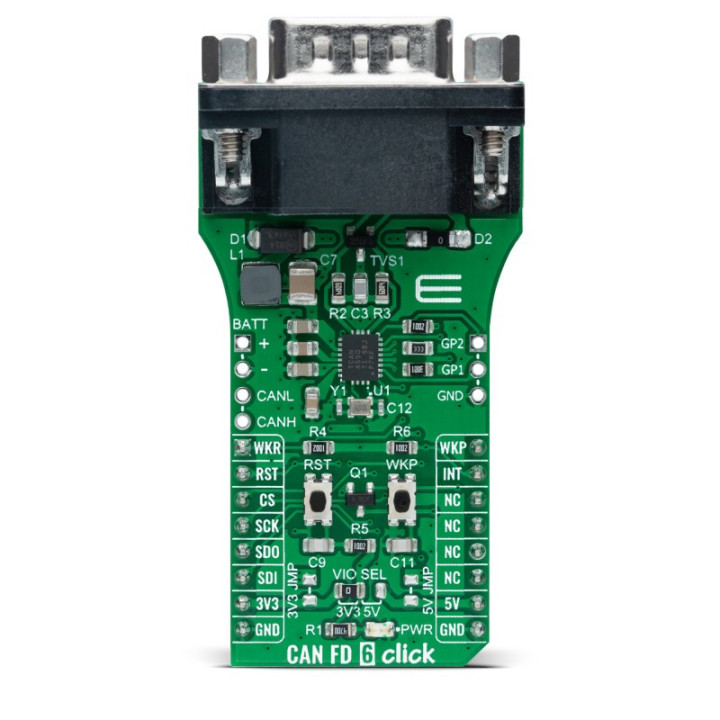
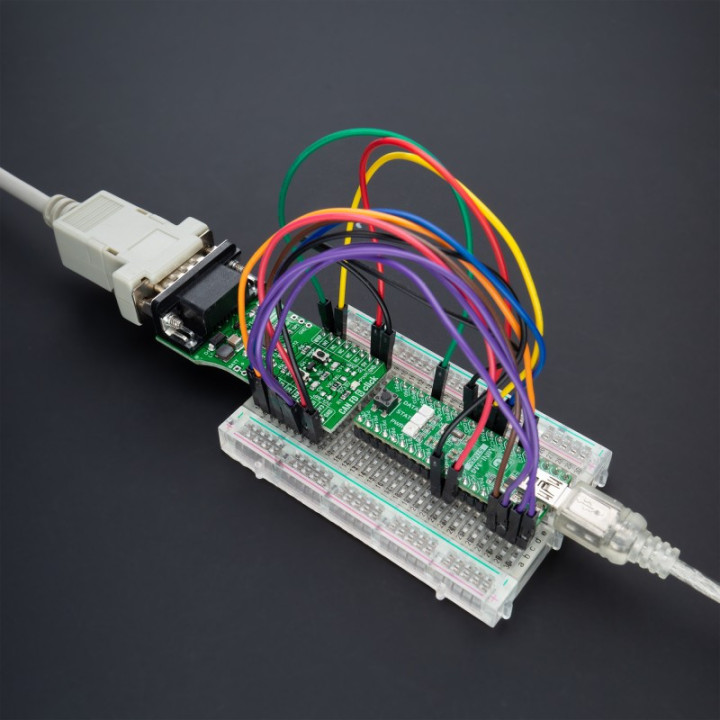
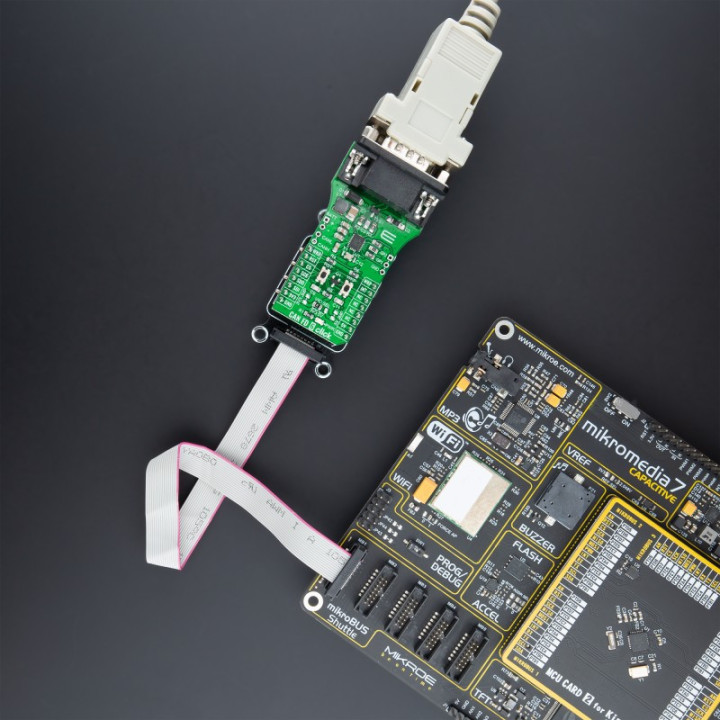
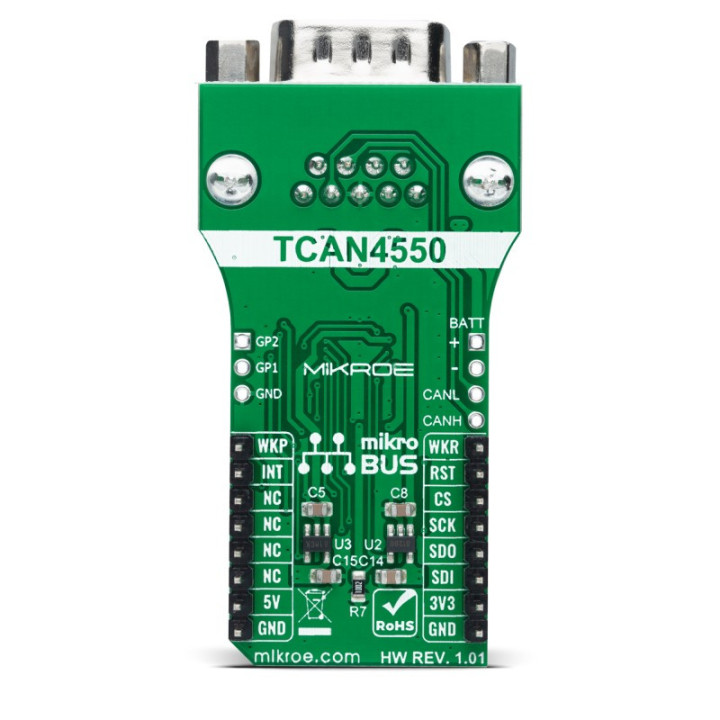
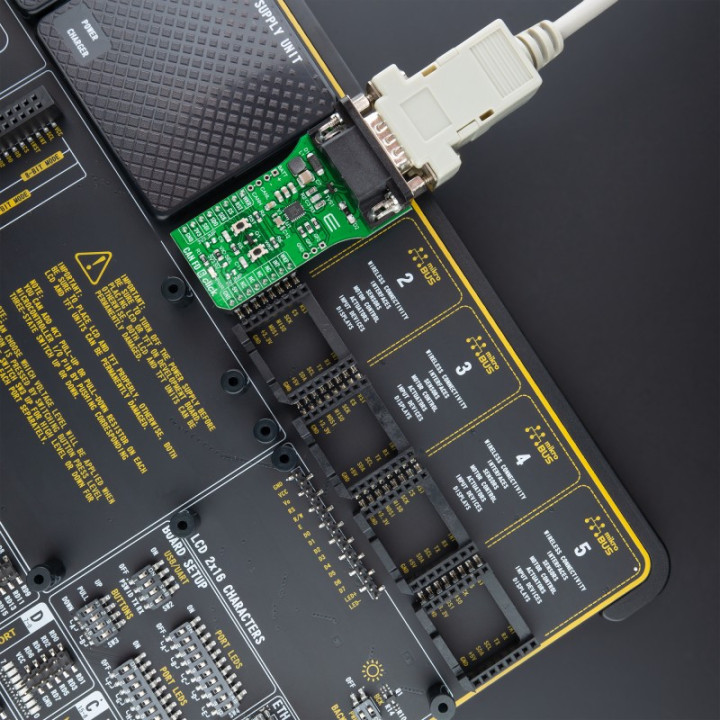
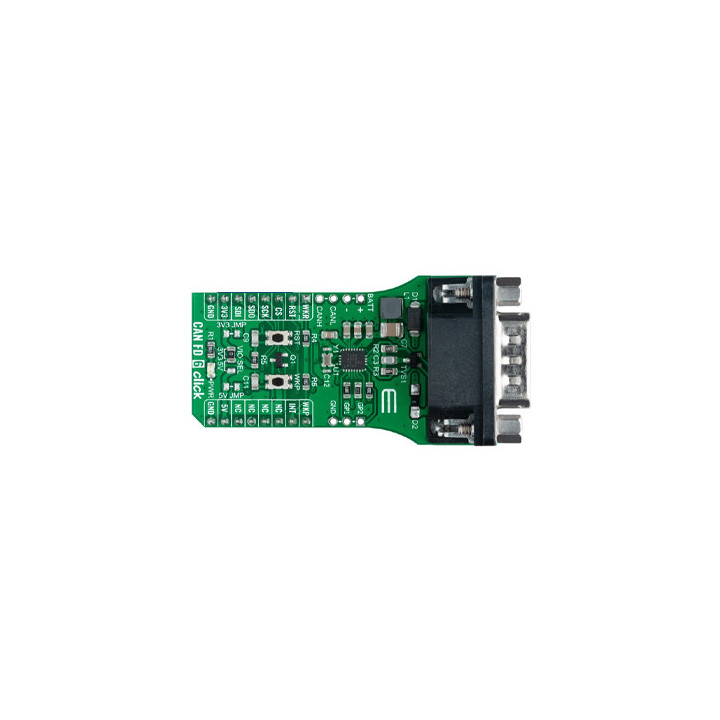
Le CAN FD 6 Click (MIKROE-4572) est un module au format mikroBUS™ qui raccorde une carte hôte à un bus CAN ou CAN FD : débit utile jusqu'à 5 Mbit/s, liaison SPI cadencée jusqu'à 18 MHz, connecteur DB-9 embarqué, le tout autour du TCAN4550 de Texas Instruments.
Le CAN classique plafonne à 1 Mbit/s et transporte 8 octets par trame. Le CAN FD lève les deux verrous : jusqu'à 64 octets de données et un débit accéléré pendant la phase utile de la trame. Le TCAN4550 réunit dans un seul boîtier le contrôleur de protocole et l'émetteur-récepteur de ligne, ce qui évite d'associer un contrôleur externe à un transceiver séparé. Il ajoute une fonction que peu de modules proposent : le réveil par le bus, avec sortie de commande d'un régulateur externe.
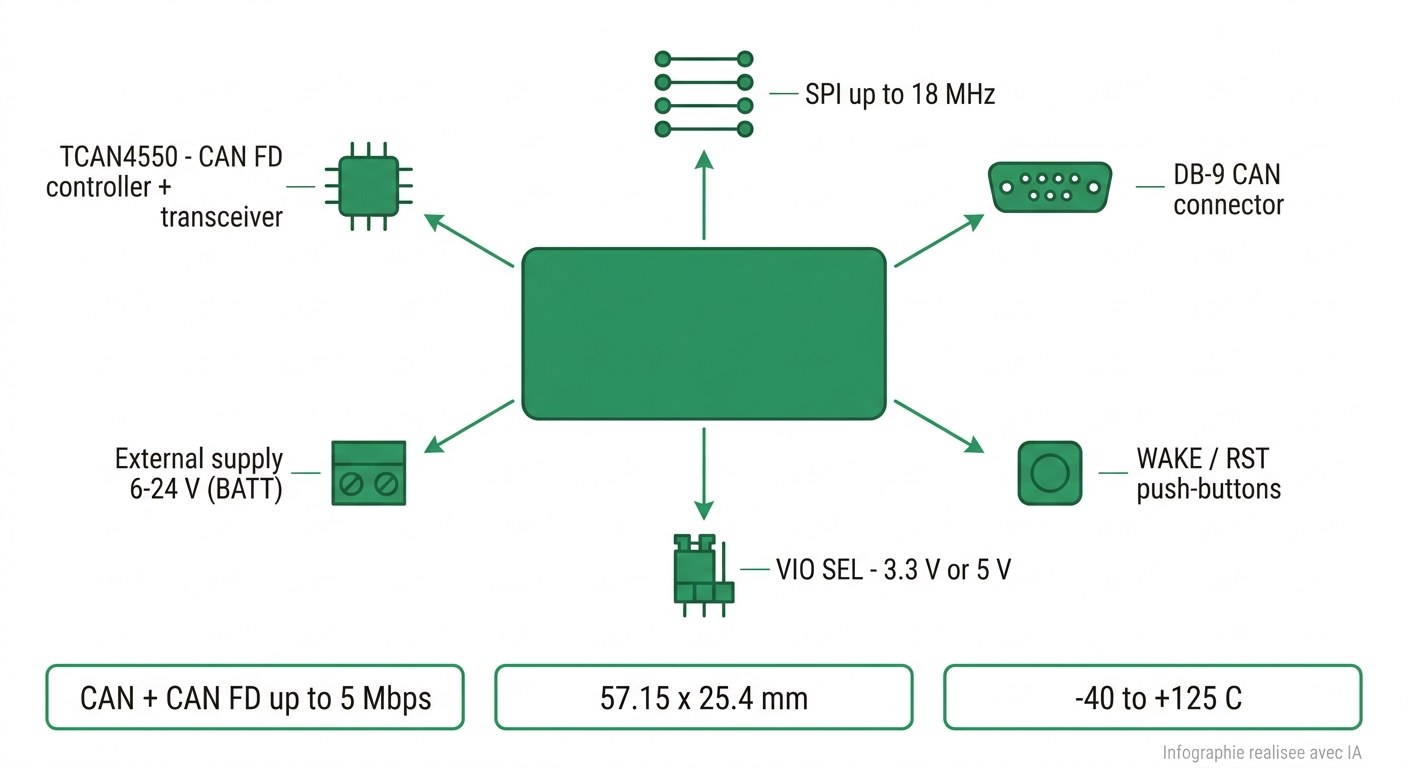
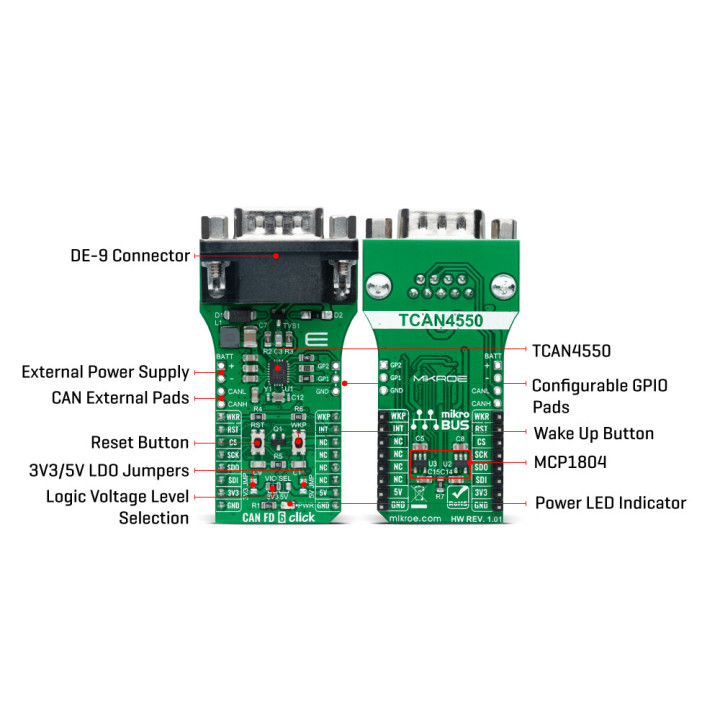
Spécifications visuelles du module CAN FD 6 Click
(Infographie réalisée par IA)
Spécifications techniques
Le circuit central est le TCAN4550 de Texas Instruments, un contrôleur CAN FD avec émetteur-récepteur intégré. Il prend en charge le CAN classique et le CAN FD, avec un débit de données atteignant 5 Mbit/s grâce au quartz 40 MHz présent sur la carte. Le composant embarque plusieurs protections qui renforcent la tenue du bus : mode de repli en cas de défaut, temporisation interne sur état dominant bloqué et large plage de fonctionnement de la ligne.
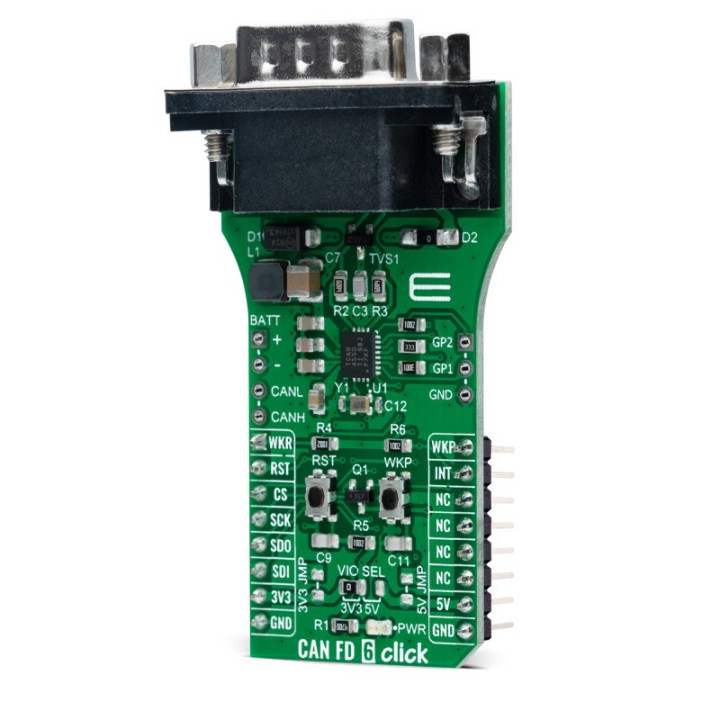
La liaison avec la carte hôte se fait en SPI, avec une horloge admise jusqu'à 18 MHz pour l'émission et la réception des trames CAN. Le raccordement au bus s'effectue par le connecteur DB-9 embarqué, brochage standard du monde CAN, ou directement par le connecteur J3 qui expose les lignes CANH et CANL sur le bord gauche de la carte.
La gestion du réveil constitue l'autre point fort. Un bouton-poussoir WAKE, relié à la broche PWM du connecteur mikroBUS (signal WKP), déclenche un réveil local. Un événement sur le bus CAN fait passer à l'état haut la sortie d'inhibition INH, qui commande les régulateurs MCP1804 présents sur la carte. Les cavaliers 3V3JMP et 5VJMP permettraient d'alimenter les rails 3,3 V et 5 V du connecteur mikroBUS depuis ces régulateurs, mais le fabricant déconseille cet usage et les livre non peuplés. La broche WKR (sur AN) signale une demande de réveil venue du bus, la broche INT porte l'interruption, et un bouton RST double la remise à zéro matérielle disponible sur la broche RST.
Le cavalier VIO SEL fixe la tension logique, 3,3 V ou 5 V. Une entrée d'alimentation externe (connecteur BATT) accepte de 6 à 24 V. Format mikroBUS Add-on Board taille L, 57,15 × 25,4 mm, plage de fonctionnement de -40 à +125 °C. Référence fabricant : MIKROE-4572.
Avec quelles cartes utiliser le CAN FD 6 Click ?
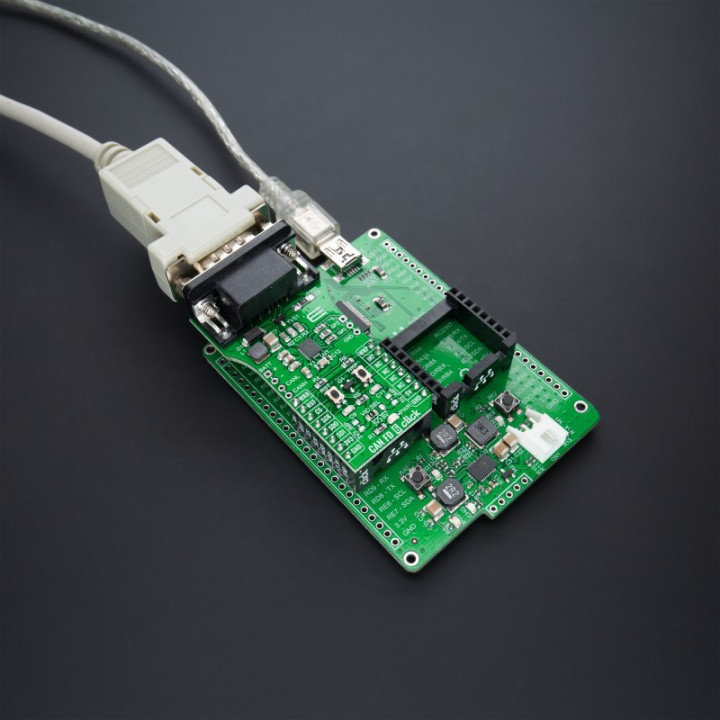
Le module s'enfiche sur tout socket mikroBUS™, et le cavalier VIO SEL lui permet de dialoguer aussi bien avec un microcontrôleur 3,3 V qu'avec un microcontrôleur 5 V. Les cartes Clicker, EasyMx, Fusion et les autres plateformes MikroElektronika le reçoivent directement.
L'alimentation demande en revanche un peu d'attention. Le connecteur BATT attend une source externe entre 6 et 24 V, typiquement la batterie du véhicule ou l'alimentation de l'armoire. Les régulateurs de la carte en tirent les tensions internes. Ne comptez pas alimenter l'ensemble par le seul connecteur mikroBUS : le fabricant a laissé les cavaliers correspondants non peuplés, et déconseille explicitement de remonter ces tensions vers la carte hôte.
Côté brochage, le module occupe les quatre lignes SPI, la broche AN (WKR), la broche PWM (WKP), RST et INT. Les lignes RX, TX, SDA et SCL restent libres.
Ce que le CAN FD 6 Click apporte à vos projets
Il donne accès au CAN FD sur des microcontrôleurs qui n'en possèdent pas le périphérique. Contrôleur de protocole et transceiver étant réunis dans le TCAN4550, une simple liaison SPI suffit : plus besoin d'un microcontrôleur doté d'un contrôleur CAN natif.
Le débit change concrètement les choses. Sur un bus CAN classique, remonter un bloc de télémétrie de 64 octets impose huit trames et huit arbitrages. En CAN FD, une seule trame suffit, transmise à un débit accéléré pendant la phase de données. Sur un réseau chargé, la différence se mesure directement en taux d'occupation du bus.
La gestion d'énergie mérite qu'on s'y arrête. Le TCAN4550 sait passer en veille et se réveiller sur activité du bus, en pilotant par sa sortie INH l'alimentation du système complet. Sur un calculateur embarqué qui doit rester joignable sans vider la batterie, ce mécanisme évite un circuit de veille conçu à part.
Deux réserves. La bibliothèque fournie couvre l'usage courant, mais la configuration fine du contrôleur (segments de bit, points d'échantillonnage, filtres d'acceptation) reste un exercice exigeant : la datasheet du TCAN4550 devient rapidement une lecture obligatoire. Par ailleurs, la terminaison du bus reste à la charge de l'installation : deux résistances de 120 Ω aux extrémités, à câbler soi-même sur un montage de laboratoire.
Pour quels projets utiliser le CAN FD 6 Click ?
Le module vise les réseaux CAN rapides, en automobile comme en industrie, et plus particulièrement les nœuds qui doivent dormir sans se couper du bus.
Calculateur automobile et diagnostic embarqué
Le connecteur DB-9 au brochage CAN standard permet de se raccorder à un banc ou à un faisceau existant. Le débit 5 Mbit/s convient aux échanges de calibration et de télémétrie qui saturent un bus CAN classique.
Nœud en veille réveillé par le bus
Un capteur ou un actionneur alimenté en permanence sur la batterie, mais actif seulement quelques secondes par heure. La sortie INH coupe l'alimentation du système et la rétablit dès qu'une trame circule.
Automatisme industriel
Machines-outils, engins mobiles, groupes hydrauliques : le CAN reste le bus de référence pour relier les organes d'un même équipement. La plage de température, -40 à +125 °C, couvre les installations sévères.
Robotique et véhicules autonomes
Les charges utiles de 64 octets permettent d'envoyer d'un coup un état complet, position, vitesse, couple et température, sans découpage en trames multiples ni réassemblage logiciel.
Passerelle CAN vers Ethernet ou USB
Associé à un microcontrôleur 32 bits, ce module constitue la brique d'entrée d'une passerelle de diagnostic. Le SPI à 18 MHz laisse assez de bande passante pour relayer un bus chargé.
Enseignement des bus embarqués
Deux modules et deux cartes suffisent à monter un bus CAN complet en salle de TP, avec observation des trames à l'analyseur et manipulation des identifiants d'arbitrage.
Mise en œuvre pas à pas
Commencez par positionner le cavalier VIO SEL sur la tension logique de votre carte hôte, puis raccordez l'alimentation externe (6 à 24 V) sur le connecteur BATT. Enfichez le module, reliez le bus CAN par le DB-9 ou par le connecteur J3, et vérifiez la LED d'alimentation.
La bibliothèque compatible mikroSDK se récupère depuis le gestionnaire de paquets de NECTO Studio, depuis LibStock ou depuis le dépôt GitHub de MikroElektronika. Elle fournit les fonctions d'initialisation, de configuration par défaut, d'émission de trames et de lecture des FIFO de réception, ainsi qu'un exemple qui se compile en deux variantes, émetteur et récepteur. Les compilateurs MikroElektronika exploitent ce code directement.
Trois points reviennent souvent en dépannage. Vérifiez la terminaison du bus : deux résistances de 120 Ω aux extrémités, ni plus ni moins. Assurez-vous que les deux nœuds partagent les mêmes réglages de temps de bit : un point d'échantillonnage différent d'un nœud à l'autre produit des erreurs aléatoires impossibles à diagnostiquer autrement. Et n'oubliez pas l'alimentation externe : sans elle, l'étage de ligne du TCAN4550 ne fonctionne pas, même si la carte semble alimentée par le connecteur mikroBUS.
Utilisation avec Arduino, Raspberry Pi, micro:bit et Teensy
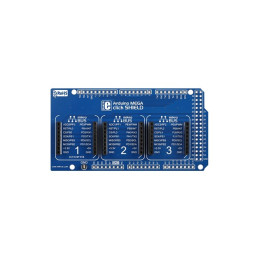
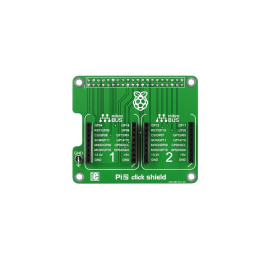
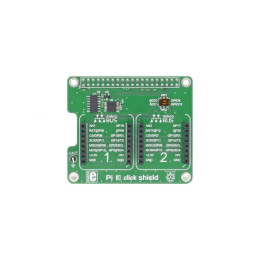
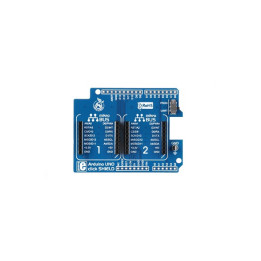
Un shield d'adaptation suffit pour exploiter le CAN FD 6 Click sur les cartes les plus courantes du marché, celles qui ne disposent pas de socket mikroBUS™ natif.
Le cavalier VIO SEL simplifie le raccordement. Une carte Arduino UNO ou une Arduino Mega 2560, qui travaillent en 5 V, dialoguent avec le module cavalier en position 5 V, sans conversion de niveaux additionnelle. La contrepartie tient à la puissance : un microcontrôleur 8 bits ne suivra pas un bus CAN FD chargé à 5 Mbit/s.
Les plateformes 3,3 V se raccordent cavalier en position 3,3 V. Une Teensy offre ici le meilleur compromis, avec un cœur ARM capable de vider les FIFO au rythme du bus. Un Raspberry Pi convient pour une passerelle ou un enregistreur de trames. Une carte micro:bit permet une découverte du protocole à débit modéré, sans prétendre exploiter le CAN FD à pleine vitesse.
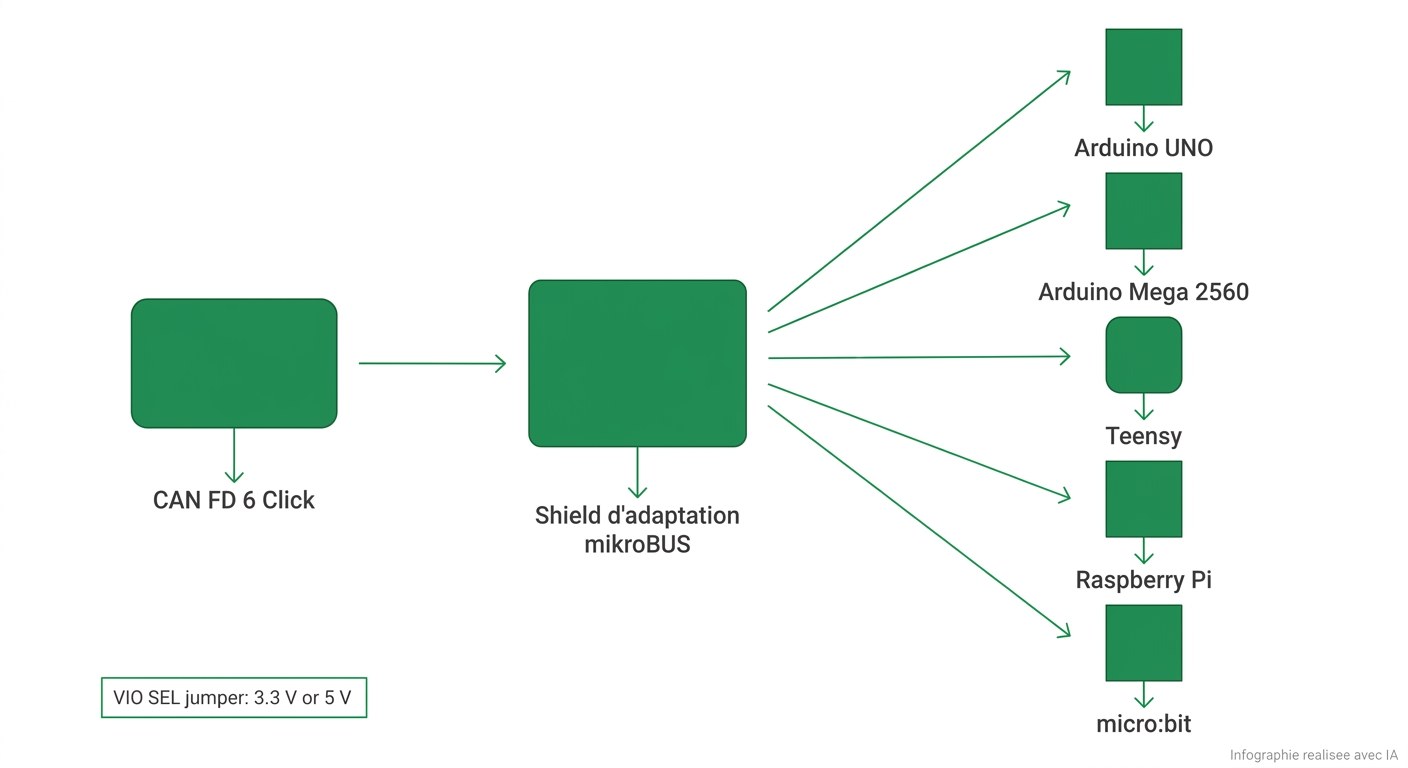
CAN FD 6 Click utilisable avec Arduino, Raspberry Pi, micro:bit et Teensy via un shield d'adaptation mikroBUS™
(Infographie réalisée par IA)
Ressources et exemples fabricant
Bibliothèque CAN FD 6 Click et pilote mikroSDK
MikroElektronika publie une bibliothèque complète pour ce module. Elle couvre l'initialisation du pilote, la configuration par défaut du contrôleur, l'émission de trames et la lecture des interruptions. Le paquet s'installe depuis le gestionnaire de paquets de NECTO Studio, se télécharge depuis LibStock, ou se récupère sur le dépôt GitHub du fabricant.
Bibliothèques et projets Click Board sur LibStock
Exemple d'application : émetteur et récepteur CAN FD
L'exemple fourni se compile en deux variantes. Côté émetteur, deux messages sont envoyés cycliquement sur le bus. Côté récepteur, le programme surveille la broche d'interruption, lit les registres d'interruption du contrôleur, extrait le message de la FIFO de réception et affiche l'identifiant ainsi que la charge utile sur le terminal série. Le code source montre concrètement la séquence de lecture des FIFO, souvent le point de blocage des premiers développements CAN FD.
Page produit et documentation du CAN FD 6 Click
Résumé des caractéristiques techniques
- Circuit principal : TCAN4550 (Texas Instruments)
- Fonction : contrôleur CAN FD avec émetteur-récepteur de ligne intégré
- Protocoles : CAN classique et CAN FD
- Débit maximal : 5 Mbit/s (quartz 40 MHz embarqué)
- Interface hôte : SPI, horloge jusqu'à 18 MHz
- Connectique bus : DB-9 embarqué + connecteur CANH/CANL (J3)
- Alimentation externe : 6 à 24 V sur connecteur BATT
- Régulateurs embarqués : MCP1804 (cavaliers 3V3JMP / 5VJMP non peuplés)
- Fonctions de réveil : bouton WAKE (WKP), réveil par le bus (WKR), sortie d'inhibition INH
- Protections : mode de repli, temporisation sur état dominant bloqué, large plage de tension de ligne
- Commandes : bouton RST, cavalier VIO SEL, connecteur GPIO configurable (J2)
- Tension logique : 3,3 V ou 5 V (cavalier VIO SEL)
- Format : mikroBUS Add-on Board, taille L
- Dimensions : 57,15 × 25,4 mm
- Température de fonctionnement : -40 à +125 °C
- Support logiciel : bibliothèque compatible mikroSDK (NECTO Studio, LibStock, GitHub)
- Référence fabricant : MIKROE-4572
Questions fréquentes
Quelle différence entre CAN et CAN FD ?
Le CAN classique transporte 8 octets par trame à 1 Mbit/s au maximum. Le CAN FD porte la charge utile à 64 octets et accélère le débit pendant la phase de données, jusqu'à 5 Mbit/s sur ce module. Les deux protocoles cohabitent sur le même câblage physique, avec les mêmes lignes CANH et CANL.
Faut-il une alimentation externe ?
Oui. Le connecteur BATT attend une source entre 6 et 24 V, qui alimente l'étage de ligne et les régulateurs embarqués. Le connecteur mikroBUS seul ne suffit pas : le fabricant livre volontairement non peuplés les cavaliers qui permettraient d'alimenter la carte autrement, et déconseille ce montage.
Le module fonctionne-t-il avec un microcontrôleur 5 V ?
Oui. Le cavalier VIO SEL sélectionne la tension logique de l'interface SPI, 3,3 V ou 5 V. Une carte Arduino UNO ou Mega 2560 se raccorde donc sans adaptateur de niveaux. La limite vient plutôt de la puissance de calcul disponible pour traiter un bus rapide.
Faut-il ajouter une résistance de terminaison ?
Le bus CAN exige une résistance de 120 Ω à chacune de ses deux extrémités. Vérifiez la configuration de votre installation avant de mettre sous tension : une terminaison absente ou surnuméraire provoque des réflexions et des erreurs de trame difficiles à interpréter.
Comment fonctionne le réveil par le bus ?
Le TCAN4550 peut être placé en veille tout en continuant de surveiller la ligne CAN. À la détection d'une trame, il active sa sortie d'inhibition INH, qui commande la remise sous tension du système. La broche WKR remonte parallèlement la demande de réveil vers le microcontrôleur. Un bouton WAKE permet aussi de déclencher un réveil local.
Une bibliothèque est-elle disponible ?
Oui. MikroElektronika fournit une bibliothèque compatible mikroSDK, installable depuis le gestionnaire de paquets de NECTO Studio, téléchargeable sur LibStock ou disponible sur le dépôt GitHub du fabricant. Un exemple émetteur/récepteur accompagne le pilote.
Quelle horloge SPI utiliser ?
Le TCAN4550 accepte une horloge SPI jusqu'à 18 MHz. Sur un bus CAN FD à 5 Mbit/s, une horloge trop lente empêche de vider les FIFO au rythme des trames entrantes. Commencez à quelques MHz pour valider le câblage, puis montez en fréquence une fois la communication établie.
Notes d'applications Lextronic
Note d'application Click Board™ et Arduino™ (TOME 1)
Note d'application Click Board™ et Arduino™ (TOME 2)
Téléchargez également les fichiers sources de ces notes d'applications
Les modules Click™ Board sont utilisés dans les établissements scolaires !
Lextronic propose également désormais aux professeurs de recevoir (par email) et sur simple demande différents TP leur permettant de mettre en oeuvre divers modules Click Board avec une platine arduino UNO.
En tant que professeur, il vous suffit de nous adresser votre demande via notre adresse email lextronic@lextronic.fr (en précisant le nom et l'adresse de votre établissement) - Seules les demandes en provenance d'une adresse email académique seront traitées (les demandes via des comptes free, gmail, hotmail, etc... ne pourront pas être traitées - Merci de votre compréhension).
Ces différents TP sont composés: d'une documentation technique, des programmes Arduino™, des schémas (sous Proteus) et des corrigés
 Les photos et certaines parties du texte de cette page ont été créées ou modifiées par IA.