30Idéalement conçue pour le prototypage, cette petite d'adaptation vous permettra de connecter une multitude de modules Click Board différents à votre platine micro:bit (non incluse).
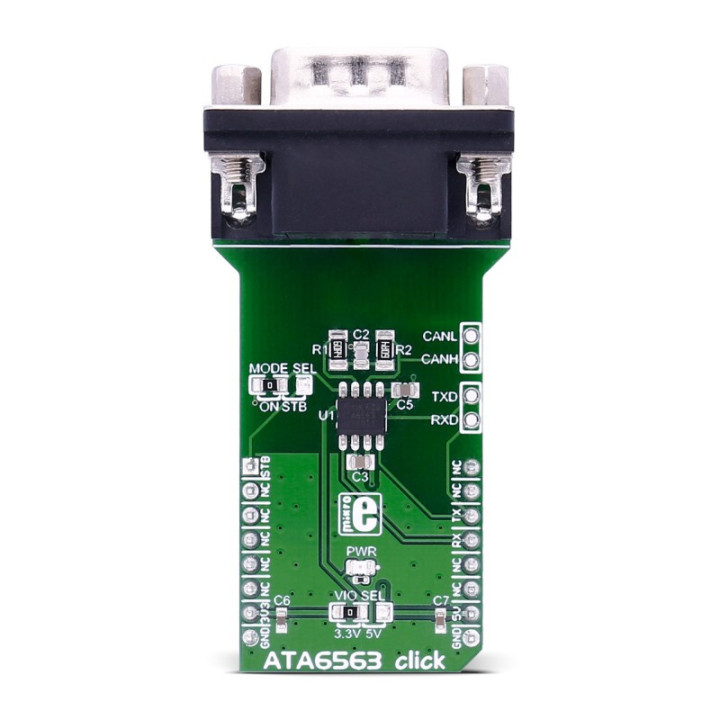
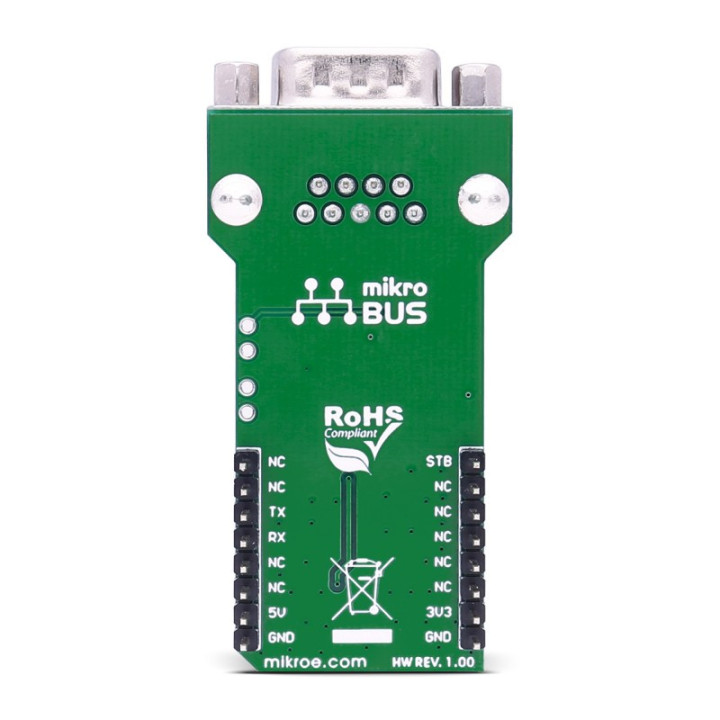
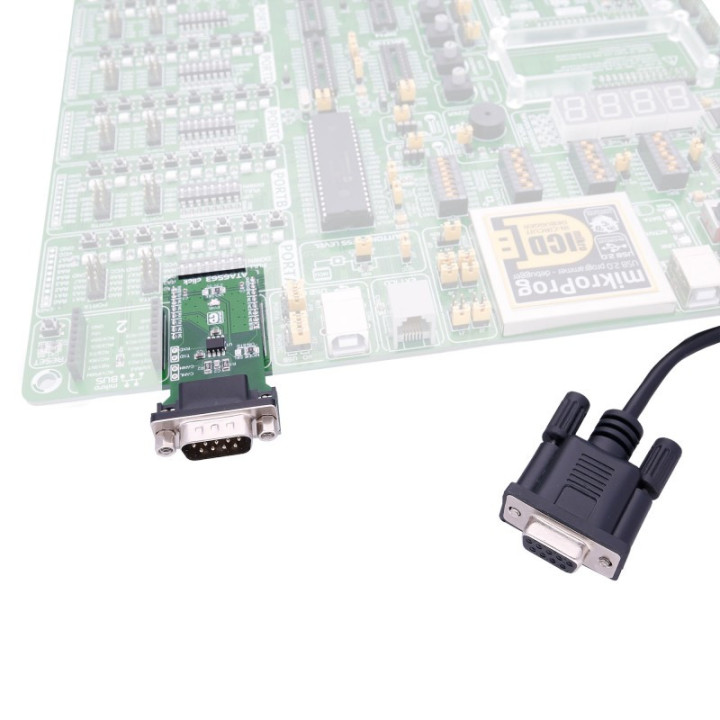
Module MIKROE-2334 avec ATA6563 bus CAN haute vitesse Images
Ajoutez en quelques minutes un bus de communication CAN haute vitesse bidirectionnelle à votre microcontrôleur via une liaison UART grâce à cette petite platine qui intègre un circuit intégré spécialisé de type ATA6563.
L'ATA6563 Click (MIKROE-2334) est un module au format mikroBUS™ qui fait le lien entre un microcontrôleur et un bus CAN deux fils : débit jusqu'à 5 Mbit/s, compatible CAN FD, raccordement par connecteur D-Sub 9. Le bus CAN irrigue l'automobile depuis trente ans et gagne du terrain dans l'industrie pour les mêmes raisons : deux fils, une topologie multipoint, une immunité au bruit que peu de liaisons filaires égalent. Encore faut-il un étage physique capable de convertir les niveaux logiques du microcontrôleur en signaux différentiels sur la paire. C'est le rôle du transceiver ATA6563 de Microchip, seul circuit actif de cette carte.
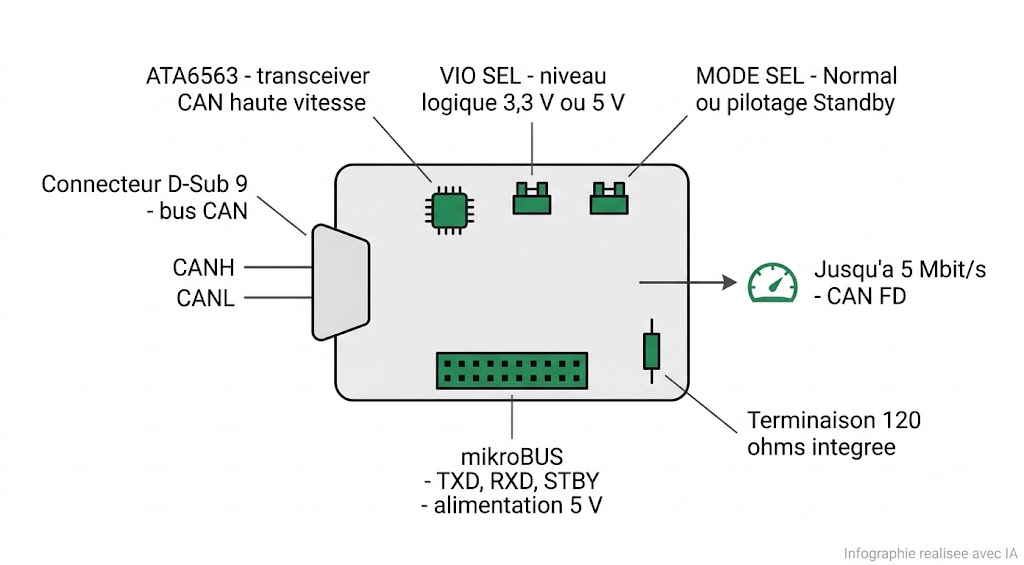
Spécifications visuelles de l'ATA6563 Click, du connecteur D-Sub 9 jusqu'au connecteur mikroBUS
(Infographie réalisée par IA)
Un seul circuit actif occupe la carte : l'ATA6563 de Microchip, transceiver CAN haute vitesse en boîtier SOIC-8. Il traduit les niveaux logiques présentés sur ses broches TXD et RXD en signaux différentiels CANH / CANL, et réciproquement. Débit maximal : 5 Mbit/s, pour un retard de propagation de 210 ns, ce qui le rend exploitable en CAN classique (CAN 2.0) comme en CAN FD.
Attention à une confusion fréquente sur cette carte. Le transceiver s'alimente en 5 V, pris sur le rail 5 V du mikroBUS, et rien d'autre. Le cavalier VIO SEL ne touche pas à cette alimentation : il fixe le niveau logique des broches TXD, RXD et STBY, à 3,3 V ou 5 V selon le microcontrôleur hôte. Position 3,3 V d'usine.
Un second cavalier, MODE SEL, commande le comportement des modes. Laissé dans sa position d'origine, il relie STBY à la masse : la carte reste figée en mode Normal. Basculé de l'autre côté, il raccorde STBY à la broche AN du mikroBUS et rend le mode Standby pilotable par logiciel, avec une consommation ramenée à quelques microampères et un réveil déclenché par le bus.
Côté mikroBUS, trois lignes seulement travaillent : TX, RX et AN. Le raccordement au bus passe par un connecteur D-Sub 9, doublé d'embases donnant accès à CANH, CANL, TXD et RXD. Une terminaison d'environ 120 Ω (montage split : deux résistances de 60,4 Ω et un condensateur de 4700 pF) est câblée en dur. Une LED verte signale la présence de l'alimentation. Format mikroBUS Add-on Board de taille L, soit 57,15 × 25,4 mm. Référence fabricant : MIKROE-2334.
Toute carte hôte équipée d'un socket mikroBUS™ délivrant un rail 5 V convient : Clicker 2, EasyMx PRO, Fusion for ARM et les autres platines de développement MikroElektronika.
La condition d'alimentation, elle, ne souffre aucune approximation : le transceiver réclame du 5 V et ne démarre pas sans lui. Une carte hôte limitée au 3,3 V sur son connecteur mikroBUS ne fera pas fonctionner ce module, quelle que soit la position du cavalier VIO SEL. Ce dernier ne règle que la tension des signaux logiques.
Deuxième point, structurel celui-là : la carte ne contient aucun contrôleur CAN. Elle assure la couche physique, un point c'est tout. Le microcontrôleur hôte doit donc embarquer son propre contrôleur CAN. Sans CAN natif côté hôte, les modules Click réunissant un contrôleur SPI et un transceiver constituent une voie plus directe.
Reste l'atout du format : les modules Click Board partagent tous le même brochage à 16 points, ce qui laisse ce transceiver cohabiter avec un afficheur ou un module de mesure sur une platine multi-sockets.
Pour raccorder rapidement un microcontrôleur doté d'un contrôleur CAN à un bus physique, sans dessiner d'étage transceiver ni router de terminaison. La carte règle d'un coup la conversion différentielle, la terminaison et l'adaptation des niveaux logiques.
Le cavalier VIO SEL constitue un vrai atout pratique. Beaucoup de transceivers CAN du marché imposent des E/S en 5 V, ce qui oblige à intercaler des translateurs de niveaux devant un microcontrôleur 3,3 V. Ici, un cavalier suffit.
Le mode Standby mérite lui aussi qu'on s'y arrête : consommation réduite à quelques microampères, réveil déclenché par un motif reçu sur le bus. Sur une application alimentée par batterie, un nœud CAN qui dort et se réveille à la demande change le bilan énergétique du projet.
Deux limites, à ce détail près qu'elles se contournent. La terminaison de 120 Ω est soudée à demeure : si le module n'occupe pas une extrémité du bus, elle perturbe l'adaptation d'impédance. Et le circuit ne propose pas de mode silencieux commutable, contrairement à son cousin l'ATA6562 : les modes se limitent ici à Normal et Standby.
Dès qu'un microcontrôleur doit parler à un bus CAN existant, ou en former un nœud, cette carte entre en jeu.
Un véhicule fait circuler la quasi-totalité de sa télémétrie sur CAN. Relié au connecteur de diagnostic, le module donne à une carte de développement l'accès aux trames en circulation : régime moteur, vitesse, état des ouvrants. Une base classique pour un tableau de bord maison ou un enregistreur de trajet.
Le CAN gère nativement l'arbitrage entre nœuds et accepte des longueurs de bus respectables. Sur une machine ou une ligne de production, plusieurs nœuds bâtis autour de ce transceiver dialoguent sur la même paire, sans concentrateur ni maître unique.
Nombre de variateurs et de servomoteurs de puissance exposent une interface CAN. Le module permet à un microcontrôleur de commander ces organes sans passerelle intermédiaire, avec une immunité au bruit qui compte à proximité des étages de puissance.
À 5 Mbit/s, la carte suit le débit demandé par le CAN FD sur sa phase de données. De quoi valider un protocole applicatif à haut débit avant de figer la conception d'une carte dédiée.
Deux modules face à face, une paire torsadée entre eux, et le bus CAN devient observable à l'oscilloscope : niveaux dominants et récessifs, arbitrage, effet de la terminaison. Les cavaliers font varier la configuration sans qu'il faille reprogrammer quoi que ce soit.
Tout se joue sur deux cavaliers et un connecteur. VIO SEL se règle sur la tension logique du microcontrôleur hôte, MODE SEL selon que le mode Standby doit être piloté par logiciel ou non, et le bus se raccorde sur le D-Sub 9.
Un rappel utile sur la terminaison. Une paire CAN se termine par 120 Ω à chacune de ses deux extrémités, pas davantage. Ce module embarquant la sienne, il doit occuper un bout du bus. Placé au milieu, il ajoute une charge parasite qui dégrade les fronts et raccourcit la portée exploitable.
Côté firmware, MikroElektronika publie un paquet mikroSDK pour cette carte, accessible via le gestionnaire de paquets de NECTO Studio et sur le dépôt GitHub du fabricant. On y trouve l'initialisation, la lecture, l'écriture et la bascule entre modes Normal et Standby. Les compilateurs MikroElektronika exploitent directement cette bibliothèque.
Une précision qui épargne des heures de tâtonnement : les broches TXD et RXD ne forment pas une liaison série au sens protocolaire. Ce sont les entrées et sorties de données du transceiver, normalement pilotées par un contrôleur CAN. L'exemple officiel du fabricant fait dialoguer deux ATA6563 Click en flux d'octets bruts. Concrètement, c'est parfait pour valider un câblage, mais ce n'est pas encore du CAN avec arbitrage et identifiants.
Un shield d'adaptation suffit pour exploiter l'ATA6563 Click sur les cartes les plus courantes du marché : il reprend les 16 points du connecteur mikroBUS et les redirige vers le brochage de la carte hôte. Une condition prime sur toutes les autres, cela dit : le shield doit acheminer un rail 5 V jusqu'au module, sans quoi le transceiver ne s'alimente pas.
Avec une carte Arduino UNO ou une Arduino Mega 2560, le 5 V est présent et les niveaux logiques sont en 5 V : le cavalier VIO SEL passe alors en position 5 V. Sur une carte Teensy, alimentée en USB mais travaillant en 3,3 V, le cavalier reste sur sa position d'origine, à condition de fournir malgré tout le 5 V d'alimentation.
Le Raspberry Pi délivre du 5 V sur son connecteur GPIO et travaille en 3,3 V logique : les deux besoins sont couverts d'emblée. La carte micro:bit, elle, n'expose pas de rail 5 V sur son connecteur latéral : il faut alors un shield capable de fournir cette tension, ou une alimentation externe. Et dans tous les cas, piloter un bus CAN suppose un contrôleur CAN côté hôte, absent de la plupart de ces cartes.
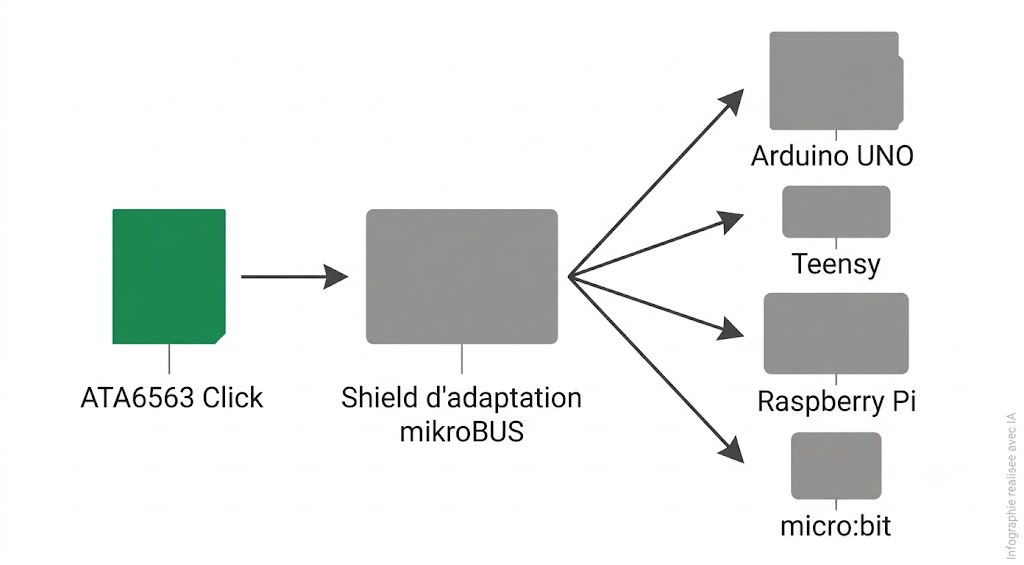
ATA6563 Click utilisable avec Arduino, Raspberry Pi, micro:bit et Teensy via un shield d'adaptation mikroBUS™
(Infographie réalisée par IA)
MikroElektronika met deux ressources officielles à disposition pour cette carte.
Le dépôt GitHub du fabricant héberge le paquet complet : pilote, en-têtes, fichier de configuration et application de démonstration. Cette dernière fait dialoguer deux ATA6563 Click, l'une émettrice, l'autre réceptrice, avec un message envoyé toutes les trois secondes. Les fonctions de bascule entre mode Normal et mode Standby y sont exposées.
Paquet ATA6563 Click sur GitHub
Le blog du fabricant détaille le fonctionnement du transceiver, ses modes et ses protections. Un bon préalable avant de câbler quoi que ce soit sur le bus.
ATA6563 click : transceiver CAN haute vitesse
Non. Cette carte n'assure que la couche physique : elle convertit les niveaux logiques TXD/RXD en signaux différentiels CANH/CANL. Le contrôleur CAN, qui gère les identifiants, l'arbitrage et les trames, doit se trouver dans le microcontrôleur hôte. Sans CAN natif côté hôte, mieux vaut se tourner vers un module réunissant contrôleur et transceiver.
Ses signaux logiques, oui : le cavalier VIO SEL adapte TXD, RXD et STBY au 3,3 V comme au 5 V. Le transceiver lui-même exige en revanche une alimentation en 5 V, prise sur le rail 5 V du connecteur mikroBUS. Une carte hôte qui ne fournit que du 3,3 V ne pourra donc pas le faire fonctionner.
L'ATA6562 dispose d'un mode silencieux commutable par une broche dédiée. Sur l'ATA6563, cette broche est occupée par l'alimentation VIO, qui rend possible l'adaptation des niveaux logiques. Les deux circuits partagent la même datasheet chez Microchip, mais leurs modes diffèrent : l'ATA6563 propose Normal et Standby, sans mode silencieux sélectionnable.
Elle n'est pas retirable : les résistances sont soudées sur la carte. Ce module doit donc occuper une extrémité du bus CAN, jamais un point intermédiaire. Un bus correctement adapté ne porte que deux terminaisons de 120 Ω, une à chaque bout. En ajouter une troisième dégrade les fronts et réduit la longueur exploitable.
Il coupe l'émetteur et le comparateur haute vitesse, ce qui ramène la consommation à quelques microampères. Le circuit reste toutefois à l'écoute d'un motif de réveil sur le bus, qu'il signale ensuite à l'hôte. Utile sur toute application alimentée par batterie où le nœud CAN ne doit consommer que lorsqu'il est sollicité.
5 Mbit/s. Ce chiffre correspond à la phase de données rapide du CAN FD. En CAN classique, le débit reste borné par le protocole lui-même, généralement à 1 Mbit/s. Le retard de propagation de 210 ns du transceiver ne constitue pas un facteur limitant à ces vitesses.
MikroElektronika publie un paquet mikroSDK, disponible depuis le gestionnaire de paquets de NECTO Studio et sur son dépôt GitHub. Il regroupe le pilote, les fonctions de lecture et d'écriture, la bascule entre modes, et une application de démonstration faisant dialoguer deux cartes. Sur une plateforme tierce, le pilotage se réduit à deux broches de données et une broche de mode : rien de complexe côté transceiver, l'essentiel du travail se situe au niveau du contrôleur CAN.
Note d'application Click Board™ et Arduino™ (TOME 1)
Note d'application Click Board™ et Arduino™ (TOME 2)
Téléchargez également les fichiers sources de ces notes d'applications
Les modules Click™ Board sont utilisés dans les établissements scolaires !
Lextronic propose également désormais aux professeurs de recevoir (par email) et sur simple demande différents TP leur permettant de mettre en oeuvre divers modules Click Board avec une platine arduino UNO.
En tant que professeur, il vous suffit de nous adresser votre demande via notre adresse email lextronic@lextronic.fr (en précisant le nom et l'adresse de votre établissement) - Seules les demandes en provenance d'une adresse email académique seront traitées (les demandes via des comptes free, gmail, hotmail, etc... ne pourront pas être traitées - Merci de votre compréhension).
Ces différents TP sont composés: d'une documentation technique, des programmes Arduino™, des schémas (sous Proteus) et des corrigés
30Idéalement conçue pour le prototypage, cette petite d'adaptation vous permettra de connecter une multitude de modules Click Board différents à votre platine micro:bit (non incluse).
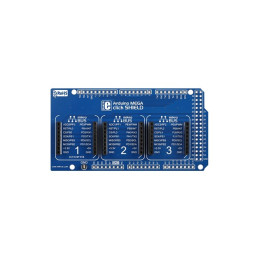
Idéalement conçue pour le prototypage rapide, l'apprentissage et l'évaluation, cette platine Shield est destinée à venir s'enficher sur une carte Arduino® Mega2560 afin que vous puissiez y insérer jusqu'à 3 modules Click Board.
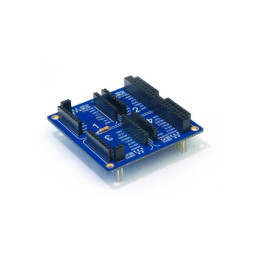
Cette platine est conçue pour être enfichée sur les plateformes "PHPoC". Elle vous permettra de disposer de 4 ports mikroBUS afin de pouvoir utiliser les modules Click Board (non inclus) de chez Mikroelektronika (capteurs, actionneurs, etc...).
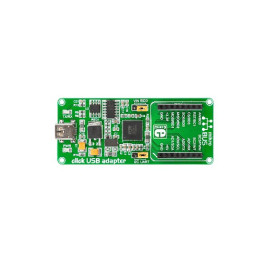
Cette platine vous permettra de piloter et de tester la plupart des modules Click Board à partir d'un PC (la platine devant être reliée sur son port USB - câble USB non inclus).
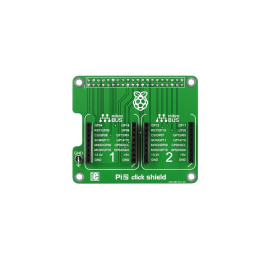
Idéalement conçue pour le prototypage rapide, l'apprentissage et l'évaluation, cette platine Shield est destinée à venir s'enficher sur une platine Raspberry (B+/2/3/+B+/4) afin que vous puissiez y insérer jusqu'à 2 modules Click Board.
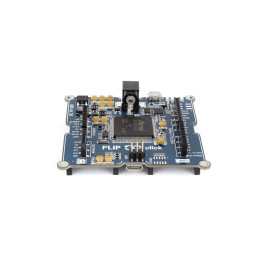
La platine Flip & click partage beaucoup de l'ADN d'un Arduino®. En premier lieu de part son microcontrôleur Atmel™ 32-bit MCU AT91SAM3X8E (comme sur l'Arduino® DUE™) et de part son brochage identique à celui d'un Arduino® Uno 328.
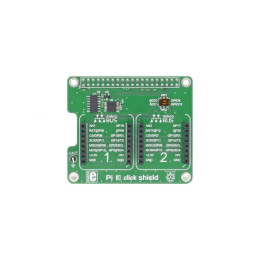
Idéalement conçue pour le prototypage rapide, cette platine Shield (avec convertisseur A/N intégré) est destinée à venir s'enficher sur une platine Raspberry Pi™ (B+/2/3/3B+/4) afin que vous puissiez y insérer jusqu'à 2 modules Click Board.
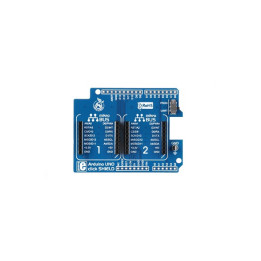
Idéalement conçue pour le prototypage rapide, l'apprentissage et l'évaluation, cette platine Shield est destinée à venir s'enficher sur une carte Arduino ® uno, R4, Minima ou Leonardo ou CB210 afin que vous puissiez y insérer jusqu'à 2 modules Click Board.
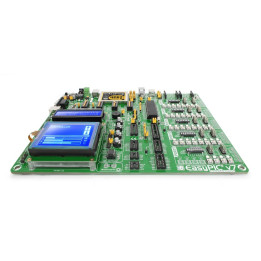
Bénéficiant d'une documentation très complète, le starter-kit "EasyPIC7" est probablement l'outil de développement pour microcontrôleurs PIC® 8 à 40 broches doté du meilleur rapport qualité / prix du marché.