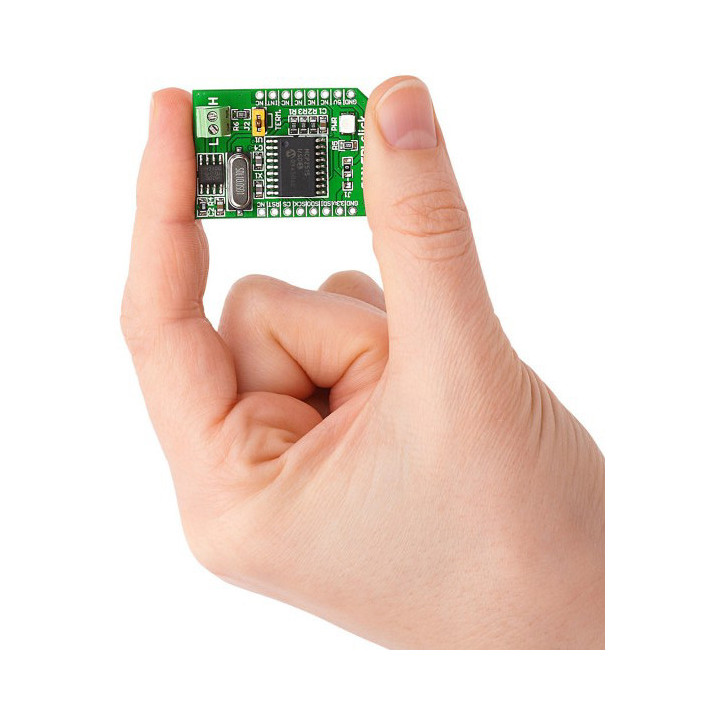
Le module bus CAN (Controller Area Network) est un protocole de communication différentiel incontournable dans les systèmes embarqués industriels, automobiles et domotiques — tout réseau multi-nœuds qui exige fiabilité et fonctionnement sans maître unique imposé. Le CAN SPI Click 5V de MikroElektronika (référence MIKROE-988) ajoute cette connectivité à n'importe quel microcontrôleur disposant d'une interface SPI, sans qu'il n'ait besoin d'un périphérique CAN intégré. En associant le contrôleur autonome MCP2515 et l'émetteur-récepteur MCP2551, ce module au format mikroBUS™ propose une solution complète, opérationnelle en quelques minutes.
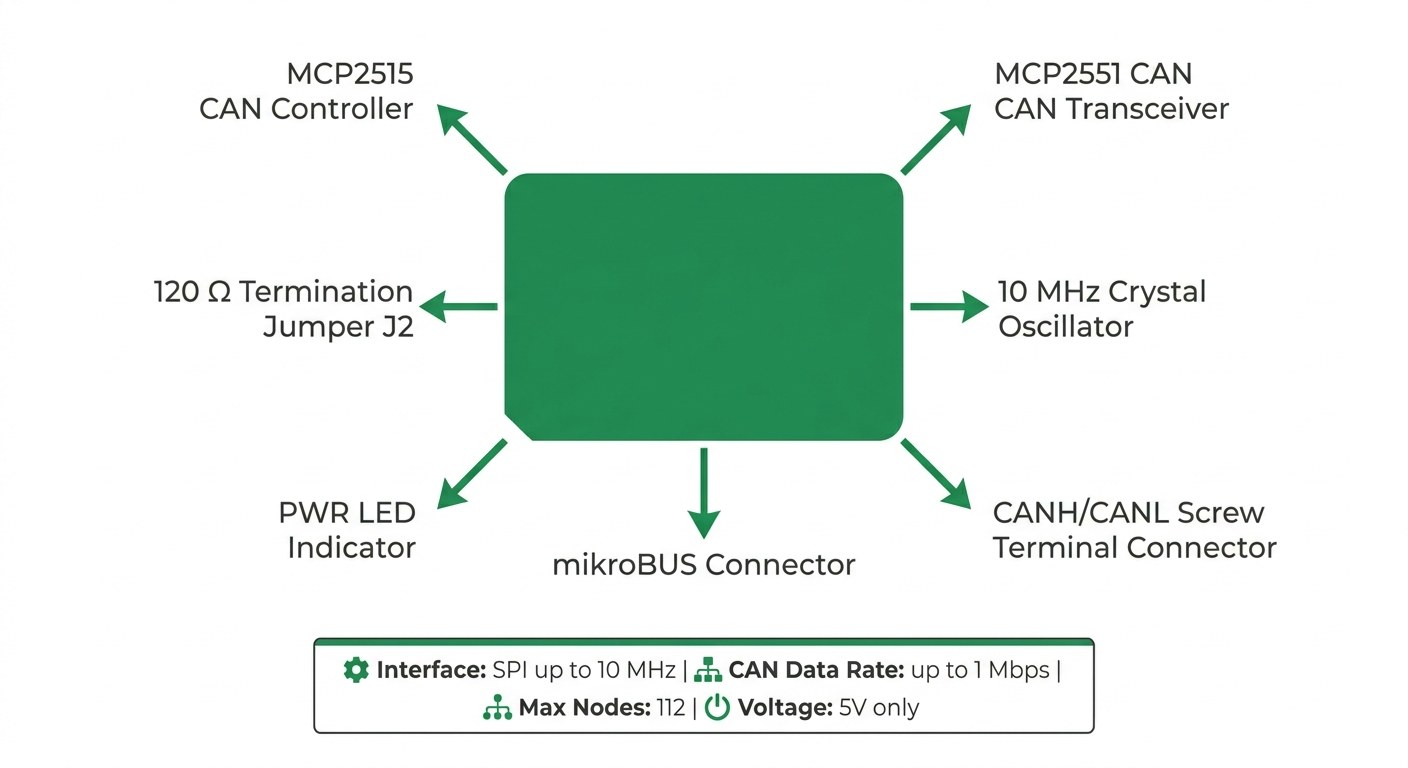
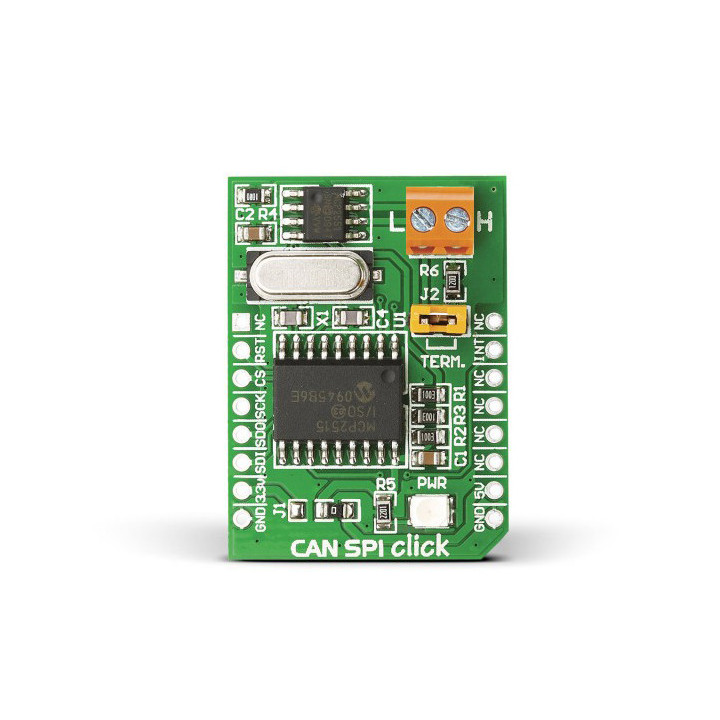
Vue annotée des composants principaux du CAN SPI Click 5V :
contrôleur MCP2515, émetteur-récepteur MCP2551, bornier à vis CAN et cavalier de terminaison
(Infographie réalisée par IA)
Spécifications techniques
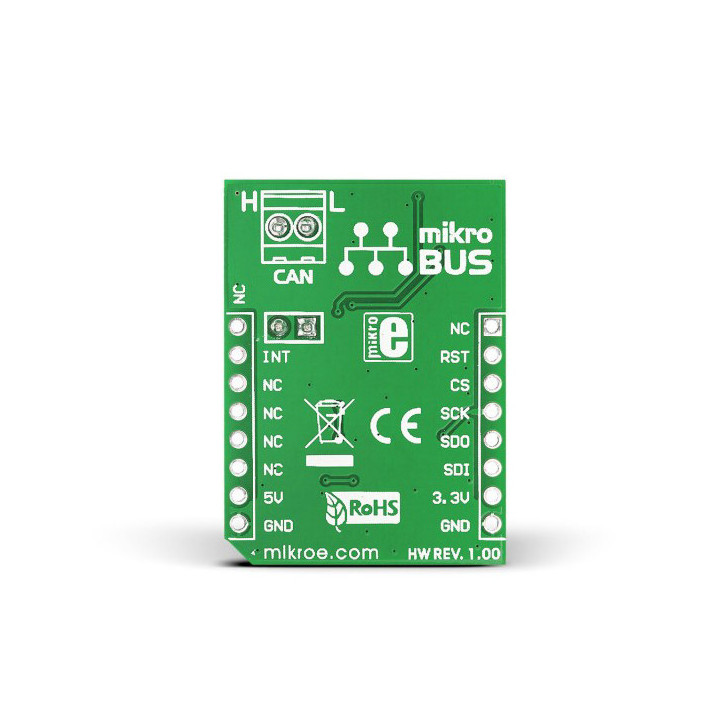
Le module CAN SPI Click 5V s'articule autour de deux circuits Microchip travaillant en tandem. Le contrôleur MCP2515 prend en charge l'intégralité du protocole CAN 2.0A/2.0B — trames standard (11 bits) et étendues (29 bits), arbitrage de bus, buffers d'émission et de réception, filtres de réception configurables par masques et identifiants — et communique avec la carte hôte via une interface SPI 4 fils (MOSI, MISO, SCK, CS) cadencée jusqu'à 10 MHz. Le socket mikroBUS™ expose également les lignes INT (interruption matérielle sur événement CAN) et RST (reset logiciel du contrôleur).
L'émetteur-récepteur MCP2551 assure la conversion entre les niveaux logiques CMOS du contrôleur et la paire différentielle CANH/CANL du bus physique. Il tient des débits allant jusqu'à 1 Mbps et supporte la connexion de 112 nœuds maximum sur le même réseau. Il intègre une protection ESD et une protection thermique en cas de court-circuit — des caractéristiques pensées pour les environnements industriels électriquement exigeants.
L'alimentation s'effectue exclusivement en 5 V via le connecteur mikroBUS™. Un quartz 10 MHz (X1) fournit la référence d'horloge au MCP2515. La connexion au bus CAN s'effectue par un bornier à vis CN1 (CANH / CANL), plus pratique qu'un connecteur à broches pour les câbles industriels. La LED d'alimentation PWR confirme la mise sous tension. Un cavalier de terminaison 120 Ω (J2) intégré évite l'ajout d'une résistance externe lors du positionnement du module en extrémité de bus. Le format est celui d'un mikroBUS Add-on Board standard, aux dimensions 57,15 × 25,4 mm. Référence fabricant : MIKROE-988.
Écosystème mikroBUS et plateformes compatibles
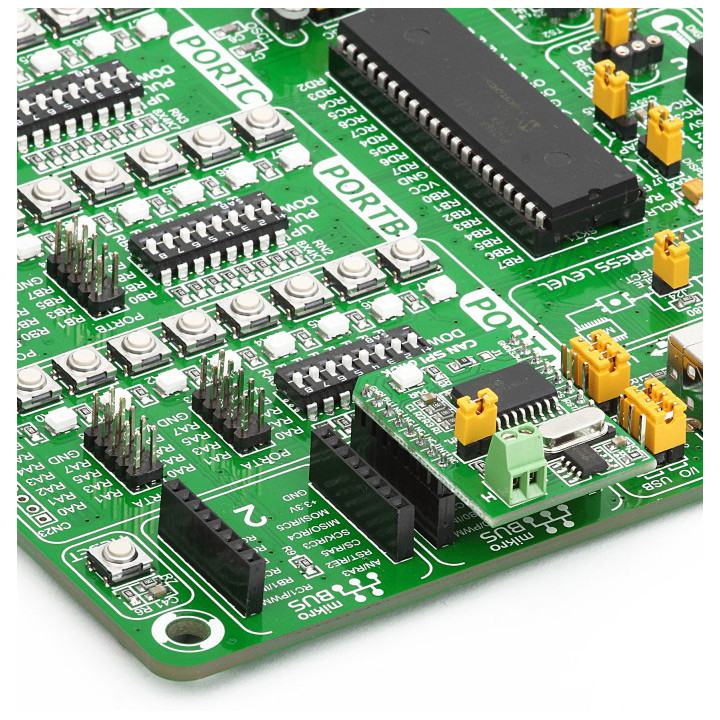
Nativement, le CAN SPI Click 5V s'insère dans tout socket mikroBUS™ des platines MikroElektronika : Clicker, EasyMx PRO, EasyPIC, Fusion for ARM. L'insertion est directe — aucun câblage, aucune adaptation. L'ensemble de la gamme MikroElektronika est disponible chez Lextronic, ainsi que les compilateurs MikroElektronika (mikroC, mikroBasic, mikroPascal) pour lesquels des bibliothèques et exemples dédiés au CAN SPI 5V Click sont disponibles sur Libstock.
Pour les plateformes sans socket mikroBUS, un shield d'adaptation permet de connecter le module à des cartes de développement standard. Le bus SPI du MCP2515 étant en logique 5 V, la compatibilité native est assurée avec les microcontrôleurs 5 V : Arduino UNO, Arduino Mega 2560 et Teensy (versions 5 V). Le Raspberry Pi (GPIO 3,3 V) nécessite un convertisseur de niveaux logiques ; la carte micro:bit (3,3 V) n'est pas directement compatible avec ce module 5 V. Ce module fait partie de la gamme Click Board Bus de communication proposée par Lextronic.
Ce que le CAN SPI Click 5V apporte à vos projets
La valeur centrale de ce module tient à la présence du MCP2515. Contrairement à un simple module transceiver, le MCP2515 est un contrôleur CAN autonome : il gère l'arbitrage de bus, les buffers d'émission et réception, les filtres configurables par masques et identifiants — le microcontrôleur hôte se contente d'écrire et lire des registres en SPI. Cette architecture décharge le MCU de toute la pile protocolaire CAN et simplifie radicalement le développement logiciel.
Le cavalier de terminaison 120 Ω intégré est un ajout pratique souvent négligé dans les comparaisons. Dans tout réseau CAN correctement câblé, les deux nœuds en extrémité de bus doivent être terminés. Disposer de cette résistance directement sur le module, activable par cavalier, évite d'ajouter un composant externe ou de modifier le câblage lors des tests — un gain réel en phase de prototypage ou de mise au point.
À noter : le module fonctionne en 5 V exclusivement. Dans un environnement industriel ou automotive, c'est souvent un avantage — ces systèmes opèrent majoritairement en 5 V. Pour les projets basés sur des plateformes 3,3 V, il existe d'autres versions du Click Board CAN avec transceiver 3,3 V. La robustesse du MCP2551 — protection ESD intégrée, immunité aux perturbations électriques, tolérance aux surtensions transitoires sur le bus — complète un profil technique solide, adapté aussi bien au prototypage académique qu'aux applications industrielles légères.
Pour quels projets utiliser le CAN SPI Click 5V ?
Automatisation industrielle et machines mobiles
Le bus CAN structure les communications entre automates, capteurs et actionneurs dans les chaînes de production et les engins mobiles. Intégrer une carte microcontrôleur dans un réseau CAN existant — pour acquérir des données de capteurs, piloter un actionneur ou surveiller l'état d'un nœud — devient direct avec ce module. Le MCP2551 est conçu pour résister aux perturbations électriques caractéristiques des environnements industriels.
Prototypage dans le domaine automobile
Le bus CAN est au cœur des systèmes embarqués automobiles depuis des décennies. Développer un module de diagnostic, simuler un nœud CAN sur banc d'essai, acquérir des données de capteurs via un bus de véhicule — toutes ces activités deviennent accessibles sur plateforme Arduino ou Clicker grâce au CAN SPI Click 5V. Le débit jusqu'à 1 Mbps couvre les exigences du CAN haute vitesse.
Réseaux multi-nœuds répartis
Plusieurs CAN SPI Click 5V déployés sur un même bus permettent de constituer un réseau de nœuds indépendants — capteurs, actionneurs, interfaces utilisateur — communicants sans maître central imposé. Jusqu'à 112 nœuds peuvent coexister sur le bus, à un coût bien inférieur à un réseau Ethernet industriel de même envergure.
Formation aux bus de terrain industriels
Pour les enseignants et étudiants qui souhaitent aborder les protocoles de communication industriels de façon concrète, ce module offre un point d'entrée pratique. Les exemples LibStock montrent deux nœuds CAN échangeant des trames à intervalles réguliers, avec affichage dans un terminal UART — suffisant pour comprendre l'arbitrage, les identifiants CAN et les filtres de réception sans infrastructure complexe.
Démarrer avec le CAN SPI Click 5V
La mise en service physique est rapide : souder les deux rangées de broches 1×8 fournies avec le module, l'insérer dans le socket mikroBUS™ en alignant le chanfrein PCB avec le repère du socket. La LED PWR s'allume à la mise sous tension et confirme que l'alimentation 5 V est correctement établie.
MikroElektronika met à disposition sur Libstock une bibliothèque CAN SPI complète avec des exemples pour mikroC, mikroBasic et mikroPascal. Le projet de démonstration connecte deux modules CAN SPI 5V en réseau, les fait échanger des trames à 1 Mbps et affiche les données dans un terminal série toutes les secondes — un scénario complet pour valider câblage, code et configuration avant déploiement.
Pour une utilisation avec l'IDE Arduino, la bibliothèque open-source MCP2515 de Cory J. Fowler est disponible directement dans le gestionnaire de bibliothèques. Elle expose des méthodes de haut niveau (can.sendMessage(), can.readMessage()) sans manipulation directe des registres SPI. Concernant la terminaison de bus : le cavalier J2 doit être fermé uniquement sur les deux nœuds extrêmes du bus CAN, et retiré sur les nœuds intermédiaires, pour éviter les réflexions de signal qui dégradent la communication à haute vitesse.
Utilisation avec Arduino, Raspberry Pi et Teensy
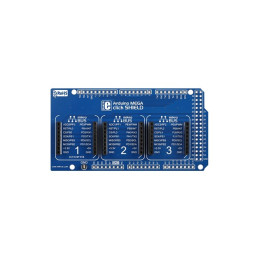
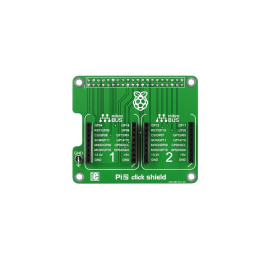
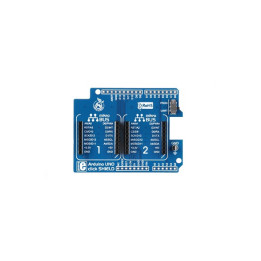
Ce Click Board™ se connecte aux plateformes sans connecteur mikroBUS via un shield d'adaptation Click Board. Des modèles sont disponibles pour Arduino UNO, Arduino Mega 2560 et d'autres plateformes standard.
L'Arduino UNO (5 V) est nativement compatible : niveaux SPI adaptés, nombreux projets documentés associant MCP2515 et Arduino. L'Arduino Mega 2560 offre les mêmes avantages avec davantage de broches disponibles — utile lorsque le module CAN coexiste avec d'autres périphériques SPI ou UART sur le même projet.
Le Teensy offre des performances élevées pour les applications CAN exigeant une latence faible ou un traitement intensif de trames. Attention : le Teensy 3.x comme le Teensy 4.x fonctionnent en 3,3 V — leurs sorties SPI (MOSI, SCK, CS) sont à 3,3 V, techniquement sous le seuil VIH du MCP2515 alimenté en 5 V. Un adaptateur de niveaux logiques est recommandé pour une compatibilité garantie, bien que nombre de projets fonctionnent en pratique sans adaptateur.
Le Raspberry Pi expose un bus SPI sur son connecteur GPIO 40 broches, mais ses GPIO opèrent en 3,3 V. L'utilisation d'un convertisseur de niveaux logiques bidirectionnel est indispensable pour protéger les entrées du Pi. La carte micro:bit, également en 3,3 V, n'est pas compatible avec ce module 5 V.
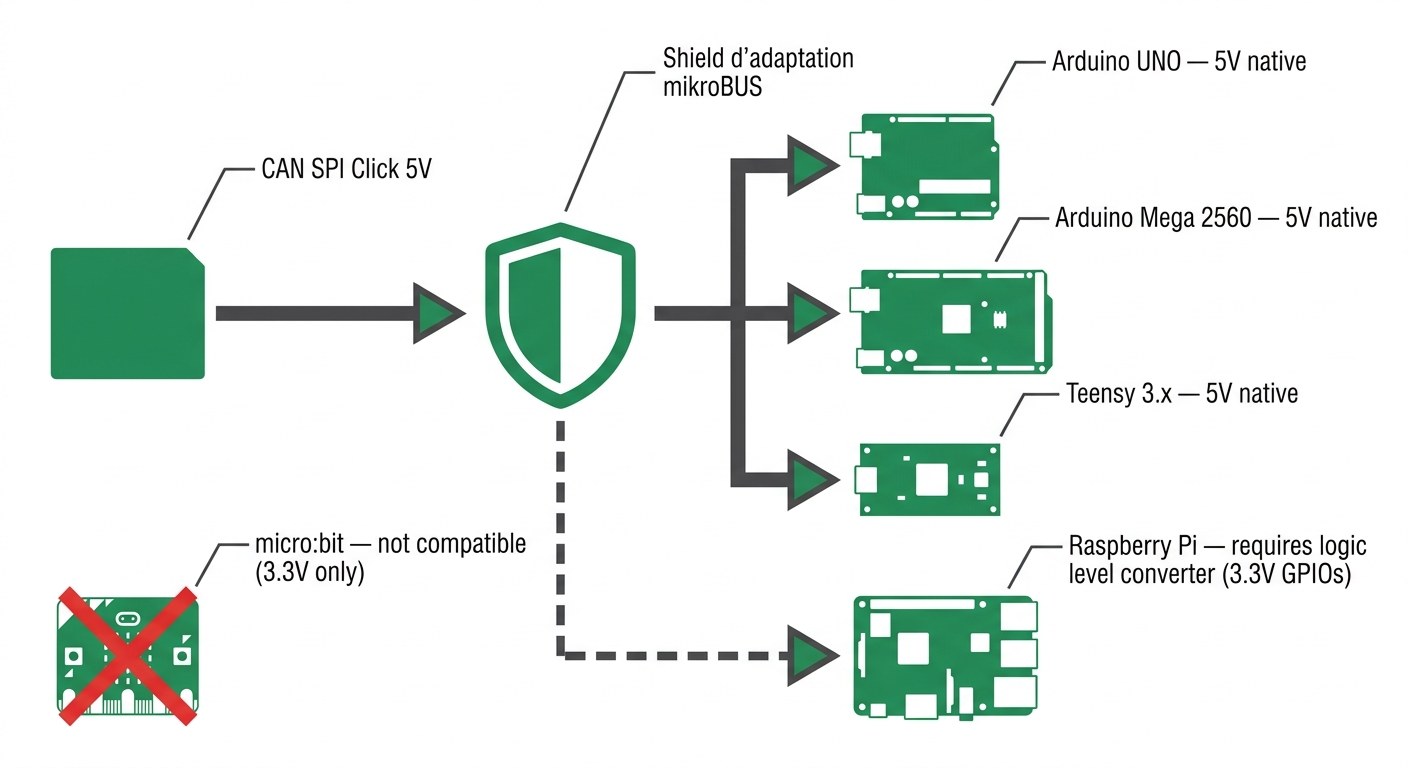
CAN SPI Click 5V utilisable avec Arduino, Teensy et Raspberry Pi via un shield d'adaptation mikroBUS™
(Infographie réalisée par IA)
Tutoriels et notes d'application
CAN SPI 5V Click — Bibliothèque et exemples sur LibStock
MikroElektronika met à disposition sur LibStock une bibliothèque complète pour le CAN SPI 5V Click, accompagnée d'exemples pour trois compilateurs : mikroC, mikroBasic et mikroPascal. Le projet de démonstration met en scène deux modules CAN SPI 5V connectés ensemble, configurés à 1 Mbps, avec affichage des trames échangées dans un terminal UART à intervalle régulier — un point de départ concret pour comprendre l'initialisation du MCP2515, la configuration des filtres de réception et l'envoi de trames CAN.
CAN SPI 5V Click — Bibliothèque et exemples (mikroC / mikroBasic / mikroPascal) sur LibStock
Résumé des caractéristiques techniques
- Contrôleur CAN : MCP2515 (Microchip) — protocole CAN 2.0A/2.0B autonome
- Émetteur-récepteur CAN : MCP2551 (Microchip) — haute vitesse, 5 V
- Interface hôte : SPI 4 fils (Mode 0 et Mode 3), jusqu'à 10 MHz
- Protocole CAN : CAN 2.0A (trames standard 11 bits) et CAN 2.0B (trames étendues 29 bits)
- Débit CAN maximal : 1 Mbps
- Nœuds maximum : 112 sur le même bus
- Oscillateur : quartz 10 MHz (X1)
- Tension d'alimentation : 5 V uniquement (via connecteur mikroBUS™)
- Connexion bus CAN : bornier à vis CANH / CANL (CN1)
- Terminaison de bus : résistance 120 Ω intégrée, activable par cavalier J2
- Signaux mikroBUS utilisés : SPI (MOSI, MISO, SCK, CS), INT, RST
- LED indicateur : LED d'alimentation PWR
- Format : mikroBUS Add-on Board
- Dimensions : 57,15 × 25,4 mm
- Référence fabricant : MIKROE-988
Questions fréquentes sur le CAN SPI Click 5V
Quelle est la différence entre le CAN SPI Click 5V (MIKROE-988) et la version 3,3 V ?
Les deux modules intègrent le contrôleur MCP2515, mais diffèrent par l'émetteur-récepteur et la tension d'alimentation. Le MIKROE-988 utilise un MCP2551 et fonctionne en 5 V — adapté aux microcontrôleurs 5 V (Arduino UNO, Mega, AVR classiques). La version 3,3 V intègre un SN65HVD230 et accepte l'alimentation 3,3 V, mieux adaptée aux plateformes ARM modernes ou ESP32.
Peut-on connecter plusieurs CAN SPI Click 5V sur un même réseau ?
Oui. Le bus CAN est un bus multi-maîtres par conception — plusieurs nœuds peuvent coexister, jusqu'à 112 au total. Chaque nœud doit posséder un identifiant CAN unique. Les nœuds placés en extrémité de bus activent le cavalier J2 ; les nœuds intermédiaires le retirent pour éviter des terminaisons multiples sur le bus.
Le MCP2515 est-il supporté par une bibliothèque Arduino ?
Oui. La bibliothèque MCP2515 de Cory J. Fowler est disponible directement dans le gestionnaire de bibliothèques de l'IDE Arduino. Elle propose des méthodes simples pour l'initialisation, l'envoi et la réception de trames CAN, sans gestion directe des registres SPI du contrôleur.
Le Raspberry Pi est-il compatible avec ce module ?
Avec précautions. Le Raspberry Pi dispose d'un bus SPI, mais ses GPIO fonctionnent en 3,3 V alors que le CAN SPI Click 5V exige des signaux 5 V. Un convertisseur de niveaux logiques bidirectionnel est indispensable entre le Pi et le module pour éviter d'endommager les GPIO. Sans cette précaution, la durée de vie des GPIO du Raspberry Pi est compromise.
Quelle est la portée maximale du bus CAN à 1 Mbps ?
À 1 Mbps, la longueur de bus recommandée est d'environ 25 à 40 mètres selon la qualité du câble. À des débits plus faibles (250 kbps ou 125 kbps), la portée monte respectivement à environ 250 m et 500 m. La longueur effective dépend aussi de la capacité du câble et du nombre de nœuds connectés.
Comment fonctionne le cavalier de terminaison J2 ?
Le cavalier J2 active ou désactive la résistance de 120 Ω intégrée entre CANH et CANL. Fermé : la terminaison est active — à utiliser si le module est en extrémité de bus. Ouvert : aucune terminaison locale — à utiliser si le module est un nœud intermédiaire. Un bus CAN mal terminé présente des réflexions de signal pouvant causer des erreurs de communication à haute vitesse.
Quels modes opératoires le MCP2515 prend-il en charge ?
Cinq modes : Normal (communication CAN active), Configuration (paramétrage des registres, filtres, débit), Sleep (faible consommation, réveil sur activité bus), Listen-only (réception passive sans émission — idéal pour débogage non intrusif d'un bus existant) et Loopback (test interne sans bus physique, utile pour validation logicielle).
Notes d'applications Lextronic
Note d'application Click Board™ et Arduino™ (TOME 1)
Note d'application Click Board™ et Arduino™ (TOME 2)
Téléchargez également les fichiers sources de ces notes d'applications
Les modules Click™ Board sont utilisés dans les établissements scolaires !
Lextronic propose également désormais aux professeurs de recevoir (par email) et sur simple demande différents TP leur permettant de mettre en oeuvre divers modules Click Board avec une platine arduino UNO.
En tant que professeur, il vous suffit de nous adresser votre demande via notre adresse email lextronic@lextronic.fr (en précisant le nom et l'adresse de votre établissement) - Seules les demandes en provenance d'une adresse email académique seront traitées (les demandes via des comptes free, gmail, hotmail, etc... ne pourront pas être traitées - Merci de votre compréhension).
Ces différents TP sont composés: d'une documentation technique, des programmes Arduino™, des schémas (sous Proteus) et des corrigés
 Les photos et certaines parties du texte de cette page ont été créées ou modifiées par IA.