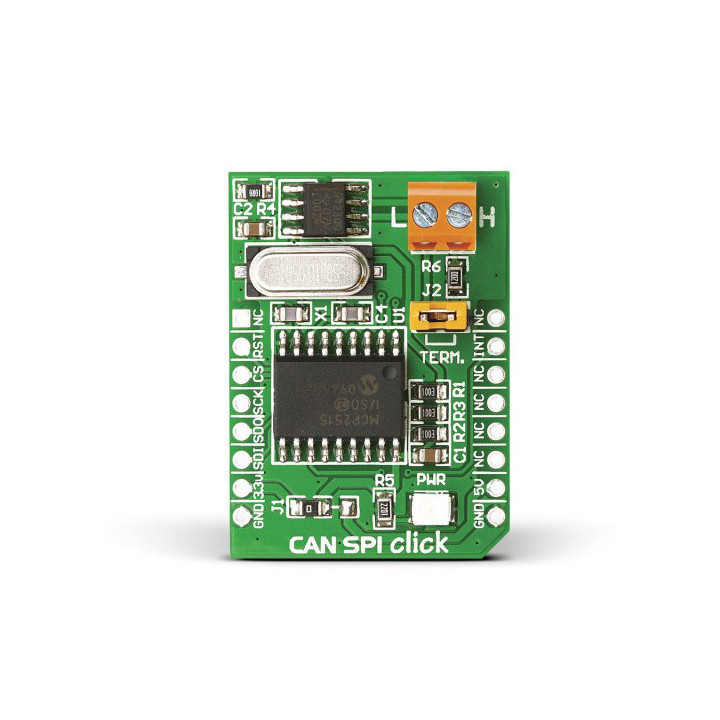
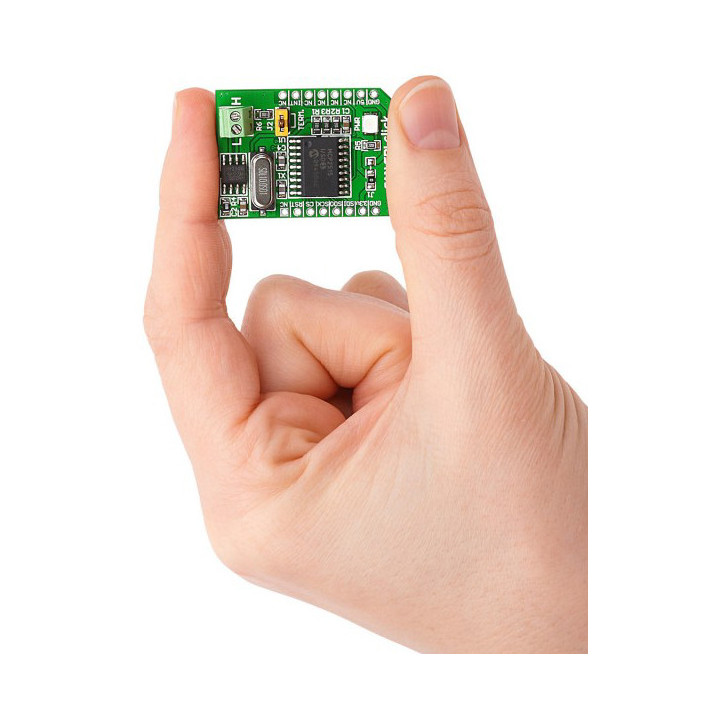
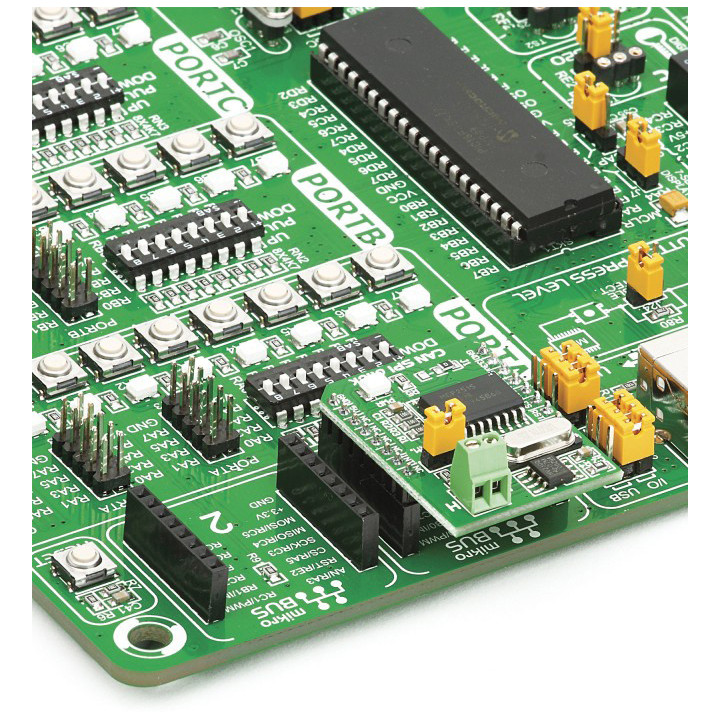
Le CAN SPI Click 3.3V (référence MIKROE-986) est un module Click Board™ compact conçu pour ajouter une connectivité bus CAN à n'importe quel microcontrôleur disposant d'une interface SPI. Il associe le contrôleur CAN autonome MCP2515 de Microchip et le transceiver SN65HVD230 de Texas Instruments pour offrir une solution CAN complète, prête à l'emploi, au format mikroBUS. Ce module fonctionne exclusivement en logique 3,3 V, ce qui le rend particulièrement adapté aux systèmes embarqués modernes à faible consommation.
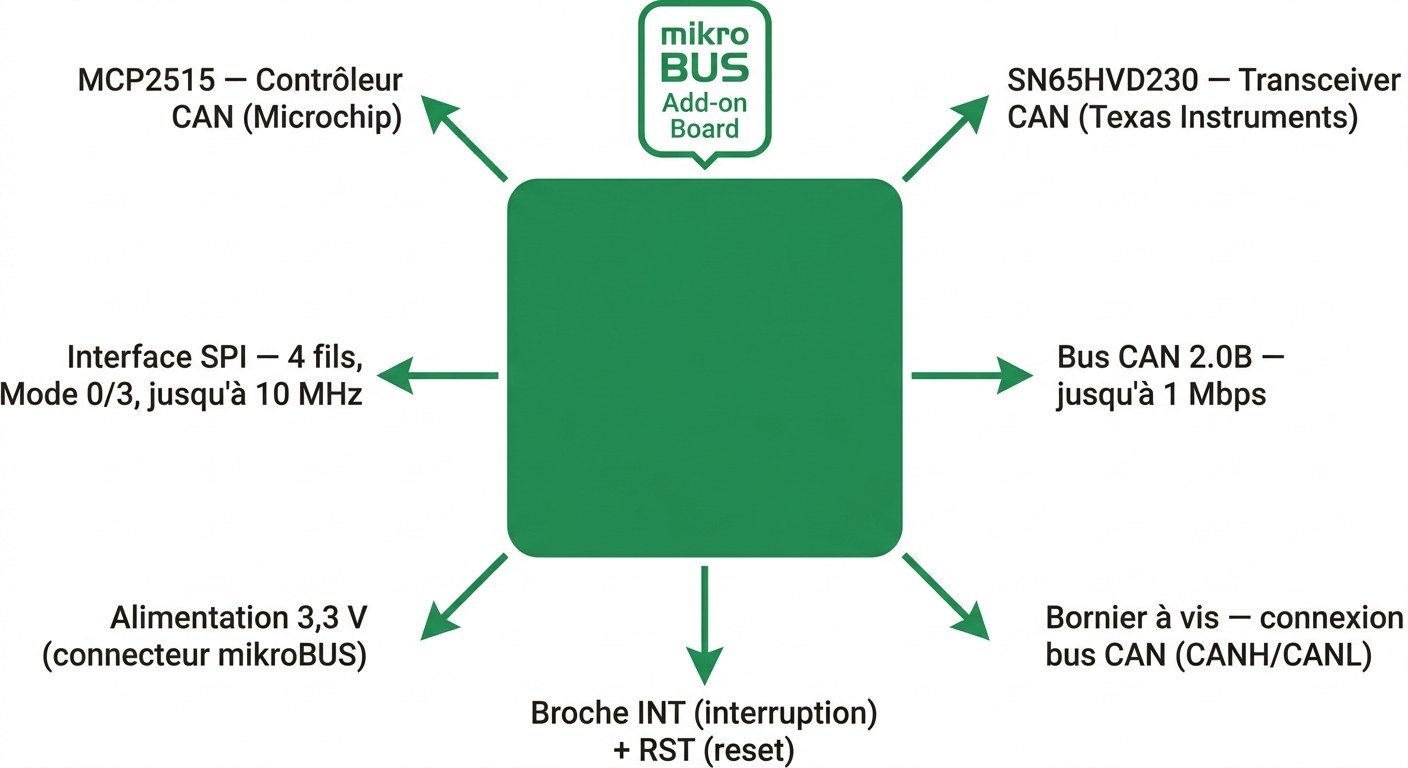
Vue d'ensemble des spécifications du CAN SPI Click 3.3V — contrôleur MCP2515, transceiver SN65HVD230 et connexion mikroBUS
(Infographie réalisée par IA)
Pourquoi choisir le CAN SPI Click 3.3V ?
Le bus CAN (Controller Area Network) s'impose depuis des décennies comme standard de référence pour les communications robustes en environnement industriel et automobile. Intégrer un nœud CAN dans un projet de prototypage reste pourtant souvent complexe, entre la gestion du contrôleur, du transceiver et du câblage physique. Le CAN SPI Click 3.3V simplifie sensiblement cette démarche en réunissant sur une seule carte compacte tout ce qui est nécessaire pour rejoindre un réseau CAN.
La combinaison éprouvée MCP2515 + SN65HVD230 est le premier atout du module. Le MCP2515 est un contrôleur CAN autonome largement documenté, avec une bibliothèque disponible pour la quasi-totalité des environnements de développement. Le SN65HVD230 assure la couche physique du bus CAN avec une protection ESD intégrée, une protection thermique et une haute impédance permettant de connecter jusqu'à 120 nœuds sur le même bus — bien au-delà des besoins habituels d'un projet maker ou académique.
L'interface SPI 4 fils (CS, SCK, MISO, MOSI) avec les signaux complémentaires INT et RST rend la prise en main immédiate sur n'importe quelle carte équipée d'un port SPI. Le format mikroBUS Add-on Board garantit une insertion plug-and-play dans tout système compatible. Pour les projets nécessitant fiabilité, longue portée de câble et détection robuste des erreurs, le CAN SPI Click 3.3V est un choix cohérent parmi les modules Click disponibles chez MikroElektronika.
Spécifications techniques
Au cœur de ce module, le MCP2515 (Microchip Technology) est un contrôleur CAN autonome gérant le protocole CAN 2.0B dans ses variantes trame standard (11 bits d'identifiant) et trame étendue (29 bits d'identifiant). Il embarque trois tampons de transmission et deux tampons de réception, offrant ainsi une gestion souple des priorités de messages. Le débit maximal sur le bus CAN atteint 1 Mbps. La communication avec la carte hôte s'effectue via une interface SPI 4 fils en Mode 0 et Mode 3, avec une fréquence d'horloge pouvant atteindre 10 MHz.
Le SN65HVD230 (Texas Instruments) assure la couche physique du bus : transceiver CAN conçu spécifiquement pour une alimentation 3,3 V avec une compatibilité de signal jusqu'à 1 Mbps. Ce composant intègre une protection ESD de ±16 kV (modèle HBM) sur les broches du bus, une protection thermique contre les courts-circuits et un failsafe de réception à circuit ouvert. Il prend en charge jusqu'à 120 nœuds sur le même réseau physique.
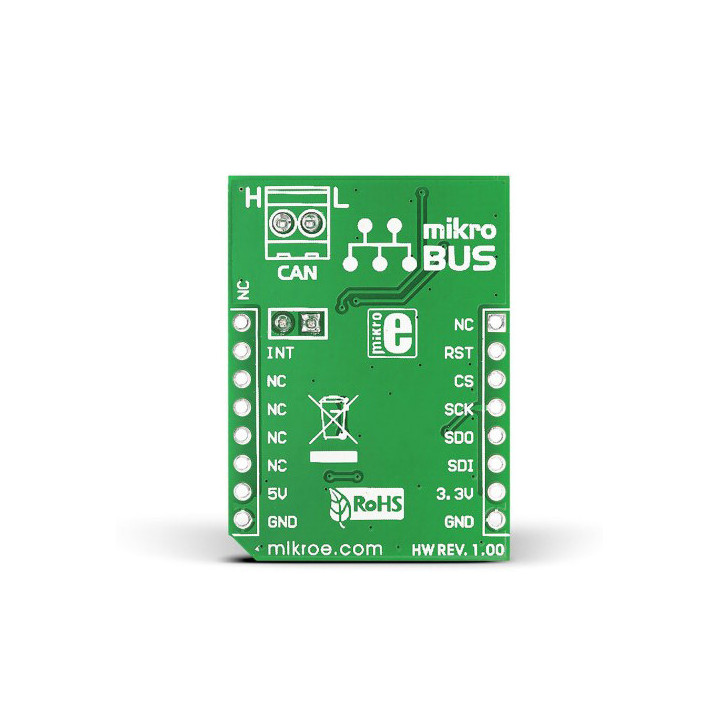
La broche RST (reset du contrôleur CAN) et la broche INT (interruption matérielle) sont toutes deux accessibles via le connecteur mikroBUS. La connexion au bus CAN physique se réalise via un bornier à vis à deux bornes (CANH et CANL). Le module s'alimente exclusivement en 3,3 V via le connecteur mikroBUS. Le format physique est celui du standard mikroBUS Add-on Board (57,15 × 25,4 mm). La référence fabricant est MIKROE-986.
Prise en main et utilisation
La mise en œuvre du CAN SPI Click 3.3V commence par son insertion dans le socket mikroBUS d'une carte de développement compatible. Côté logiciel, le module s'appuie sur la bibliothèque mikroSDK fournie par MikroElektronika, qui encapsule l'ensemble des commandes SPI vers le MCP2515 : initialisation, configuration du débit CAN, envoi et réception de trames. Cette bibliothèque est disponible directement depuis l'environnement MIKROE ou depuis le dépôt GitHub officiel.
L'initialisation du MCP2515 passe par quelques étapes : réinitialisation via la broche RST, configuration du registre de débit (baudrate) selon la fréquence d'oscillateur choisie, puis passage en mode normal. Une fois en mode normal, l'envoi d'une trame CAN se réduit à remplir un tampon de transmission et à déclencher l'envoi. La réception est signalée par la broche INT, qui peut déclencher une interruption matérielle sur le microcontrôleur hôte, évitant tout polling inutile.
Pour tester rapidement le module, mettre en réseau deux modules CAN SPI Click 3.3V reste la méthode la plus directe : le premier envoie des trames déclenchées par un bouton-poussoir, le second les reçoit et allume des LEDs en retour. Cette configuration est documentée dans l'exemple LibStock officiel. Pour les environnements utilisant des compilateurs MikroElektronika, le support est natif via mikroSDK.
Pour quels projets utiliser le CAN SPI Click 3.3V ?
Automatisation industrielle
Le bus CAN est omniprésent dans les automates industriels, les variateurs de fréquence et les capteurs de terrain. Le CAN SPI Click 3.3V sert à monter rapidement un nœud CAN de prototypage pour tester un sous-système avant intégration dans une architecture industrielle plus complexe. Sa robustesse électrique, sa tolérance aux perturbations et sa capacité à supporter de longues lignes de câble (plusieurs centaines de mètres à faible débit) en font un choix sérieux pour des bancs de test.
Applications automobiles et mobilité
Le protocole CAN 2.0B est le standard de fait pour les communications intra-véhicule : boîtiers ECU, systèmes ADAS, diagnostics OBD. Le CAN SPI Click 3.3V donne accès à un bus CAN automobile existant pour lire des messages, simuler un nœud ou développer un outil de diagnostic compact. Associé à un microcontrôleur performant, il peut servir de cœur à un logger CAN embarqué.
Domotique et bâtiment intelligent
Même si le bus CAN est moins répandu dans l'habitat que dans l'industrie, certains systèmes de gestion de bâtiment (GTB) y font appel pour sa fiabilité. Un module CAN SPI Click 3.3V intégré dans un tableau de commande domotique de prototypage couvre facilement les scénarios de communication entre zones ou étages d'un bâtiment, avec une détection automatique des erreurs de transmission.
Formation et enseignement
L'apprentissage des réseaux embarqués passe inévitablement par le bus CAN dans les cursus en électronique embarquée, génie électrique et systèmes automobiles. Le CAN SPI Click 3.3V convient bien aux TP de mise en réseau : son format plug-and-play supprime les difficultés de câblage et libère du temps pour la programmation et la compréhension du protocole.
Systèmes embarqués multi-nœuds
Dans un système distribué comportant plusieurs microcontrôleurs ou cartes, le bus CAN présente de vrais avantages sur l'UART et l'I²C pour les communications longues distances ou nécessitant une gestion prioritaire des messages. Deux ou plusieurs modules CAN SPI Click 3.3V peuvent constituer l'épine dorsale d'un réseau de capteurs distribué avec arbitrage automatique des accès au bus.
Compatibilité et écosystème
Le CAN SPI Click 3.3V s'intègre nativement dans l'écosystème mikroBUS de MikroElektronika. Toutes les cartes de développement équipées d'un ou plusieurs sockets mikroBUS — cartes Clicker 2, EasyMx Pro, Fusion for ARM v8, Clicker 4 — acceptent ce module directement, sans aucun câblage supplémentaire.
Côté protocole, ce module est compatible avec n'importe quel système capable de piloter une interface SPI et de gérer des signaux en logique 3,3 V. Les microcontrôleurs STM32, PIC32, ESP32 (avec adaptateur de niveau si nécessaire), NXP Kinetis et bien d'autres sont supportés via les bibliothèques disponibles. La version 5 V du même module — le CAN SPI Click 5V (MIKROE-988) — cible les systèmes en logique 5 V.
Pour les projets nécessitant simultanément du CAN et d'autres protocoles de communication (RS-485, UART, I²C), l'écosystème Click Board™ permet d'empiler plusieurs modules sur des cartes multi-sockets, offrant une architecture modulaire très appréciable en phase de prototypage. Le CANSPI Board, version non-Click du même concept, est aussi disponible pour intégration en cœur de carte.
Utilisation avec Arduino, Raspberry Pi, micro:bit et Teensy
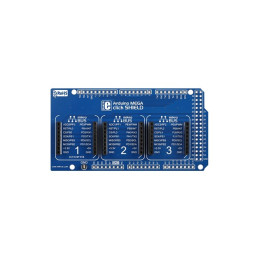
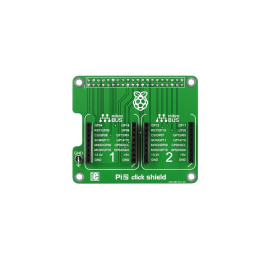
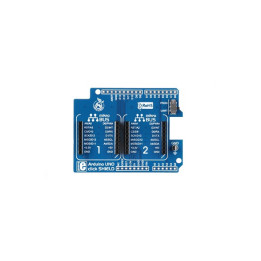
Le CAN SPI Click 3.3V n'est pas réservé aux seules cartes équipées d'un socket mikroBUS™ natif. Grâce à un shield d'adaptation dédié, ce module Click Board™ devient compatible avec les plateformes les plus répandues dans le monde maker et éducatif.
Les cartes Arduino UNO et Arduino Mega 2560, le Teensy et le Raspberry Pi peuvent ainsi piloter ce module en quelques lignes de code. La carte micro:bit, qui fonctionne en logique 3,3 V, est également compatible avec ce module. Le shield d'adaptation s'intercale entre la carte hôte et le Click Board™, assurant la correspondance des broches et des niveaux logiques.
Sur Arduino UNO (logique 5 V), les lignes SPI du module ne sont pas directement compatibles : un convertisseur de niveaux logiques est nécessaire entre la carte et le module. Beaucoup préfèrent dans ce cas opter directement pour le Teensy 3.x / Teensy 4.x, qui fonctionnent nativement en 3,3 V. Le Raspberry Pi, en logique 3,3 V, est quant à lui directement compatible sans conversion.
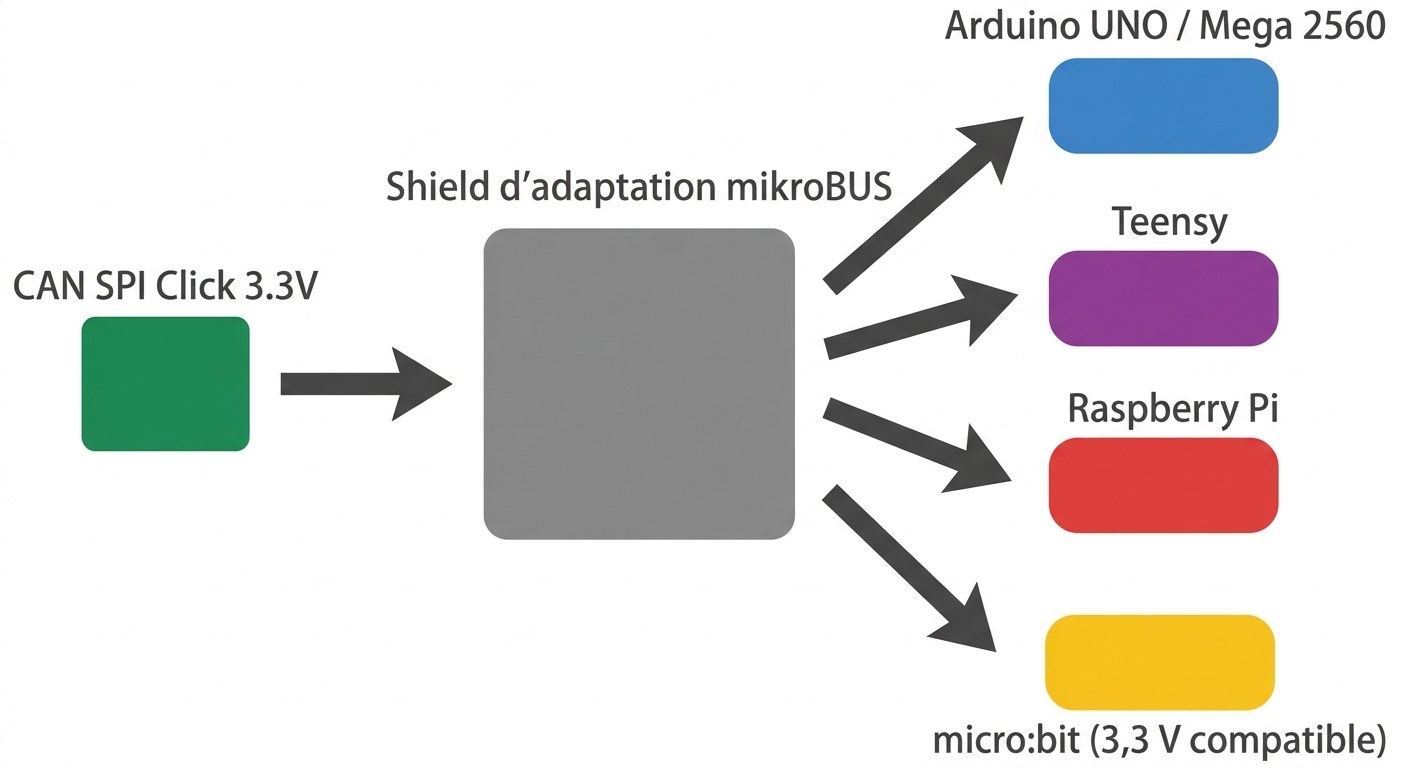
CAN SPI Click 3.3V utilisable avec Arduino, Raspberry Pi, Teensy et micro:bit via un shield d'adaptation mikroBUS™
(Infographie réalisée par IA)
Tutoriels et ressources pour démarrer
Exemple CAN SPI 3.3V Click sur LibStock
MikroElektronika propose sur LibStock un exemple complet de mise en réseau de deux modules CAN SPI Click 3.3V. Le projet montre comment initialiser le contrôleur MCP2515, configurer le débit CAN, envoyer des trames depuis un premier nœud en appuyant sur un bouton, et recevoir ces trames sur un second nœud avec affichage sur terminal UART. Un bon point de départ pour comprendre le flux de communication entre deux nœuds CAN via SPI. Toutes les fonctions d'initialisation GPIO, SPI et de configuration du registre sont détaillées dans les sources.
Voir le projet CAN SPI 3.3V Click sur LibStock
Bibliothèque mikroSDK Click v2 — GitHub
Le dépôt GitHub officiel de MikroElektronika regroupe l'ensemble des bibliothèques Click Board™ développées avec mikroSDK 2.0. Pour le CAN SPI, la bibliothèque encapsule toutes les opérations bas niveau vers le MCP2515 : reset, initialisation, envoi et lecture de trames CAN, gestion des interruptions. Elle est structurée pour être intégrée dans n'importe quel projet mikroSDK existant, et les exemples fournis couvrent les configurations les plus courantes. Compatible avec l'ensemble des compilateurs MikroElektronika (NECTO Studio, mikroC, mikroBasic, mikroPascal).
Accéder au dépôt GitHub des bibliothèques Click Board™
Résumé des caractéristiques techniques
- Référence fabricant : MIKROE-986
- Nom du produit : CAN SPI Click 3.3V
- Contrôleur CAN : MCP2515 (Microchip Technology)
- Transceiver CAN : SN65HVD230 (Texas Instruments)
- Interface hôte : SPI 4 fils (CS, SCK, MISO, MOSI) — Mode 0 et Mode 3
- Fréquence SPI max : 10 MHz
- Protocole CAN : CAN 2.0B (trames standard 11 bits et étendues 29 bits)
- Débit CAN max : 1 Mbps
- Tension d'alimentation : 3,3 V (via connecteur mikroBUS)
- Nœuds CAN supportés : jusqu'à 120 sur le même bus physique
- Connexion bus CAN : bornier à vis 2 bornes (CANH / CANL)
- Broches complémentaires : INT (interruption), RST (reset contrôleur)
- Format : mikroBUS Add-on Board
- Dimensions : 57,15 × 25,4 mm
Questions fréquentes
Quelle est la différence entre le MIKROE-986 (3.3V) et le MIKROE-988 (5V) ?
Les deux modules utilisent le même contrôleur CAN MCP2515, mais diffèrent par leur transceiver et leur tension de fonctionnement. Le MIKROE-986 embarque le SN65HVD230 (Texas Instruments) et fonctionne exclusivement en logique 3,3 V. Le MIKROE-988 utilise le MCP2551 (Microchip) et est conçu pour les systèmes en logique 5 V. Pour une carte Arduino UNO standard (5 V), le MIKROE-988 est généralement plus adapté sans conversion de niveau.
Le CAN SPI Click 3.3V peut-il être utilisé avec un Arduino UNO ?
Oui, mais avec précaution. L'Arduino UNO fonctionne en logique 5 V tandis que le MIKROE-986 opère en 3,3 V. Il est nécessaire d'intercaler un convertisseur de niveaux logiques sur les lignes SPI (MOSI, SCK, CS) pour éviter d'endommager le module. Alternativement, un shield d'adaptation Click Board™ intégrant cette conversion peut être utilisé. Les cartes en 3,3 V natif (Teensy 3.x/4.x, Raspberry Pi, micro:bit) n'ont pas cette contrainte.
Combien de modules CAN SPI Click peut-on connecter sur un même bus ?
Le transceiver SN65HVD230 prend en charge jusqu'à 120 nœuds sur un même bus CAN physique. Dans la pratique, pour un réseau de prototypage, deux à cinq modules suffisent amplement pour valider une architecture. La résistance de terminaison (120 Ω) doit être placée aux deux extrémités du bus pour garantir l'intégrité du signal à débit élevé.
Quels environnements de développement sont supportés ?
Le MIKROE-986 est supporté par la bibliothèque mikroSDK 2.0 de MikroElektronika, utilisable avec NECTO Studio et les compilateurs mikroC, mikroBasic et mikroPascal pour diverses architectures (ARM, PIC, AVR, dsPIC). Pour l'environnement Arduino IDE, des bibliothèques tierces open-source (comme arduino-mcp2515) permettent également de piloter le MCP2515 depuis une carte Arduino compatible.
Comment configurer le débit CAN du module ?
Le débit CAN est configuré dans les registres de timing du MCP2515 (CNF1, CNF2, CNF3) lors de l'initialisation, en mode Configuration. Ces registres dépendent à la fois du débit souhaité et de la fréquence du cristal oscillateur présent sur le module. La bibliothèque mikroSDK propose des constantes prédéfinies pour les débits courants (125 kbps, 250 kbps, 500 kbps, 1 Mbps) sur une fréquence oscillateur de 8 ou 16 MHz.
Le module gère-t-il les filtres de messages CAN ?
Oui. Le MCP2515 intègre deux masques de réception et six filtres d'acceptation permettant de sélectionner précisément quels identifiants CAN seront transmis aux tampons de réception. Cette fonctionnalité est essentielle dans un réseau CAN dense pour ne traiter que les messages pertinents pour un nœud donné, sans surcharger le microcontrôleur hôte.
Faut-il une résistance de terminaison externe ?
Oui. Tout bus CAN doit être terminé par une résistance de 120 Ω à chaque extrémité du câble physique. Le CAN SPI Click 3.3V ne l'intègre pas en interne — il faut donc la prévoir dans le câblage, typiquement entre les bornes CANH et CANL du bornier à vis. Pour de courtes distances de test sur un banc (quelques dizaines de centimètres), l'absence de terminaison peut passer inaperçue, mais elle devient indispensable dès que le câble s'allonge ou que le débit augmente.
Le module fonctionne-t-il avec un Raspberry Pi ?
Oui. Le Raspberry Pi dispose d'une interface SPI native (SPI0 ou SPI1) et fonctionne en logique 3,3 V, ce qui le rend directement compatible avec le MIKROE-986. Via le shield d'adaptation Click Board™, le module s'insère sur les broches GPIO du Raspberry Pi. Sous Linux, le pilote MCP251x est intégré au noyau et peut être activé via la configuration device tree, permettant d'utiliser le module avec les outils socketCAN standard.
Notes d'applications Lextronic
Note d'application Click Board™ et Arduino™ (TOME 1)
Note d'application Click Board™ et Arduino™ (TOME 2)
Téléchargez également les fichiers sources de ces notes d'applications
Les modules Click™ Board sont utilisés dans les établissements scolaires !
Lextronic propose également désormais aux professeurs de recevoir (par email) et sur simple demande différents TP leur permettant de mettre en oeuvre divers modules Click Board avec une platine arduino UNO.
En tant que professeur, il vous suffit de nous adresser votre demande via notre adresse email lextronic@lextronic.fr (en précisant le nom et l'adresse de votre établissement) - Seules les demandes en provenance d'une adresse email académique seront traitées (les demandes via des comptes free, gmail, hotmail, etc... ne pourront pas être traitées - Merci de votre compréhension).
Ces différents TP sont composés: d'une documentation technique, des programmes Arduino™, des schémas (sous Proteus) et des corrigés
 Les photos et certaines parties du texte de cette page ont été créées ou modifiées par IA.