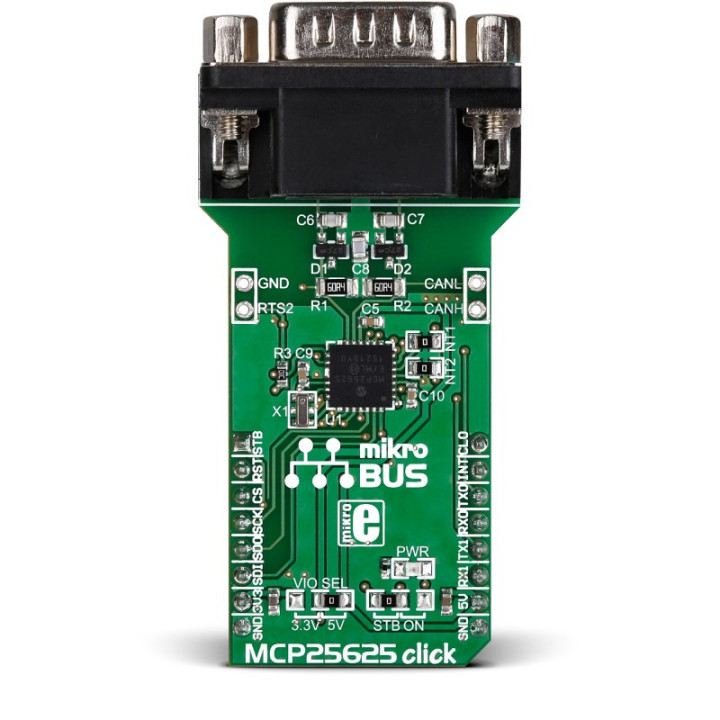
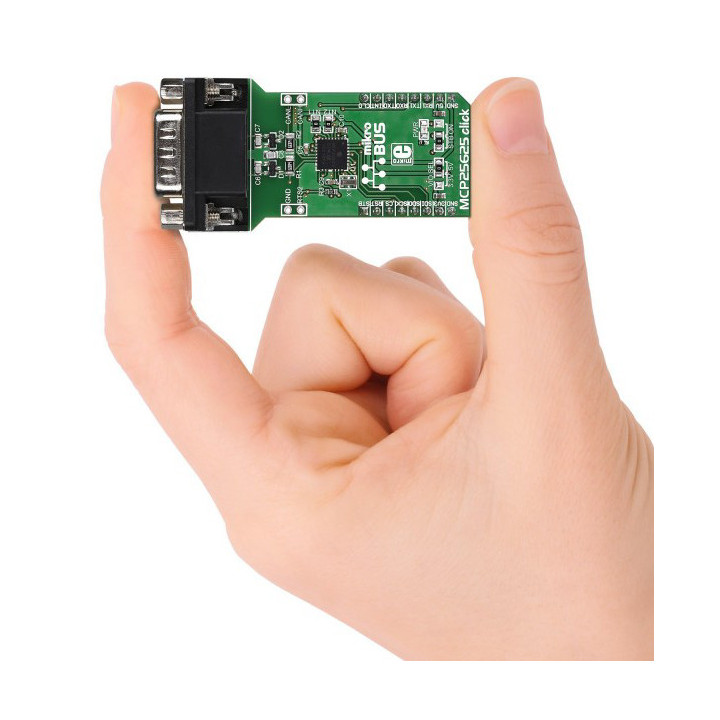
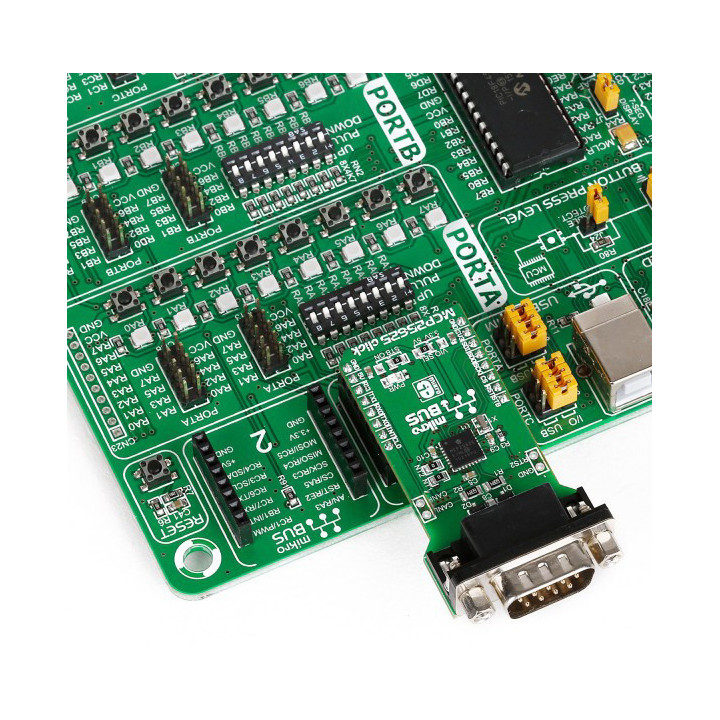
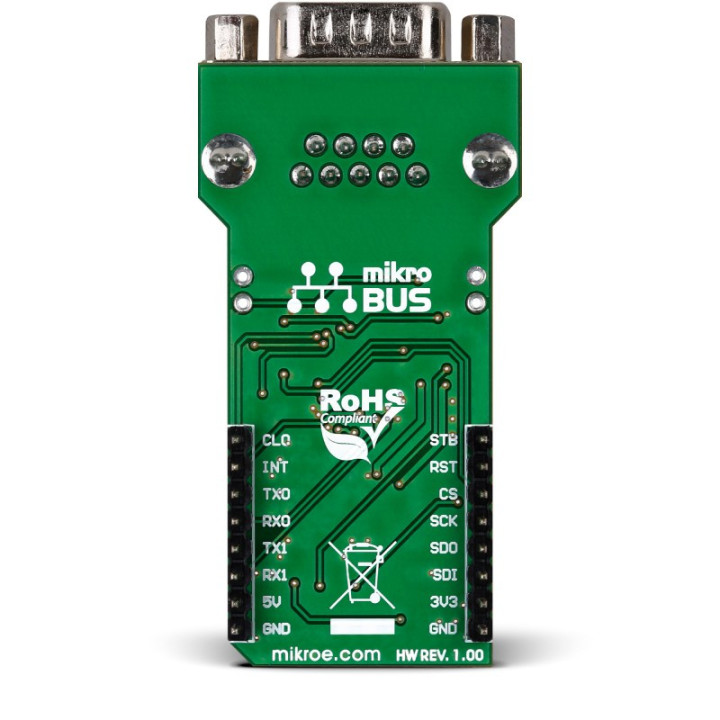
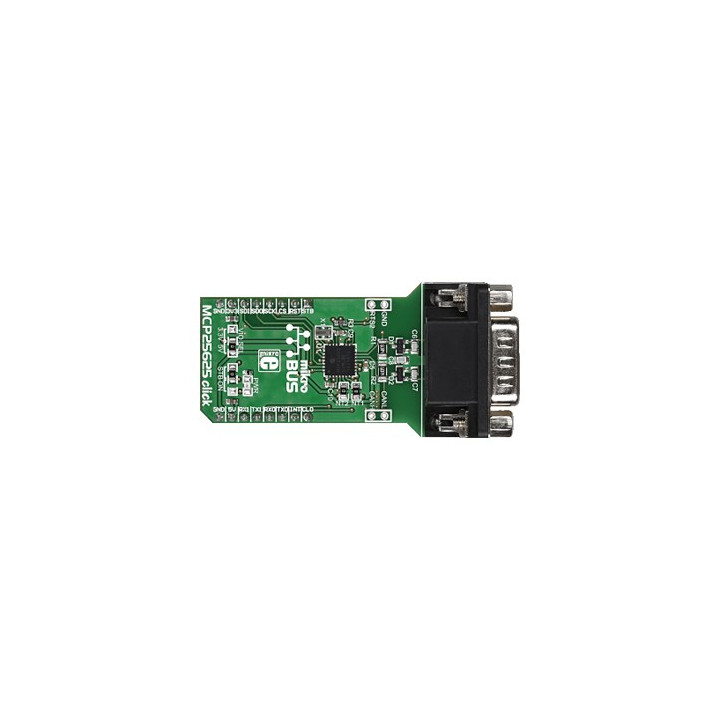
Le module MCP25625 Click (référence MIKROE-2228) est un module mikroBUS™ Add-on Board intégrant le circuit MCP25625 de Microchip Technology — un composant unique qui réunit dans un seul boîtier un contrôleur CAN 2.0B complet et son transceiver physique. Résultat : une solution CAN autonome, pilotable en SPI, qui simplifie la conception de nœuds de communication sur bus CAN. Le tout dans un format compact de 57,15 × 25,4 mm, directement enfichable sur tout socket mikroBUS™.
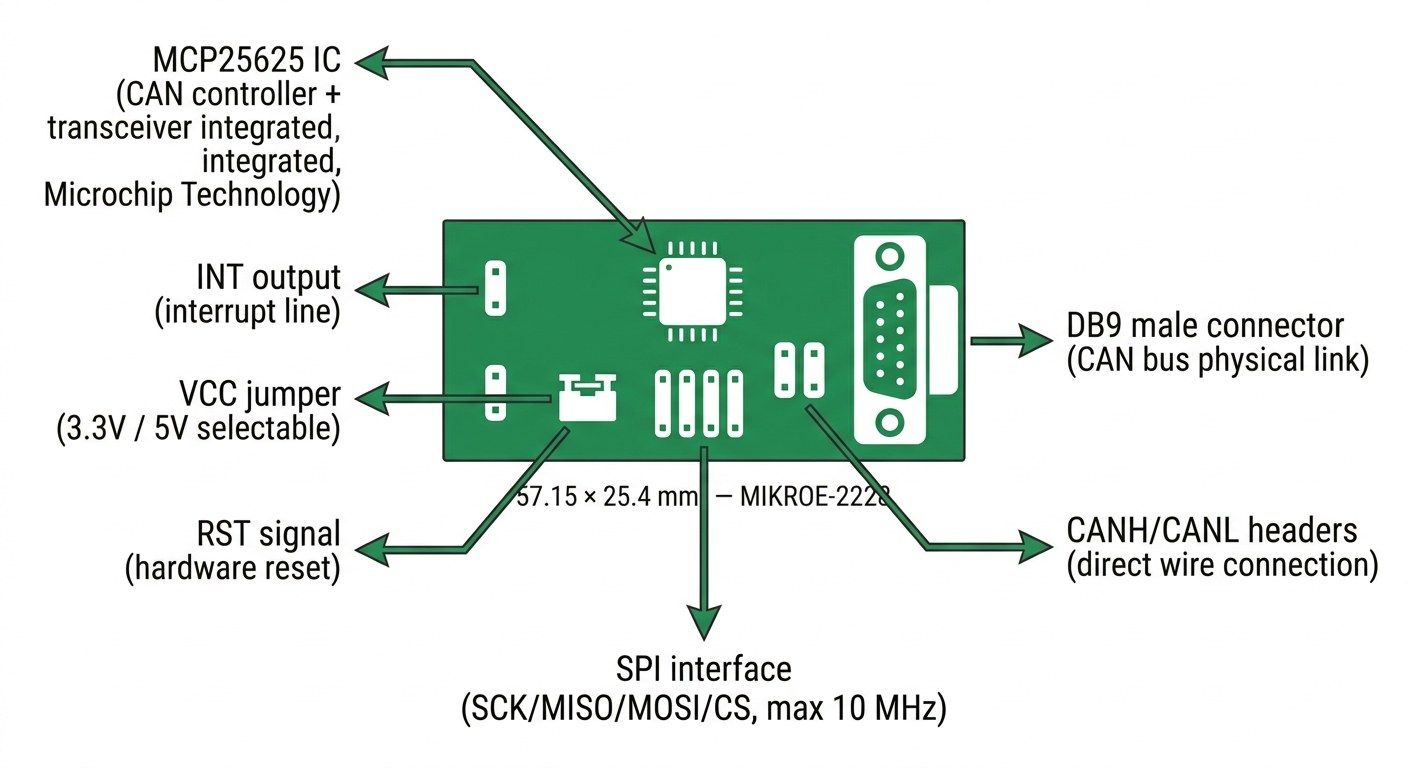
Spécifications visuelles du MCP25625 Click avec contrôleur et transceiver CAN intégrés
(Infographie réalisée par IA)
Pourquoi choisir le MCP25625 Click ?
L'argument principal du MCP25625 Click, c'est la compacité de la solution. Là où d'autres modules CAN exigent deux composants distincts — un contrôleur (type MCP2515) et un transceiver séparé (type TJA1050 ou MCP2551) —, le MCP25625 de Microchip Technology fusionne les deux dans un seul IC. Moins de composants, moins de câblage, moins de points de défaillance potentiels.
L'interface hôte est en SPI, ce qui le rend compatible avec une très large gamme de microcontrôleurs — PIC, STM32, AVR ou ARM Cortex-M. L'horloge SPI peut monter jusqu'à 10 MHz, ce qui laisse une belle marge pour les applications temps réel. Le protocole CAN 2.0B est géré nativement, avec des débits allant jusqu'à 1 Mbps — soit le maximum du CAN classique.
Autre point pratique : la compatibilité double tension. Un simple jumper onboard permet de basculer entre 3,3 V et 5 V, ce qui ouvre le module aux plateformes modernes en 3,3 V (STM32, micro:bit, Raspberry Pi Pico) sans adaptateur de niveau. La connectivité physique au bus CAN passe par un connecteur DB9 mâle standard, avec des headers CANH/CANL en complément pour les câblages directs. Le courant de veille typique de 10 µA en fait un candidat sérieux pour les applications embarquées à budget énergétique serré. À noter : le module ne dispose pas de résistances de terminaison intégrées — celles-ci devront être ajoutées aux extrémités du bus.
Spécifications techniques
Au cœur du module, le circuit MCP25625 (Microchip Technology) combine contrôleur CAN 2.0B et transceiver physique dans un seul composant. Il communique avec la carte hôte via l'interface SPI, compatible avec les modes 0,0 et 3,3, à une fréquence d'horloge maximale de 10 MHz. Le débit sur bus CAN atteint jusqu'à 1 Mbps.
La gestion des trames s'appuie sur 3 tampons de transmission et 2 tampons de réception, complétés par 6 filtres d'acceptation configurables et 2 masques associés — une architecture robuste pour filtrer efficacement le trafic sur un bus chargé. Le module expose également une sortie d'horloge, des signaux RTS (Request To Send) par tampon TX, une ligne d'interruption et un signal de veille/standby.
L'alimentation est sélectionnable via un jumper onboard entre 3,3 V et 5 V. En mode veille, le courant typique descend à 10 µA. La connexion physique au bus CAN se fait via un connecteur DB9 mâle (brochage standard) et deux headers CANH/CANL pour câblage direct. Le format mikroBUS Add-on Board mesure 57,15 × 25,4 mm — référence fabricant MIKROE-2228.
Prise en main et utilisation
Le module MCP25625 Click s'enfiche directement sur n'importe quel socket mikroBUS™ : les broches SPI (SCK, MISO, MOSI, CS), la ligne d'interruption INT et le reset RST sont tous câblés sur le connecteur. Avant toute chose, vérifiez la position du jumper de tension — côté 3,3 V pour les cartes modernes, côté 5 V pour les plateformes Arduino classiques en 5 V.
MikroElektronika met à disposition une bibliothèque complète sur LibStock, couvrant l'ensemble des fonctions du MCP25625 : initialisation du contrôleur, configuration du débit de bus (bit timing), envoi et réception de trames CAN, gestion des filtres et des masques. Les fonctions d'envoi et de réception sont déjà implémentées, ce qui permet de démarrer un échange CAN fonctionnel en quelques dizaines de lignes de code.
Pour un premier test, connectez deux nœuds MCP25625 Click sur un même bus CAN (résistances de terminaison 120 Ω aux deux extrémités), chargez les exemples fournis, et vérifiez la communication avec un analyseur CAN ou un simple oscilloscope sur CANH/CANL. La bibliothèque est disponible pour mikroC, mikroBasic et mikroPascal.
Pour quels projets utiliser le MCP25625 Click ?
Le MCP25625 Click couvre un large spectre applicatif, partout où un bus CAN 2.0B constitue le protocole de communication adapté.
Réseaux embarqués automobiles et industriels
Le bus CAN est né dans l'automobile, et le MCP25625 y est tout à fait à sa place. Ajout d'un nœud de diagnostic, passerelle OBD-II vers SPI, acquisition de données depuis un réseau CAN véhicule — autant de cas d'usage directement adressables. Dans l'industrie, le même module sert à interfacer des automates, des actionneurs ou des capteurs communiquant en CANopen ou DeviceNet.
Domotique et bâtiment intelligent
Des systèmes de gestion de bâtiment utilisent le bus CAN pour sa fiabilité sur de longues distances (jusqu'à 500 m à 125 kbps). Le MCP25625 Click permet d'intégrer facilement un microcontrôleur dans un réseau existant pour piloter des vannes, des actionneurs d'éclairage ou des capteurs environnementaux.
Robotique et systèmes multi-axes
Dans un robot multi-articulations, le bus CAN assure une communication synchronisée entre les servomoteurs intelligents (type Dynamixel Pro ou moteurs avec driver CAN). Le MCP25625 Click fournit l'interface nécessaire au contrôleur principal pour dialoguer avec chaque nœud moteur.
Prototypage de passerelles de communication
Associé à un autre module Click (WiFi, Ethernet, GSM), le MCP25625 Click devient le cœur d'une passerelle CAN-vers-IP. Utile pour relayer des données de terrain vers un serveur MQTT, une interface web ou un système SCADA.
Bancs de test et équipements de mesure
En laboratoire, le module sert à injecter des trames CAN de test ou à sniffer un bus existant. Couplé à un microcontrôleur et un écran, on obtient un analyseur CAN léger et personnalisable, bien moins onéreux qu'un outil commercial.
Projets éducatifs et formation
La simplicité d'intégration du MCP25625 Click (SPI standard, bibliothèque fournie, exemples disponibles) en fait un support pédagogique adapté pour enseigner les protocoles de communication série différentielle. Il trouve naturellement sa place dans les cursus de BTS Systèmes Numériques, DUT GEII ou licences pro électronique embarquée.
Compatibilité et écosystème
Le MCP25625 Click est compatible avec l'intégralité des cartes de développement MikroElektronika équipées d'un socket mikroBUS™ : Clicker 2, EasyMx Pro, Fusion for ARM, Flip & Click, PIC32 Clicker, et bien d'autres. Tous les 16 pins du connecteur mikroBUS sont exploités, ce qui garantit un accès complet aux fonctions du MCP25625 (SPI, INT, RST, PWM pour la sortie d'horloge, AN pour le standby).
Du côté du bus CAN, le connecteur DB9 mâle permet une connexion directe avec un câble CAN standard. Pour des montages sur breadboard ou des connexions directes, les headers CANH et CANL sont accessibles sur le bord droit du module. Les résistances de terminaison 120 Ω doivent être placées aux deux extrémités du bus — sans elles, les réflexions de signal dégradent rapidement la fiabilité des communications.
Les compilateurs MikroElektronika (mikroC PRO, mikroBasic PRO, mikroPascal PRO) disposent tous de la bibliothèque MCP25625 prête à l'emploi. Le module est également documenté dans les notes d'application Lextronic pour une mise en œuvre avec Arduino.
Utilisation avec Arduino, Raspberry Pi, micro:bit et Teensy
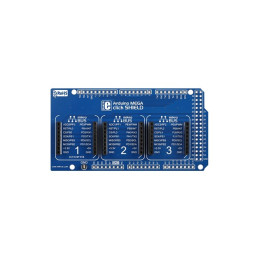
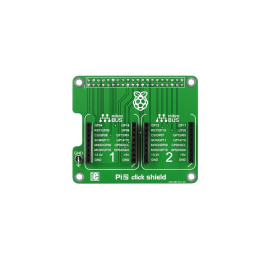
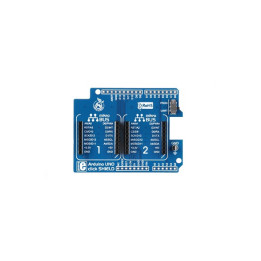
Le MCP25625 Click n'est pas réservé aux seules cartes équipées d'un socket mikroBUS™ natif. Grâce à un shield d'adaptation dédié, ce module Click Board™ devient compatible avec les plateformes les plus répandues dans le monde maker et éducatif.
Les cartes Arduino UNO et Arduino Mega 2560, le Teensy et le Raspberry Pi peuvent ainsi piloter ce module en quelques lignes de code. La carte micro:bit, qui fonctionne en logique 3,3V, est également compatible via le jumper de tension. Le shield d'adaptation s'intercale entre la carte hôte et le Click Board™, assurant la correspondance des broches et des niveaux logiques.
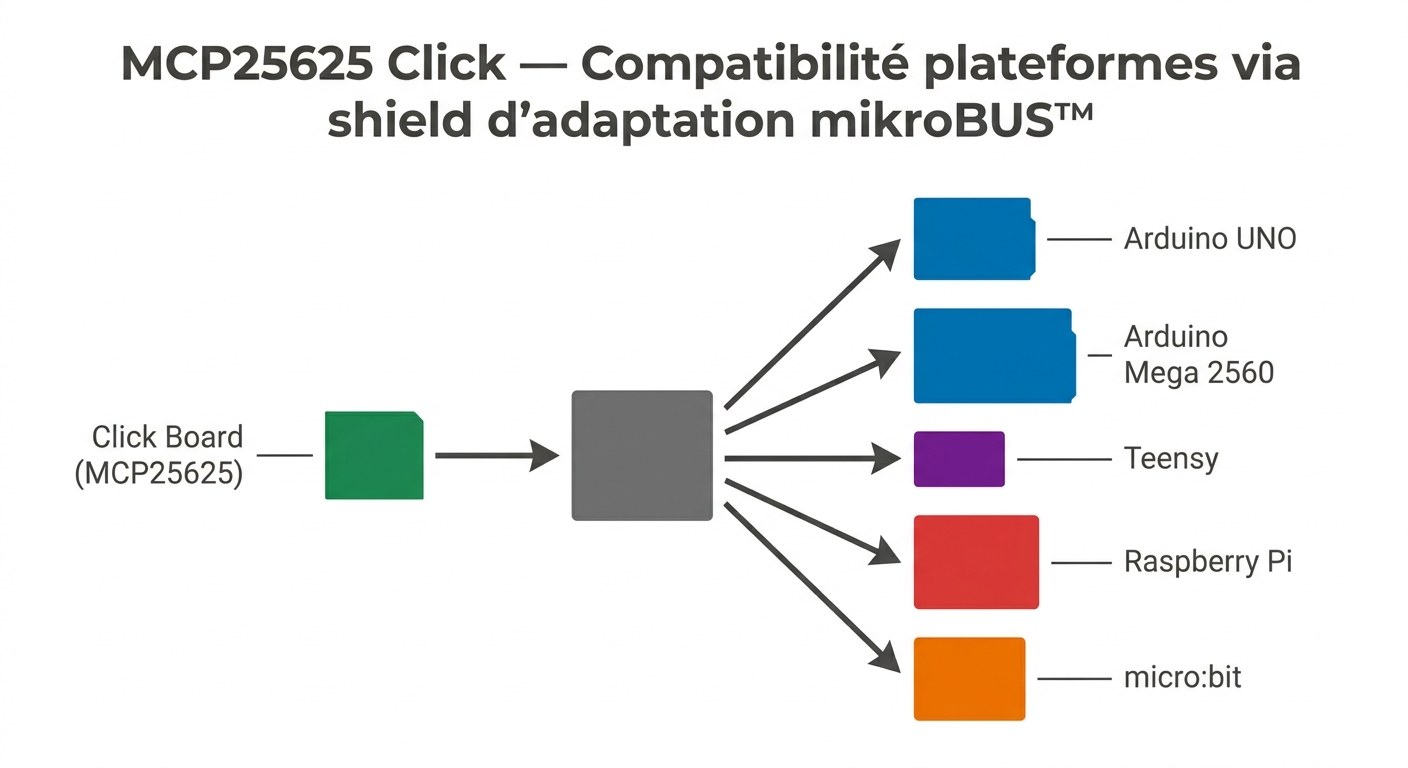
MCP25625 Click utilisable avec Arduino, Raspberry Pi et Teensy via un shield d'adaptation mikroBUS™
(Infographie réalisée par IA)
Tutoriels et ressources pour démarrer
MikroElektronika propose plusieurs ressources officielles pour prendre en main le MCP25625 Click.
Tutoriel officiel : Write SPI, Talk CAN, Read SPI
Ce billet de blog technique publié sur mikroe.com constitue la référence principale pour comprendre l'architecture logicielle du MCP25625. Il détaille la couche registres du contrôleur — organisée en bitfields pour une configuration précise de chaque paramètre — et explique les trois types d'opérations SPI : écriture simple, lecture et écriture masquée (bit modify). La bibliothèque fournie encapsule ces opérations en fonctions haut niveau directement utilisables dans un projet mikroC.
Voir le tutoriel complet sur mikroe.com
Annonce de sortie et présentation du module
Le billet de lancement du MCP25625 Click sur le blog MikroElektronika présente les caractéristiques du module, son positionnement par rapport aux solutions CAN existantes, et les premiers pas avec le kit de développement. Un bon point d'entrée pour comprendre les choix de conception du module avant de plonger dans le code.
Lire l'annonce de sortie sur mikroe.com
Bibliothèque et exemples sur LibStock
La page LibStock du MCP25625 Click centralise les bibliothèques pour mikroC, mikroBasic et mikroPascal, ainsi que des projets d'exemple complets illustrant l'envoi et la réception de trames CAN. Les exemples sont fournis pour plusieurs familles de microcontrôleurs (PIC, AVR, ARM), ce qui facilite l'adaptation à votre cible matérielle.
Accéder aux bibliothèques et exemples sur LibStock
Résumé des caractéristiques techniques
- Circuit principal : MCP25625 — contrôleur CAN 2.0B + transceiver intégrés (Microchip Technology)
- Interface hôte : SPI (modes 0,0 et 3,3), horloge max 10 MHz
- Protocole cible : CAN 2.0B, débit max 1 Mbps
- Tampons TX : 3 tampons de transmission
- Tampons RX : 2 tampons de réception
- Filtres d'acceptation : 6 filtres configurables + 2 masques
- Tension d'alimentation : 3,3 V ou 5 V (sélection par jumper onboard)
- Courant de veille : 10 µA typique
- Connecteur bus CAN : DB9 mâle + headers CANH/CANL
- Format : mikroBUS Add-on Board
- Dimensions : 57,15 × 25,4 mm
- Compatibilité micro:bit : Oui (via jumper 3,3 V)
- Référence fabricant : MIKROE-2228
Questions fréquentes
Quelle est la différence entre le MCP25625 et le MCP2515 ?
Le MCP2515 est un contrôleur CAN pur, sans transceiver physique — il faut lui adjoindre un composant externe comme le MCP2551 pour piloter le bus différentiel CANH/CANL. Le MCP25625 intègre les deux fonctions dans un seul boîtier, ce qui simplifie le schéma, réduit l'empreinte PCB et diminue le nombre de composants. Le MCP25625 Click est donc une solution plus intégrée que les modules CAN basés sur MCP2515.
Le MCP25625 Click fonctionne-t-il à 3,3 V et 5 V ?
Oui. Un jumper onboard permet de sélectionner le niveau logique : 3,3 V pour les microcontrôleurs modernes (STM32, micro:bit, Raspberry Pi Pico, ESP32) ou 5 V pour les plateformes Arduino classiques. Cette flexibilité évite le recours à un traducteur de niveau externe dans la plupart des configurations courantes.
Quel débit maximum est supporté sur le bus CAN ?
Le MCP25625 Click prend en charge des débits allant jusqu'à 1 Mbps sur le bus CAN 2.0B. C'est le débit maximal du CAN classique. En pratique, la vitesse effective dépend de la longueur du bus et du nombre de nœuds — à 1 Mbps, la longueur maximale recommandée est d'environ 40 m.
Comment connecter le MCP25625 Click à un bus CAN existant ?
La connexion se fait via le connecteur DB9 mâle du module, en utilisant un câble DB9 standard (brochage CAN : CANH sur pin 7, CANL sur pin 2). Pour un câblage direct sans connecteur DB9, les headers CANH et CANL situés sur le bord droit du module permettent une connexion par fil. N'oubliez pas les résistances de terminaison 120 Ω aux deux extrémités du bus.
Peut-on utiliser plusieurs MCP25625 Click sur le même bus CAN ?
Oui, c'est même l'usage normal d'un bus CAN. Chaque nœud connecté au bus dispose de sa propre adresse logique (gérée par les filtres et masques du contrôleur). Le bus CAN prend en charge jusqu'à 110 nœuds théoriques, le nombre pratique dépendant de la longueur du bus et des caractéristiques des transceivers.
Le MCP25625 Click est-il compatible avec le protocole CANopen ?
Le MCP25625 gère la couche physique et la couche liaison du bus CAN 2.0B. Le protocole applicatif CANopen — comme DeviceNet, SAE J1939 ou ISOBUS — se situe au-dessus et doit être implémenté dans le firmware du microcontrôleur hôte. Le Click Board lui-même ne gère pas ces couches hautes, mais rien n'empêche de les implémenter dans votre code.
Faut-il une résistance de terminaison sur le MCP25625 Click ?
Le module ne dispose pas de résistance de terminaison intégrée. Pour un bus CAN correctement câblé, placez une résistance de 120 Ω entre CANH et CANL à chaque extrémité physique du bus. Si le MCP25625 Click est l'un des deux nœuds terminaux du bus, ajoutez cette résistance externe (une résistance à 1 % de tolérance est recommandée pour les débits élevés).
Peut-on utiliser ce module avec une carte Arduino sans shield mikroBUS ?
Oui, en utilisant un shield d'adaptation mikroBUS™ disponible chez Lextronic. Ce shield fait la correspondance entre le connecteur mikroBUS du Click Board et le brochage standard des cartes Arduino UNO et Mega 2560, Teensy et Raspberry Pi. Une bibliothèque Arduino SPI standard suffit ensuite pour piloter le MCP25625 depuis votre sketch.
Notes d'applications Lextronic
Note d'application Click Board™ et Arduino™ (TOME 1)
Note d'application Click Board™ et Arduino™ (TOME 2)
Téléchargez également les fichiers sources de ces notes d'applications
Les modules Click™ Board sont utilisés dans les établissements scolaires !
Lextronic propose également désormais aux professeurs de recevoir (par email) et sur simple demande différents TP leur permettant de mettre en oeuvre divers modules Click Board avec une platine arduino UNO.
En tant que professeur, il vous suffit de nous adresser votre demande via notre adresse email lextronic@lextronic.fr (en précisant le nom et l'adresse de votre établissement) - Seules les demandes en provenance d'une adresse email académique seront traitées (les demandes via des comptes free, gmail, hotmail, etc... ne pourront pas être traitées - Merci de votre compréhension).
Ces différents TP sont composés: d'une documentation technique, des programmes Arduino™, des schémas (sous Proteus) et des corrigés
 Les photos et certaines parties du texte de cette page ont été créées ou modifiées par IA.