Doté de 2 connecteurs femelles 2 x 6 points (au pas de 2,54 mm) à chaque extrémité, ce cordon de longueur 15 cm est tout indiqué pour être utilisé avec les modules pmod™ dotés de 2 rangées de 6 connecteurs.
PMODSTEP Module de commande de moteur pas à pas Images
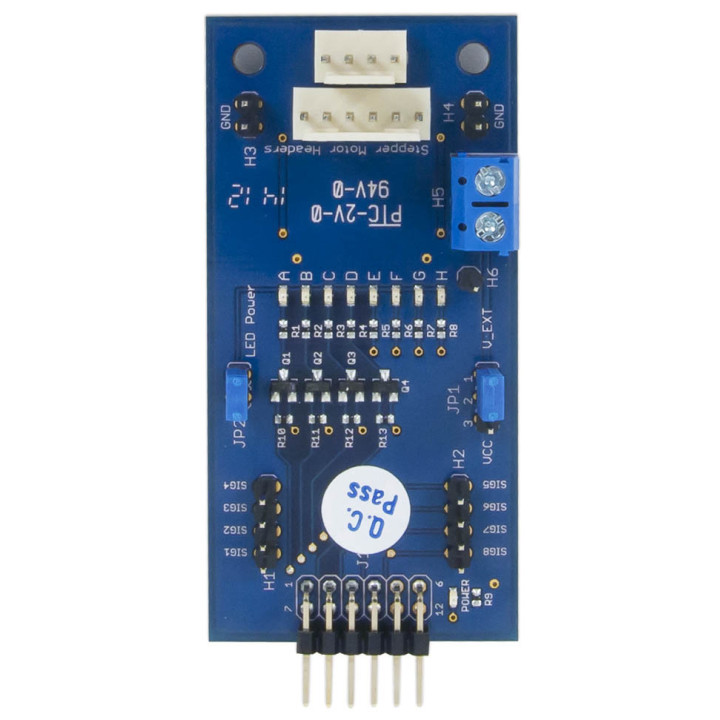
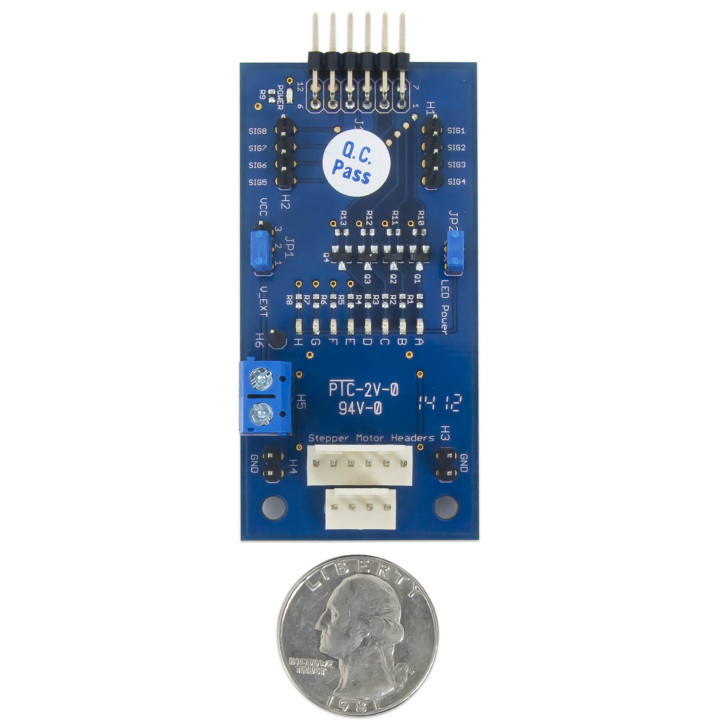
Conçu pour être piloté par un arduino, ce module Pmod intègre un driver de puissance permettant le pilotage d'un moteur pas-à-pas de type 4 ou 6 fils (non inclus).



Doté de 2 connecteurs femelles 2 x 6 points (au pas de 2,54 mm) à chaque extrémité, ce cordon de longueur 15 cm est tout indiqué pour être utilisé avec les modules pmod™ dotés de 2 rangées de 6 connecteurs.
Doté d'un connecteur femelle 2 x 6 points (au pas de 2,54 mm) et de 2 sorties avec connecteur 6 points aux autres extrémités, ce cordon de longueur 15 cm est tout indiqué pour être utilisé avec les modules pmod™.
Doté de 2 connecteurs femelle 6 points (au pas de 2,54 mm) à chaque extrémité, ce cordon de longueur 30 cm est tout indiqué pour être utilisé avec les modules Pmod™.
Doté de 2 connecteurs femelle 6 points (au pas de 2,54 mm) à chaque extrémité, ce cordon de longueur 45 cm est tout indiqué pour être utilisé avec les modules pmod™.
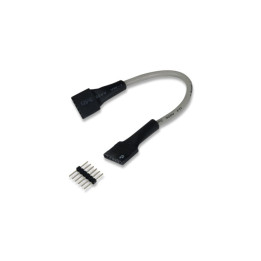
Doté de 2 connecteurs femelles 6 points (au pas de 2,54 mm) à chaque extrémité, ce cordon de longueur 15 cm est tout indiqué pour être utilisé avec les modules Pmod™.
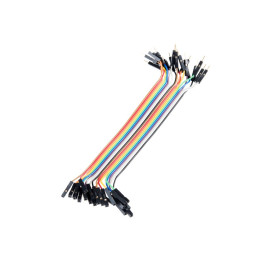
Jeu de 20 straps souples (15 cm) de différentes couleurs avec embouts mâle/femelle sous la forme d'une nappe de 20 fils (pouvant être désolidarisés). Idéal pour prototypage sur Arduino® et Raspberry.
Ce petit module vous permettra d'utiliser les modules Pmod avec une sortie sur connecteurs 2 x 6 broches mâles sur des plaques de connexion sans soudure (type breadboard).
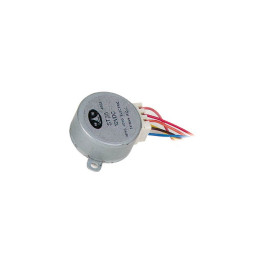
Ce petit moteur pas-à-pas 12 V avec 4 phases (48 pas) est tout indiqué pour les applications robotiques les plus diverses.
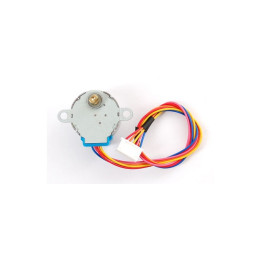
Ce petit moteur pas-à-pas bien que ne disposant que de 32 pas par tour, intègre un réducteur 1/16, ce qui signifie que ce dernier effectuera en réalité 512 pas. Alimentation 12 V.